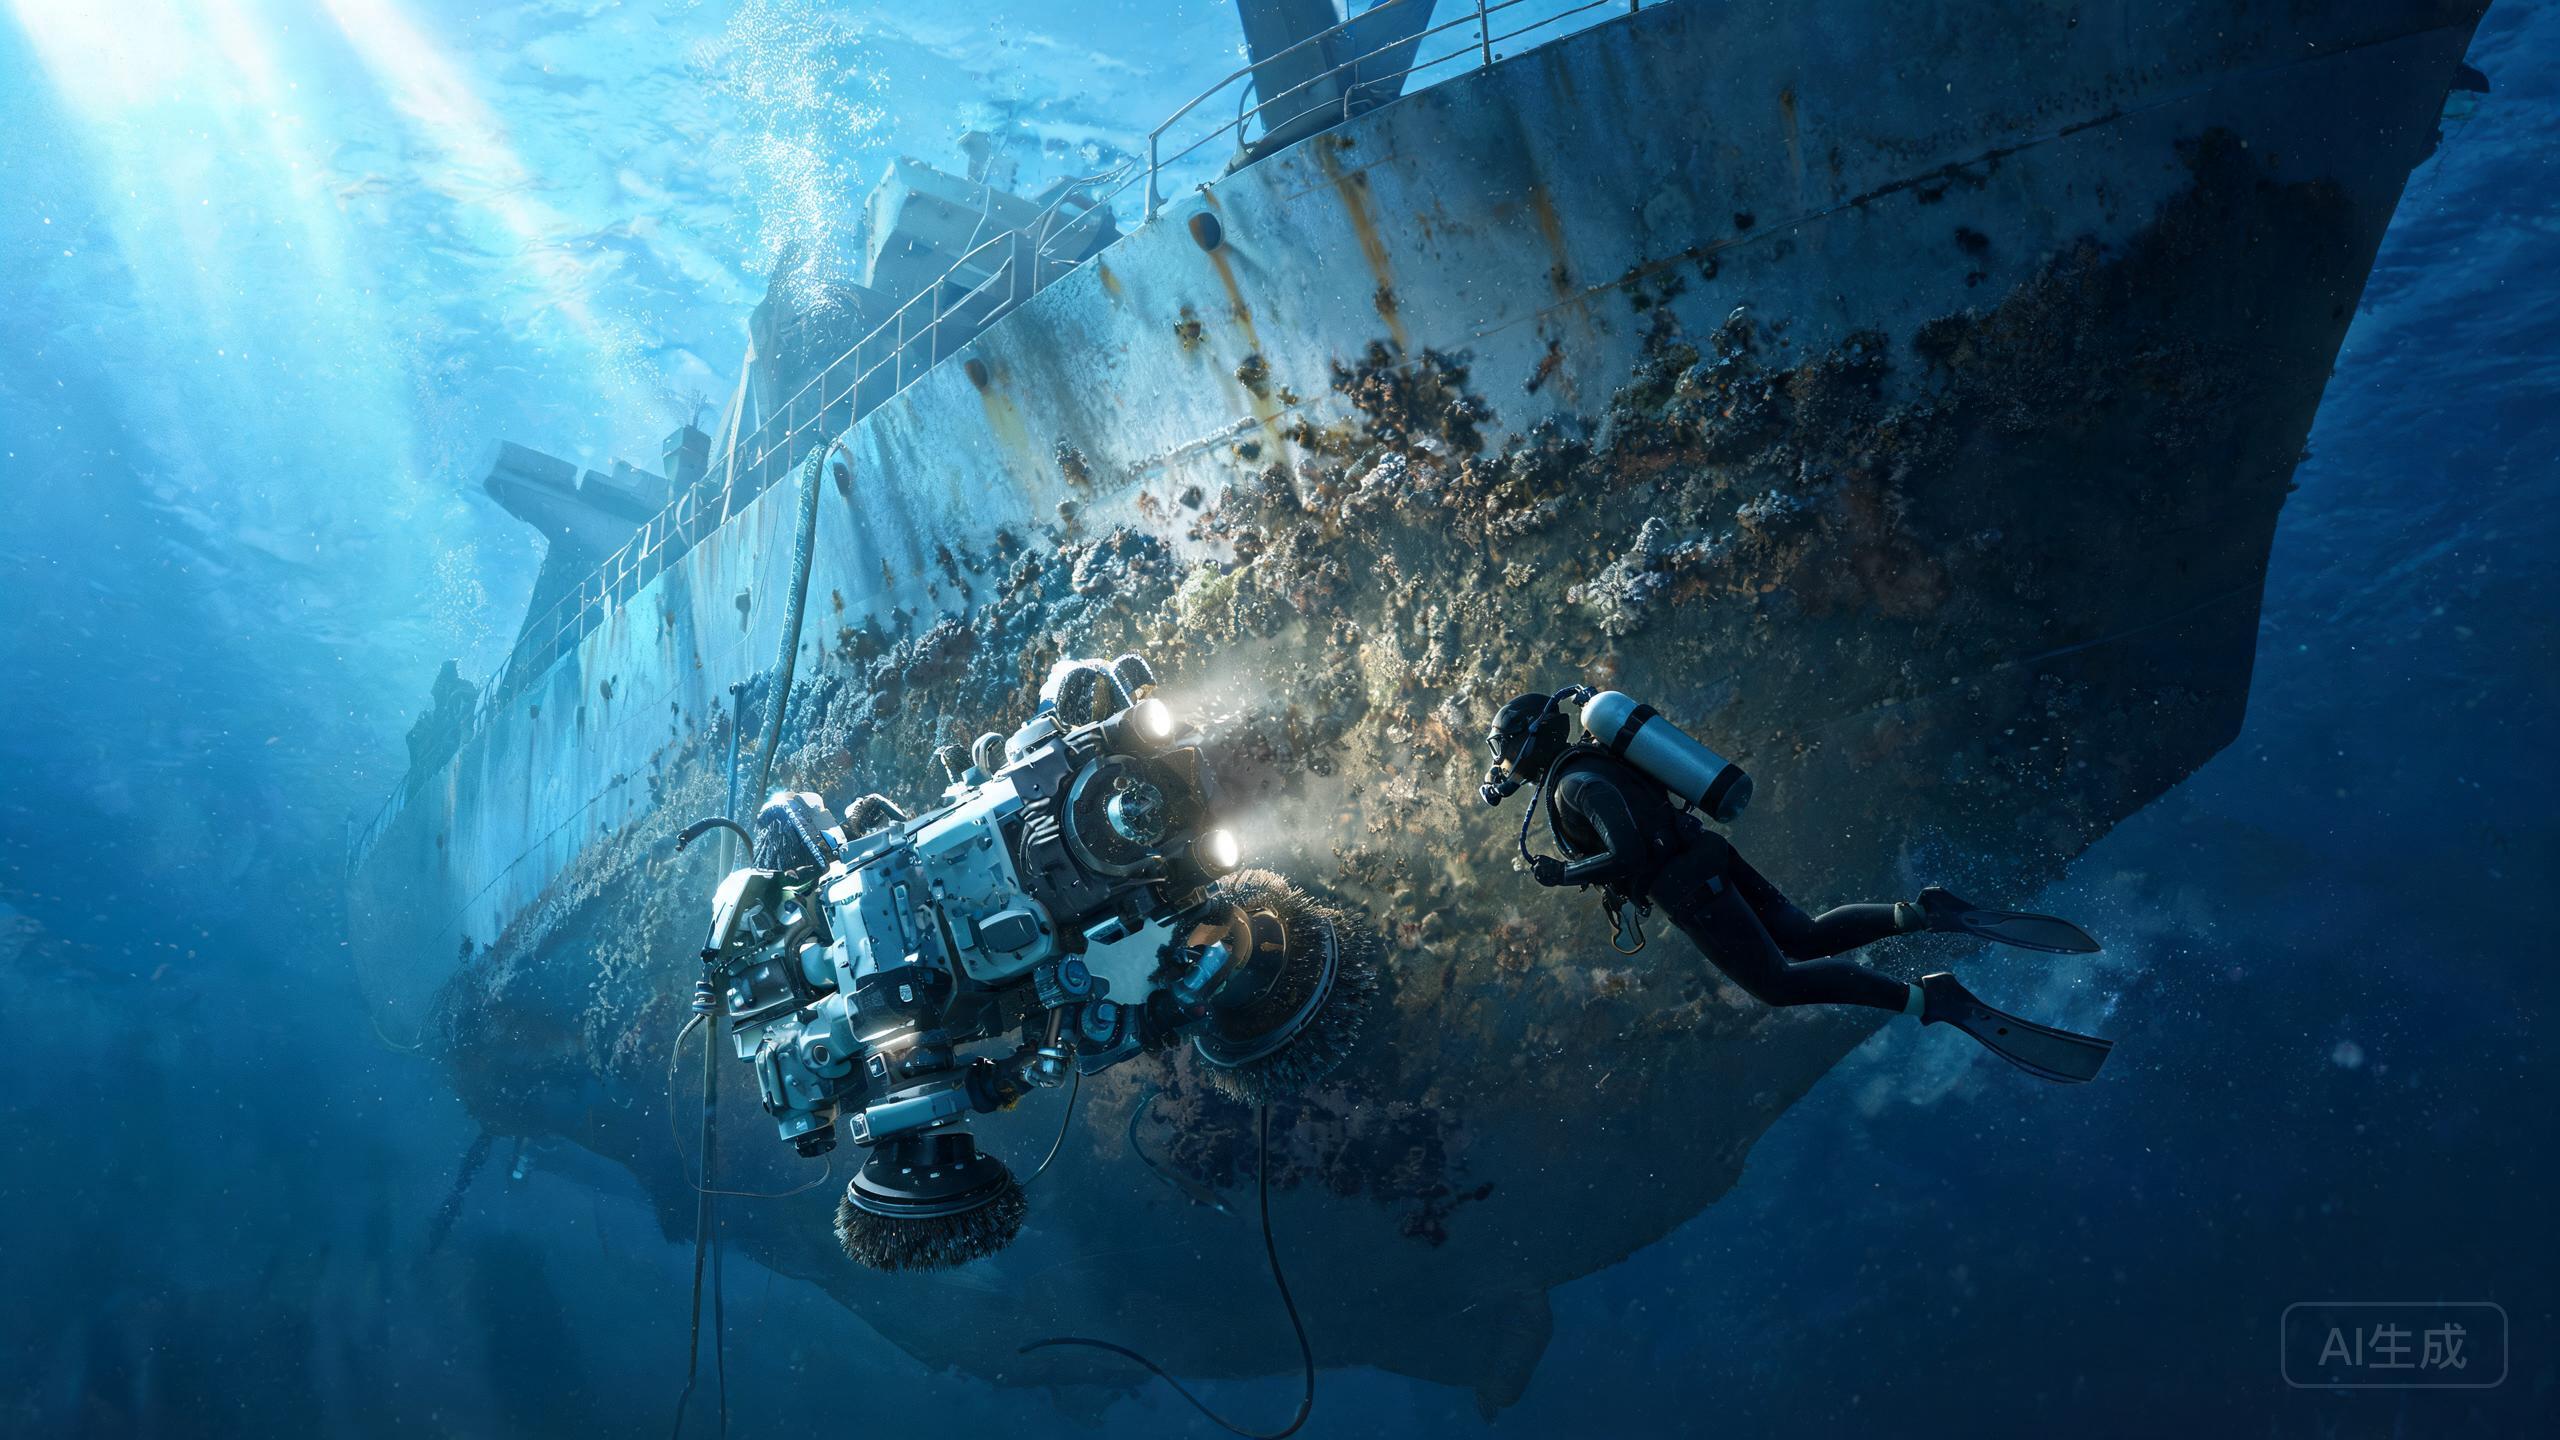
如果你已经读过我们关于投资回报、覆盖效率和运营现实的文章,这篇指南换一个角度:实际安装与调试流程。Fleet Robotics 船体清洁机器人是一款磁吸附船体爬行机器人,评分 8.5/10,专为钢制船体设计,采用模块化工具,清洁效率最高可达 400 ㎡/h。以下是从开箱到首次清洁作业的实操步骤,面向计划在 2026 年部署船体水下清洁机器人的船员和技术主管。
机器人下水前的安装前检查
在下水之前,请确认船舶满足平台的核心要求:仅限钢制船体。磁吸附系统无法在铝制、玻璃钢或复合材料船体上工作,因此请先核实船体材质和涂层类型。检查待清洁区域是否存有大块杂物、松散漆皮以及可能阻碍磁吸附船体爬行机器人的阳极凸起。在甲板或码头准备一块干净、干燥的布置区,留出足够空间摆放机器人、模块化工具以及缆线或控制线。确认供电正常,并将控制站布置在能清楚观察下水点的位置。
开箱、组装与模块化工具配置
开箱后检查机器人是否有运输损伤,重点关注磁吸附模块和驱动部件。由于工具系统是模块化的,组装前需决定哪种清洁头适合当前船体状况。轻度生物污损可使用较软的刷头,而较重的钙质附着通常需要更强的清洁附件。按厂商说明安装所选工具,然后手动检查每个紧固件和连接处。如果其他运营方的船舶清洗机器人测评提到针对特定船型的工具选择,可将其作为起点参考,但务必结合自身涂层规格确认。为控制单元充电或接通电源,进行空载台架测试,确认所有电机和传感器在接触水体前均能正常响应。
下水流程与磁吸附验证
在下水点将机器人放入水中,待其稳定。启动磁吸附系统,并在发出任何移动指令前确认其牢固吸附于钢制船体。此步骤至关重要:磁吸附船体爬行机器人一旦失去吸附力可能漂移或坠落,因此需沿船体多点测试吸附力。确认吸附后,以较低速度进行短距离受控作业,观察行走轨迹和工具表现。只有在低速作业稳定后,才应逐步提升至最高 400 ㎡/h 的额定效率。全程保持控制站有人值守,并与潜水或水面支持团队保持沟通。
首次作业优化与运营交接
完成首次完整作业后,检查覆盖轨迹和工具磨损情况。根据实际生物污损清除效果而非假设来调整速度、重叠量和工具选择。记录适合自身船体的参数,因为在整个航季中对比 ROV 船体清洗与潜水员团队时,可重复性非常关键。如果省油是核心目标,请记录清洁前后的船体状态,以便后续将船体清洁省油效果与机器人表现关联分析。至少培训两名操作员掌握下水、吸附检查和应急回收流程,避免系统依赖单人。最后,根据厂商指导和实际使用情况,为磁吸附模块和模块化工具设定维护周期。
评测结论
Fleet Robotics 船体清洁机器人的安装并不复杂,关键在于严谨验证:确认钢制船体、正确组装模块化工具、在移动前验证磁吸附力,并基于真实首次作业数据持续优化。该平台评分 8.5/10,清洁效率最高 400 ㎡/h,只有把安装调试当作可重复流程的团队才能充分发挥其价值。做到这一点,你的生物污损清洗机器人价格分析也会更准确,因为你评估的是一套经过正确调试的系统,而不是仓促下水的设备。