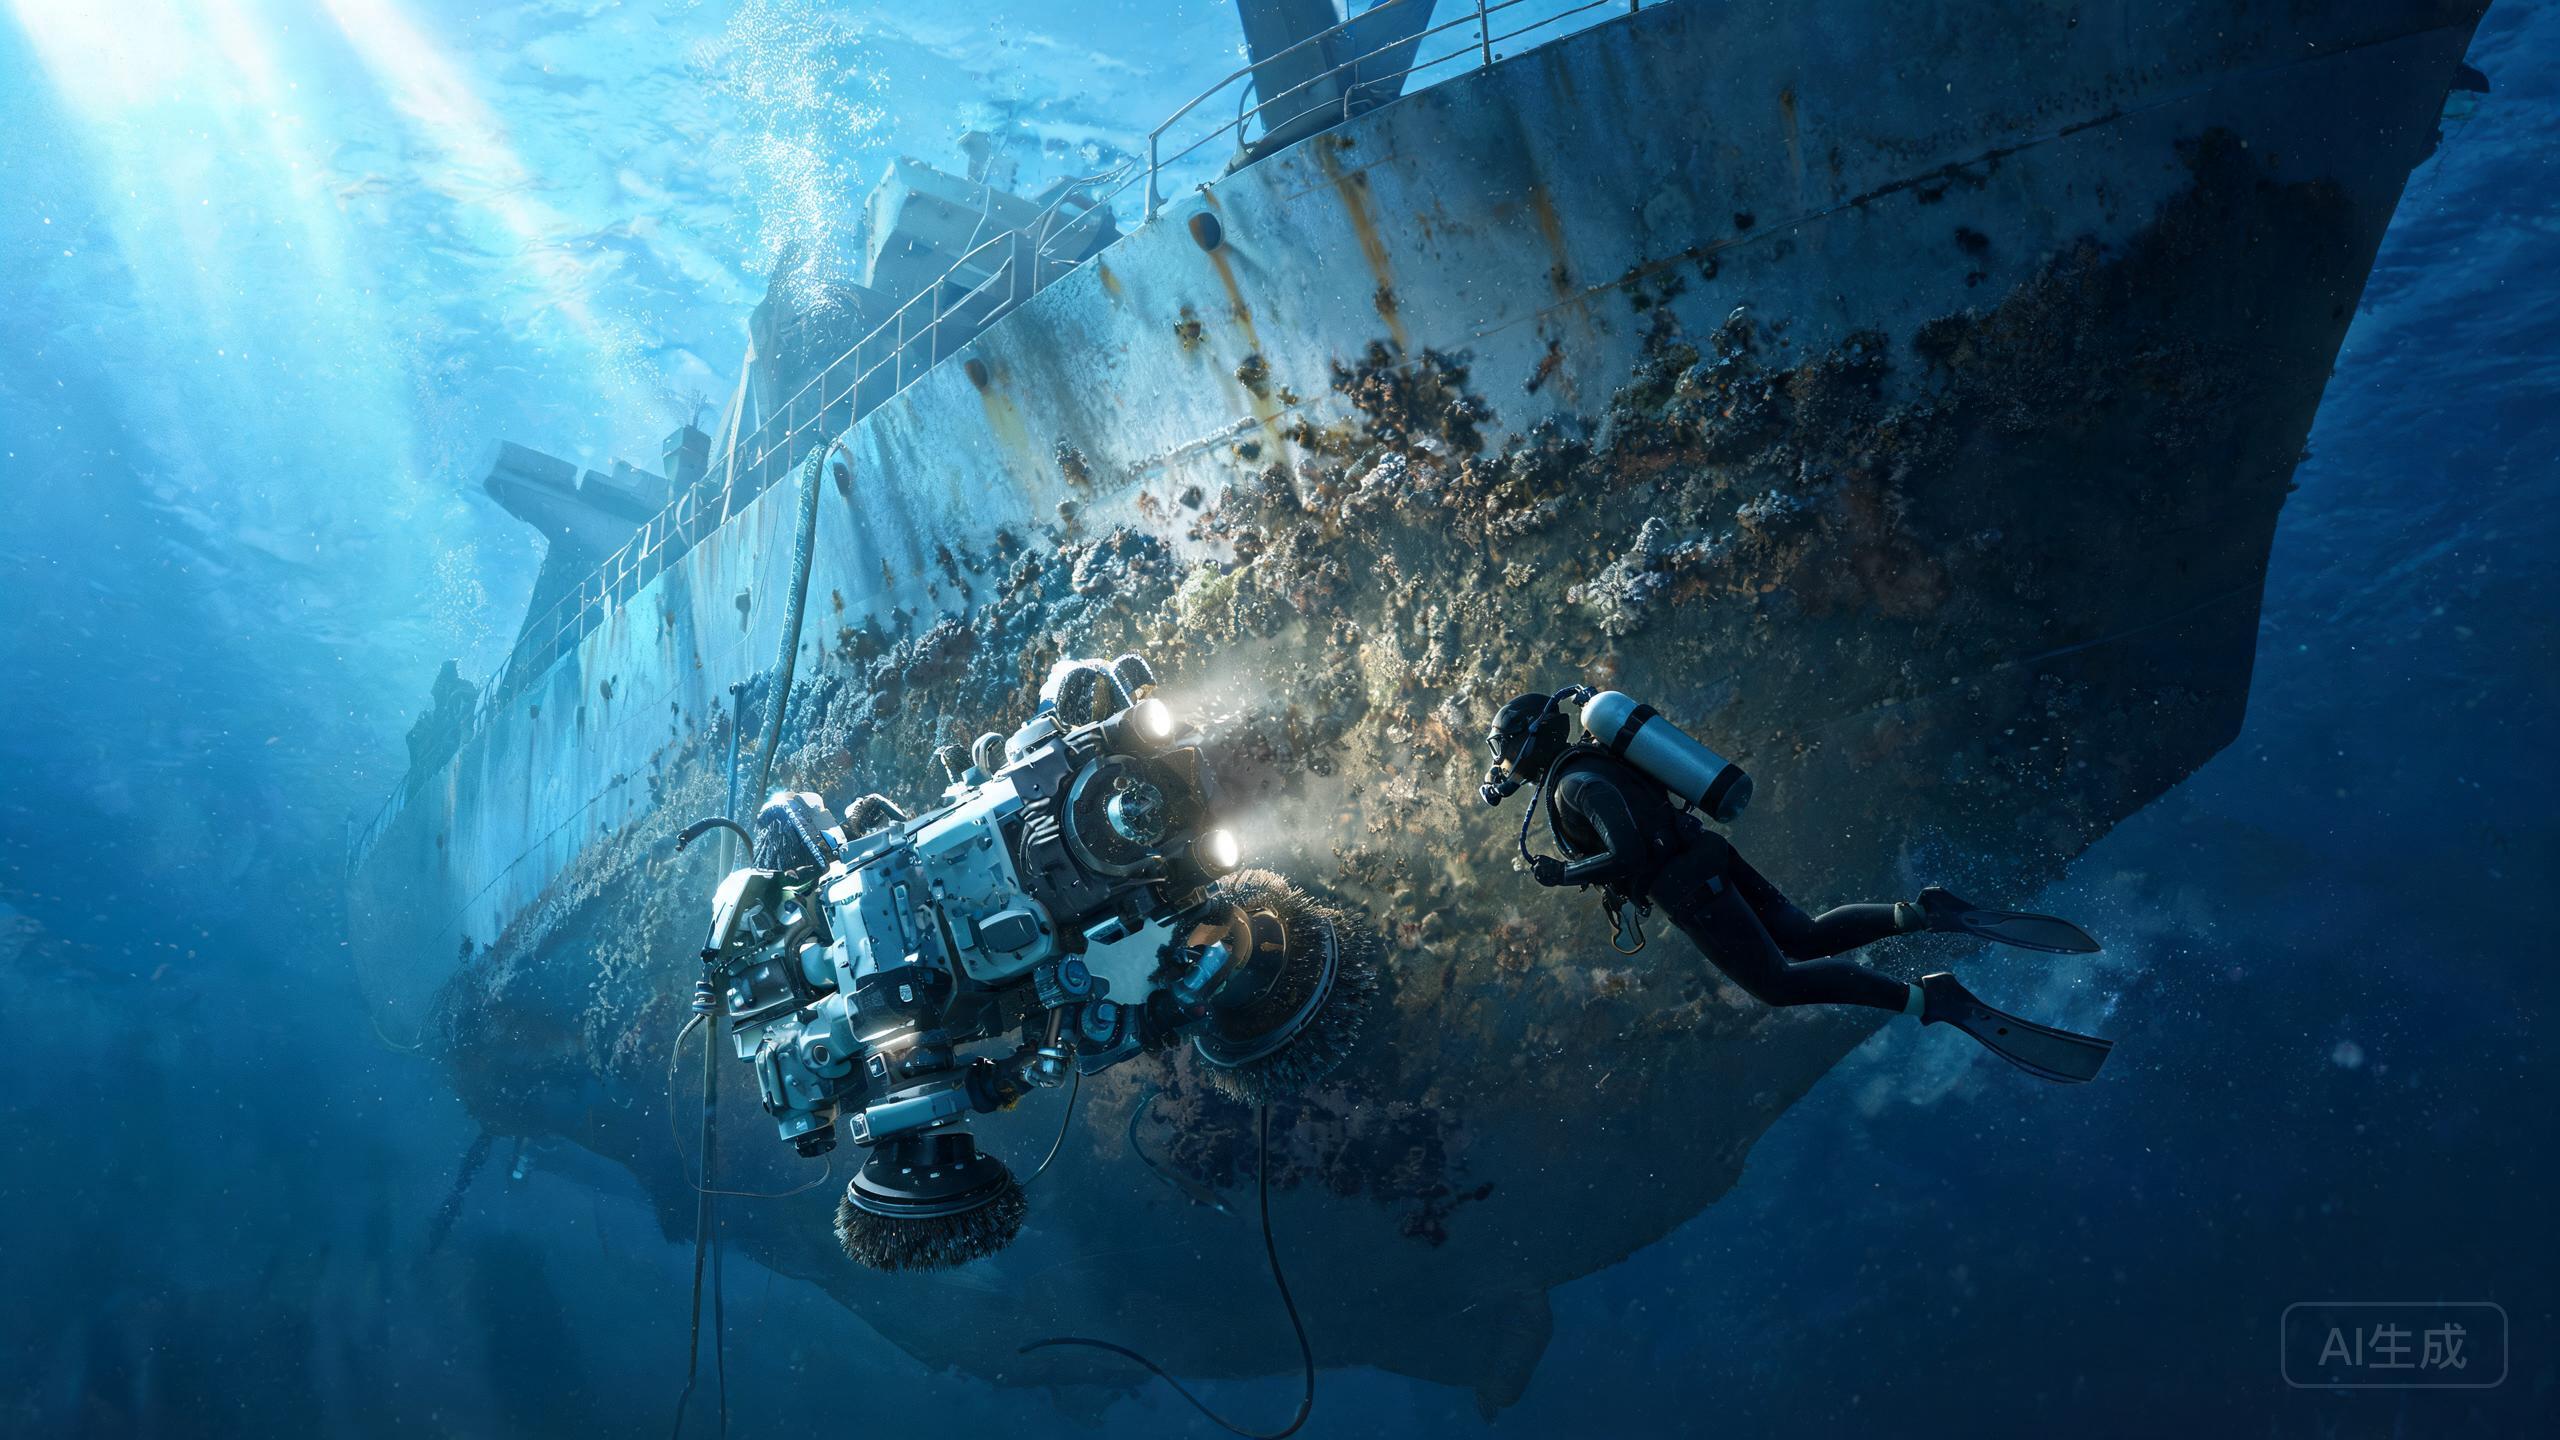
Si vous avez déjà lu nos articles sur l'investissement, la couverture et la réalité opérationnelle, ce guide adopte un angle différent : le flux de travail réel de configuration et d'installation. Le Fleet Robotics Hull Cleaning Robot est un robot magnétique rampant sur coque noté 8,5/10, conçu pour les coques en acier avec des outils modulaires et une couverture allant jusqu'à 400 m²/h. Voici un parcours pratique, étape par étape, de la caisse au premier passage de nettoyage, rédigé pour les équipages de navires et les surintendants techniques planifiant un déploiement de robot de nettoyage de coque sous-marine 2026.
Vérifications avant installation avant que le robot ne touche l'eau
Avant tout lancement, confirmez que votre navire répond à l'exigence fondamentale de la plateforme : coques en acier uniquement. Le système d'adhérence magnétique ne fonctionnera pas sur les coques en aluminium, en PRV ou en composite, alors vérifiez d'abord le matériau de la coque et le type de revêtement. Vérifiez que la zone de coque à nettoyer est exempte de gros débris, d'écailles de peinture détachées et de protubérances d'anodes actives susceptibles d'obstruer le robot magnétique rampant sur coque. Préparez une zone de préparation propre et sèche sur le pont ou au quai, avec suffisamment d'espace pour déployer le robot, ses outils modulaires et le câble ou les lignes de commande. Confirmez la disponibilité de l'alimentation et que la station de commande est positionnée avec une ligne de vue dégagée vers le point de lancement.
Déballage, assemblage et configuration de l'outillage modulaire
Déballez le robot et inspectez-le pour détecter tout dommage d'expédition, en particulier autour des modules d'adhérence magnétique et des composants d'entraînement. Comme l'outillage est modulaire, décidez quelle tête de nettoyage correspond à l'état de votre coque avant l'assemblage. Un salissement biologique léger peut nécessiter une brosse plus douce, tandis qu'une croissance calcaire plus importante exige généralement un accessoire plus agressif. Montez l'outillage sélectionné conformément aux instructions du fabricant, puis vérifiez à la main chaque fixation et connexion. Si vos notes d'évaluation de drone de nettoyage de coque de navire provenant d'autres opérateurs mentionnent un outillage spécifique pour certaines classes de coque, utilisez-le comme référence initiale, mais confirmez toujours par rapport à votre propre spécification de revêtement. Chargez ou connectez l'unité de contrôle et effectuez un test à sec sur banc pour confirmer que tous les moteurs et capteurs répondent avant que l'unité n'approche de l'eau.
Séquence de mise à l'eau et vérification de l'adhérence magnétique
Descendez le robot dans l'eau au point de lancement et laissez-le se stabiliser. Activez le système d'adhérence magnétique et vérifiez qu'il tient fermement contre la coque en acier avant de commander tout mouvement. Cette étape est critique : un robot magnétique rampant sur la coque qui perd son adhérence peut dériver ou tomber, alors testez l'adhérence à plusieurs endroits le long de la coque. Une fois l'adhérence confirmée, effectuez une courte passe contrôlée à vitesse réduite pour observer le suivi et le comportement de l'outillage. Ce n'est qu'après une passe stable à basse vitesse que vous devez augmenter vers la couverture nominale allant jusqu'à 400 m²/h. Gardez la station de contrôle occupée en permanence et maintenez la communication avec toute équipe de plongée ou de soutien en surface.
Optimisation de la première passe et transfert opérationnel
Après la première passe complète, examinez les schémas de couverture et l'usure de l'outillage. Ajustez la vitesse, le chevauchement et le choix de l'outillage en fonction de l'élimination réelle des biofouling plutôt que de suppositions. Documentez les réglages qui ont fonctionné pour votre coque, car la reproductibilité compte lorsqu'on compare un ROV hull cleaner vs des équipes de plongeurs sur une saison. Si les économies de carburant sont un objectif clé, suivez l'état de la coque avant et après le nettoyage afin de pouvoir ensuite corréler les économies de carburant liées au nettoyage de coque avec les performances du robot. Formez au moins deux opérateurs au lancement, aux contrôles d'adhérence et à la récupération d'urgence afin que le système ne dépende pas d'une seule personne. Enfin, fixez un intervalle de maintenance pour les modules magnétiques et l'outillage modulaire en fonction des recommandations du fabricant et de votre usage réel.
Notre verdict
Configurer le Fleet Robotics Hull Cleaning Robot relève moins d'une installation complexe que d'une vérification rigoureuse : confirmer les coques en acier, assembler correctement l'outillage modulaire, prouver l'adhérence magnétique avant tout déplacement et optimiser à partir des données réelles de la première passe. Avec une note de 8,5/10 et une couverture allant jusqu'à 400 m²/h, la plateforme récompense les équipes qui traitent la configuration comme une procédure reproductible. Faites-le, et votre analyse des coûts du robot de nettoyage des biofouling devient bien plus précise, car vous mesurez un système correctement mis en service plutôt qu'un système lancé à la hâte.