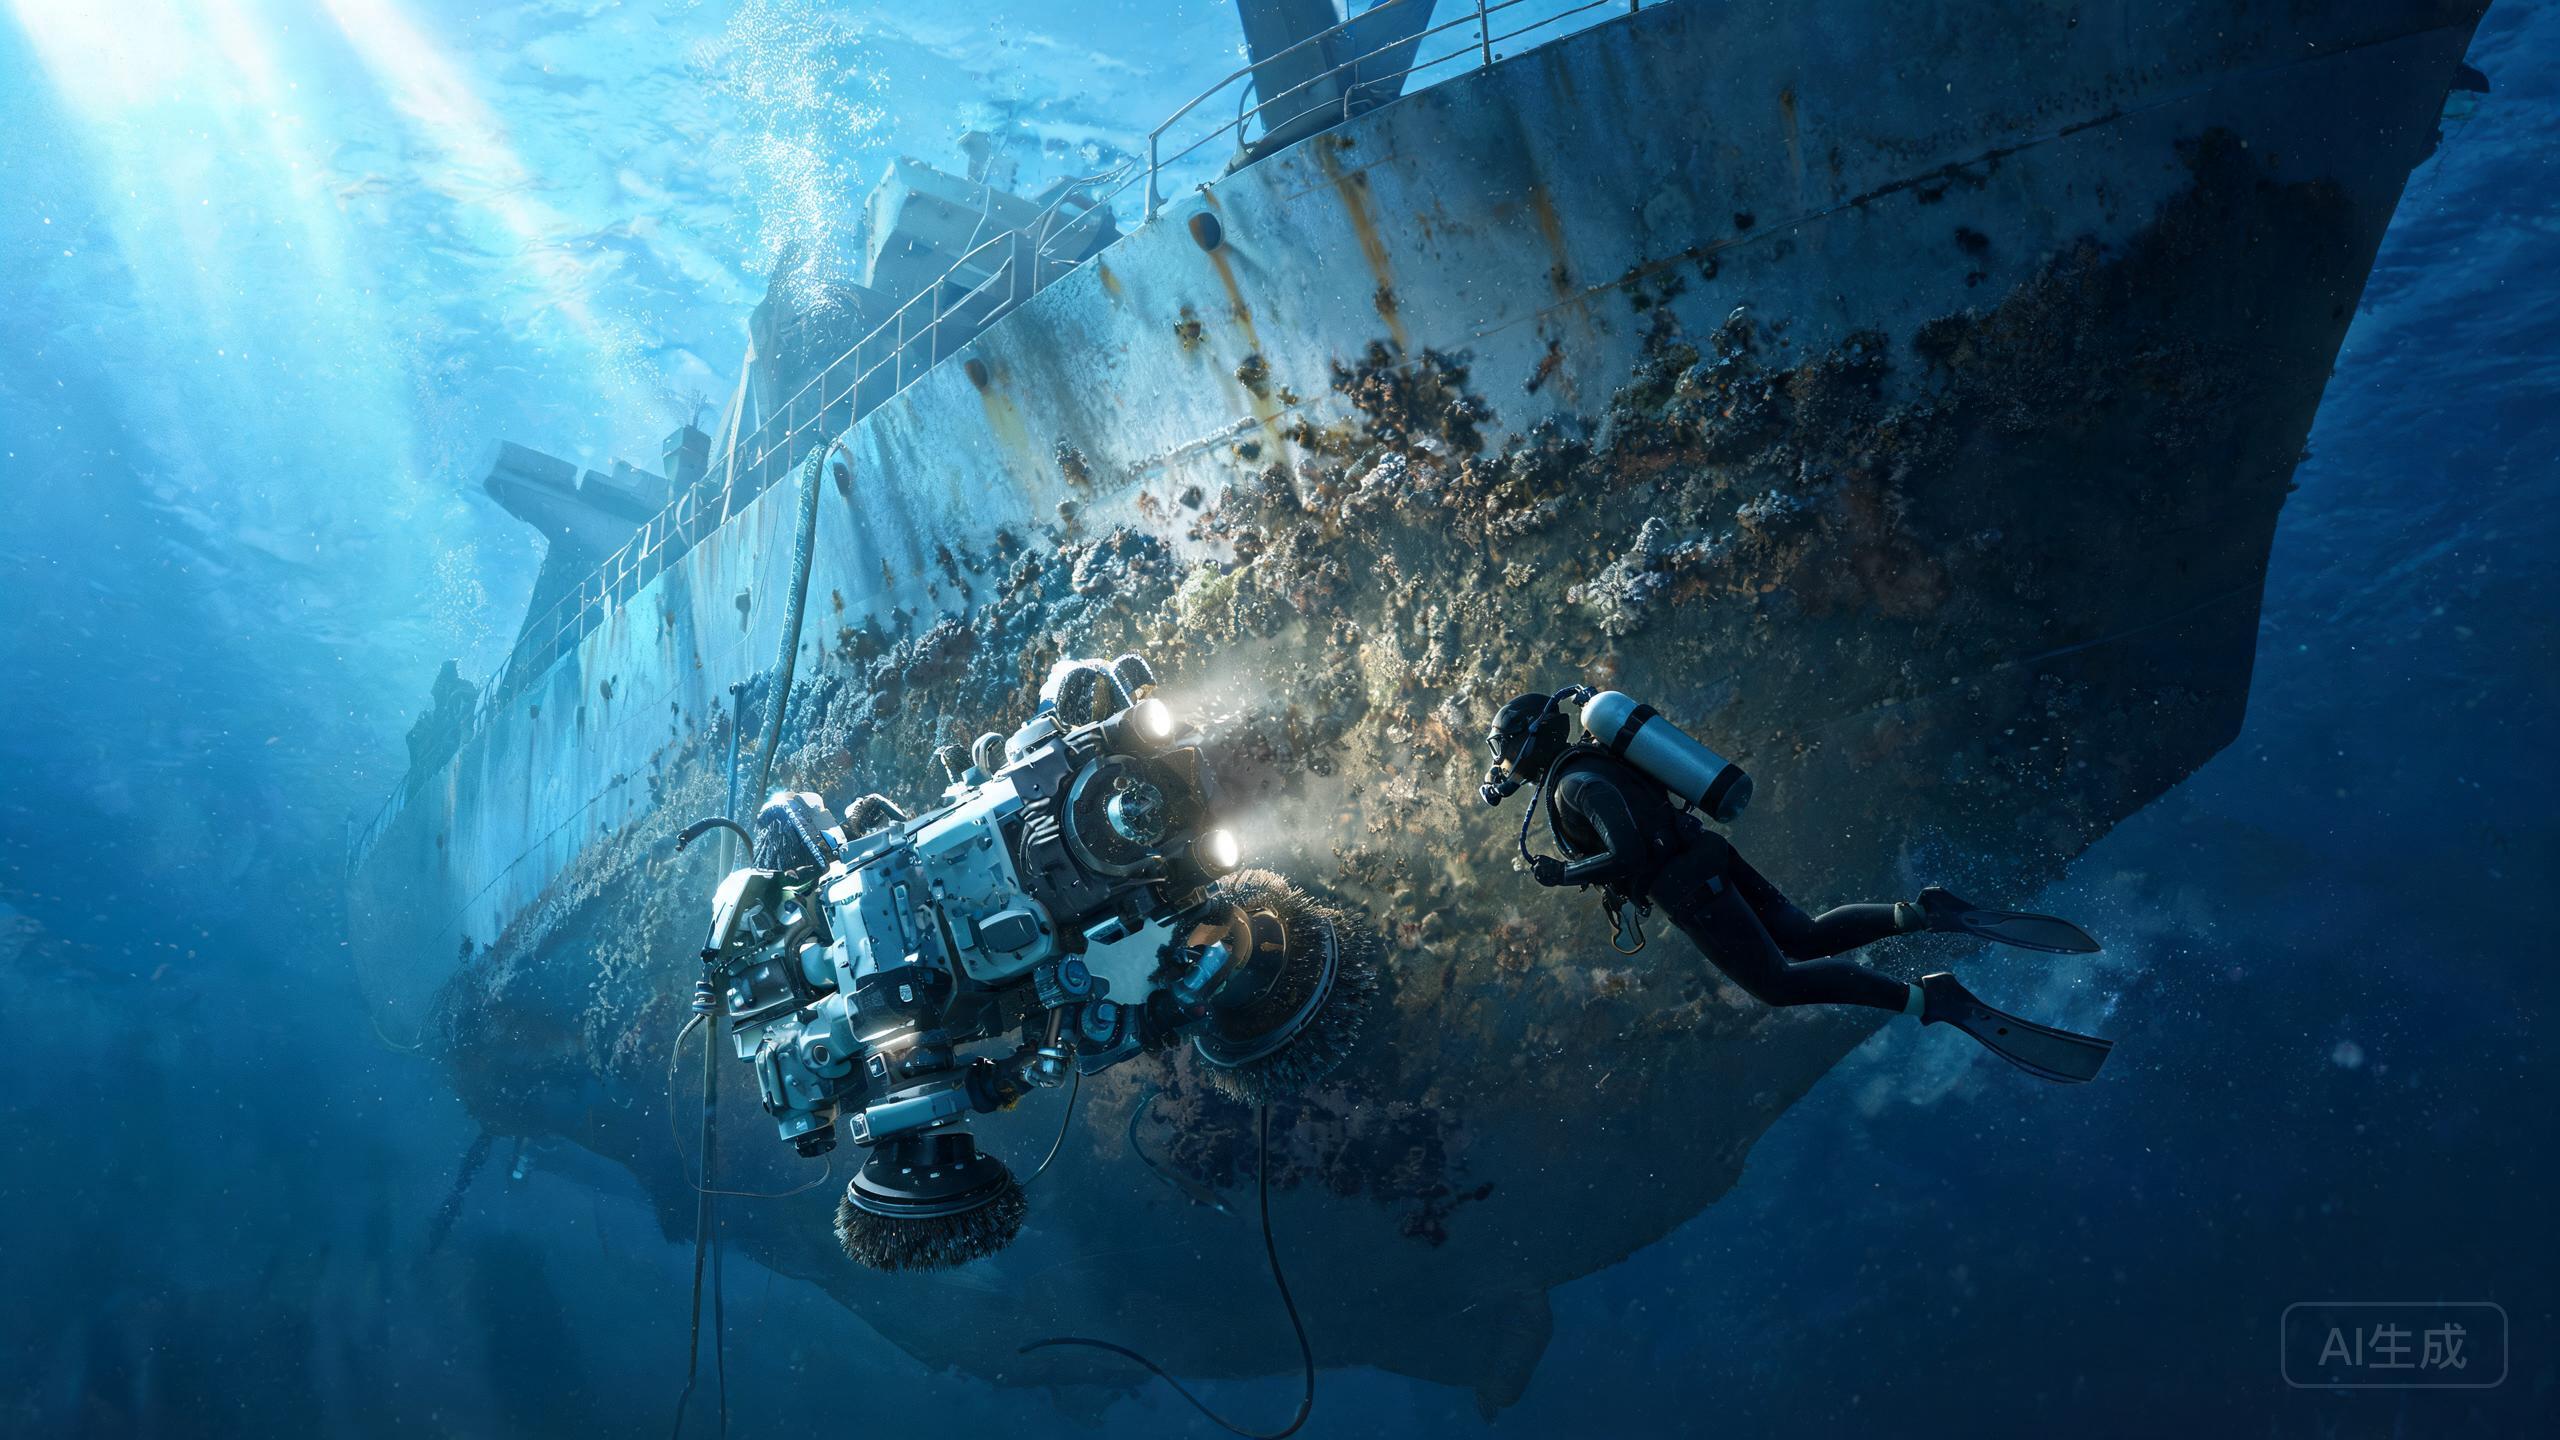
Если вы уже читали наши статьи об инвестициях, охвате и операционной реальности, это руководство предлагает другой ракурс: фактический рабочий процесс настройки и установки. Fleet Robotics Hull Cleaning Robot — это магнитный робот, ползающий по корпусу, с оценкой 8,5/10, предназначенный для стальных корпусов с модульным инструментом и покрытием до 400 m²/h. Ниже представлен практический пошаговый путь от ящика до первого прохода очистки, написанный для экипажей судов и технических суперинтендантов, планирующих развёртывание подводного робота для очистки корпуса 2026.
Проверки перед установкой, прежде чем робот коснется воды
Перед любым запуском убедитесь, что ваше судно соответствует основному требованию платформы: только стальные корпуса. Система магнитного сцепления не будет работать на алюминиевых, стеклопластиковых или композитных корпусах, поэтому сначала проверьте материал корпуса и тип покрытия. Убедитесь, что участок корпуса, подлежащий очистке, свободен от крупного мусора, отслоившейся краски и выступающих активных анодов, которые могут помешать магнитному роботу, ползающему по корпусу. Подготовьте чистую сухую площадку для подготовки на палубе или у причала с достаточным пространством для размещения робота, его модульного инструмента и троса или линий управления. Подтвердите наличие питания и то, что станция управления расположена с прямой видимостью точки запуска.
Распаковка, сборка и настройка модульной оснастки
Распакуйте робота и осмотрите его на предмет повреждений при транспортировке, особенно вокруг модулей магнитного сцепления и компонентов привода. Поскольку инструмент модульный, перед сборкой решите, какая чистящая головка соответствует состоянию вашего корпуса. При легком биологическом обрастании может потребоваться более мягкая щетка, тогда как более тяжелые известковые отложения обычно требуют более агрессивной насадки. Установите выбранный инструмент в соответствии с инструкциями производителя, затем вручную проверьте каждое крепление и соединение. Если в ваших заметках с обзором дрона для очистки корпуса судна от других операторов упоминается конкретный инструмент для определенных классов корпусов, используйте это как начальный ориентир, но всегда сверяйтесь со спецификацией вашего собственного покрытия. Зарядите или подключите блок управления и проведите сухое стендовое испытание, чтобы убедиться, что все двигатели и датчики реагируют, прежде чем блок окажется рядом с водой.
Последовательность запуска и проверка магнитного сцепления
Опустите робота в воду в точке запуска и дайте ему стабилизироваться. Включите систему магнитного сцепления и убедитесь, что она надежно держится на стальном корпусе, прежде чем подавать команду на любое движение. Этот шаг критичен: магнитный робот, ползающий по корпусу, при потере сцепления может сместиться или упасть, поэтому проверьте сцепление в нескольких точках вдоль корпуса. После подтверждения сцепления выполните короткий контролируемый проход на пониженной скорости, чтобы наблюдать за отслеживанием и поведением инструмента. Только после стабильного прохода на низкой скорости следует увеличивать скорость в сторону номинальной производительности до 400 m²/h. Постоянно держите станцию управления под наблюдением и поддерживайте связь с любой командой водолазов или поддержки на поверхности.
Оптимизация первого прохода и операционная передача
После первого полного прохода проверьте схемы покрытия и износ инструмента. Настраивайте скорость, перекрытие и выбор инструмента исходя из фактического удаления биообрастания, а не из предположений. Документируйте настройки, которые сработали для вашего корпуса, потому что повторяемость важна при сравнении ROV hull cleaner vs команды водолазов за сезон. Если экономия топлива является ключевой целью, отслеживайте состояние корпуса до и после очистки, чтобы позже можно было связать экономию топлива от очистки корпуса с производительностью робота. Обучите как минимум двух операторов запуску, проверкам сцепления и аварийному извлечению, чтобы система не зависела от одного человека. Наконец, установите интервал технического обслуживания для магнитных модулей и модульного инструмента на основе рекомендаций производителя и вашего фактического использования.
Наш вердикт
Настройка Fleet Robotics Hull Cleaning Robot — это не столько сложная установка, сколько дисциплинированная проверка: подтвердить стальные корпуса, правильно собрать модульный инструмент, доказать магнитное сцепление до начала движения и оптимизировать на основе реальных данных первого прохода. При оценке 8,5/10 и покрытии до 400 m²/h платформа вознаграждает экипажи, которые относятся к настройке как к повторяемой процедуре. Сделайте это, и ваш анализ стоимости робота для очистки биообрастания станет гораздо точнее, потому что вы измеряете правильно введённую в эксплуатацию систему, а не поспешно запущенную.