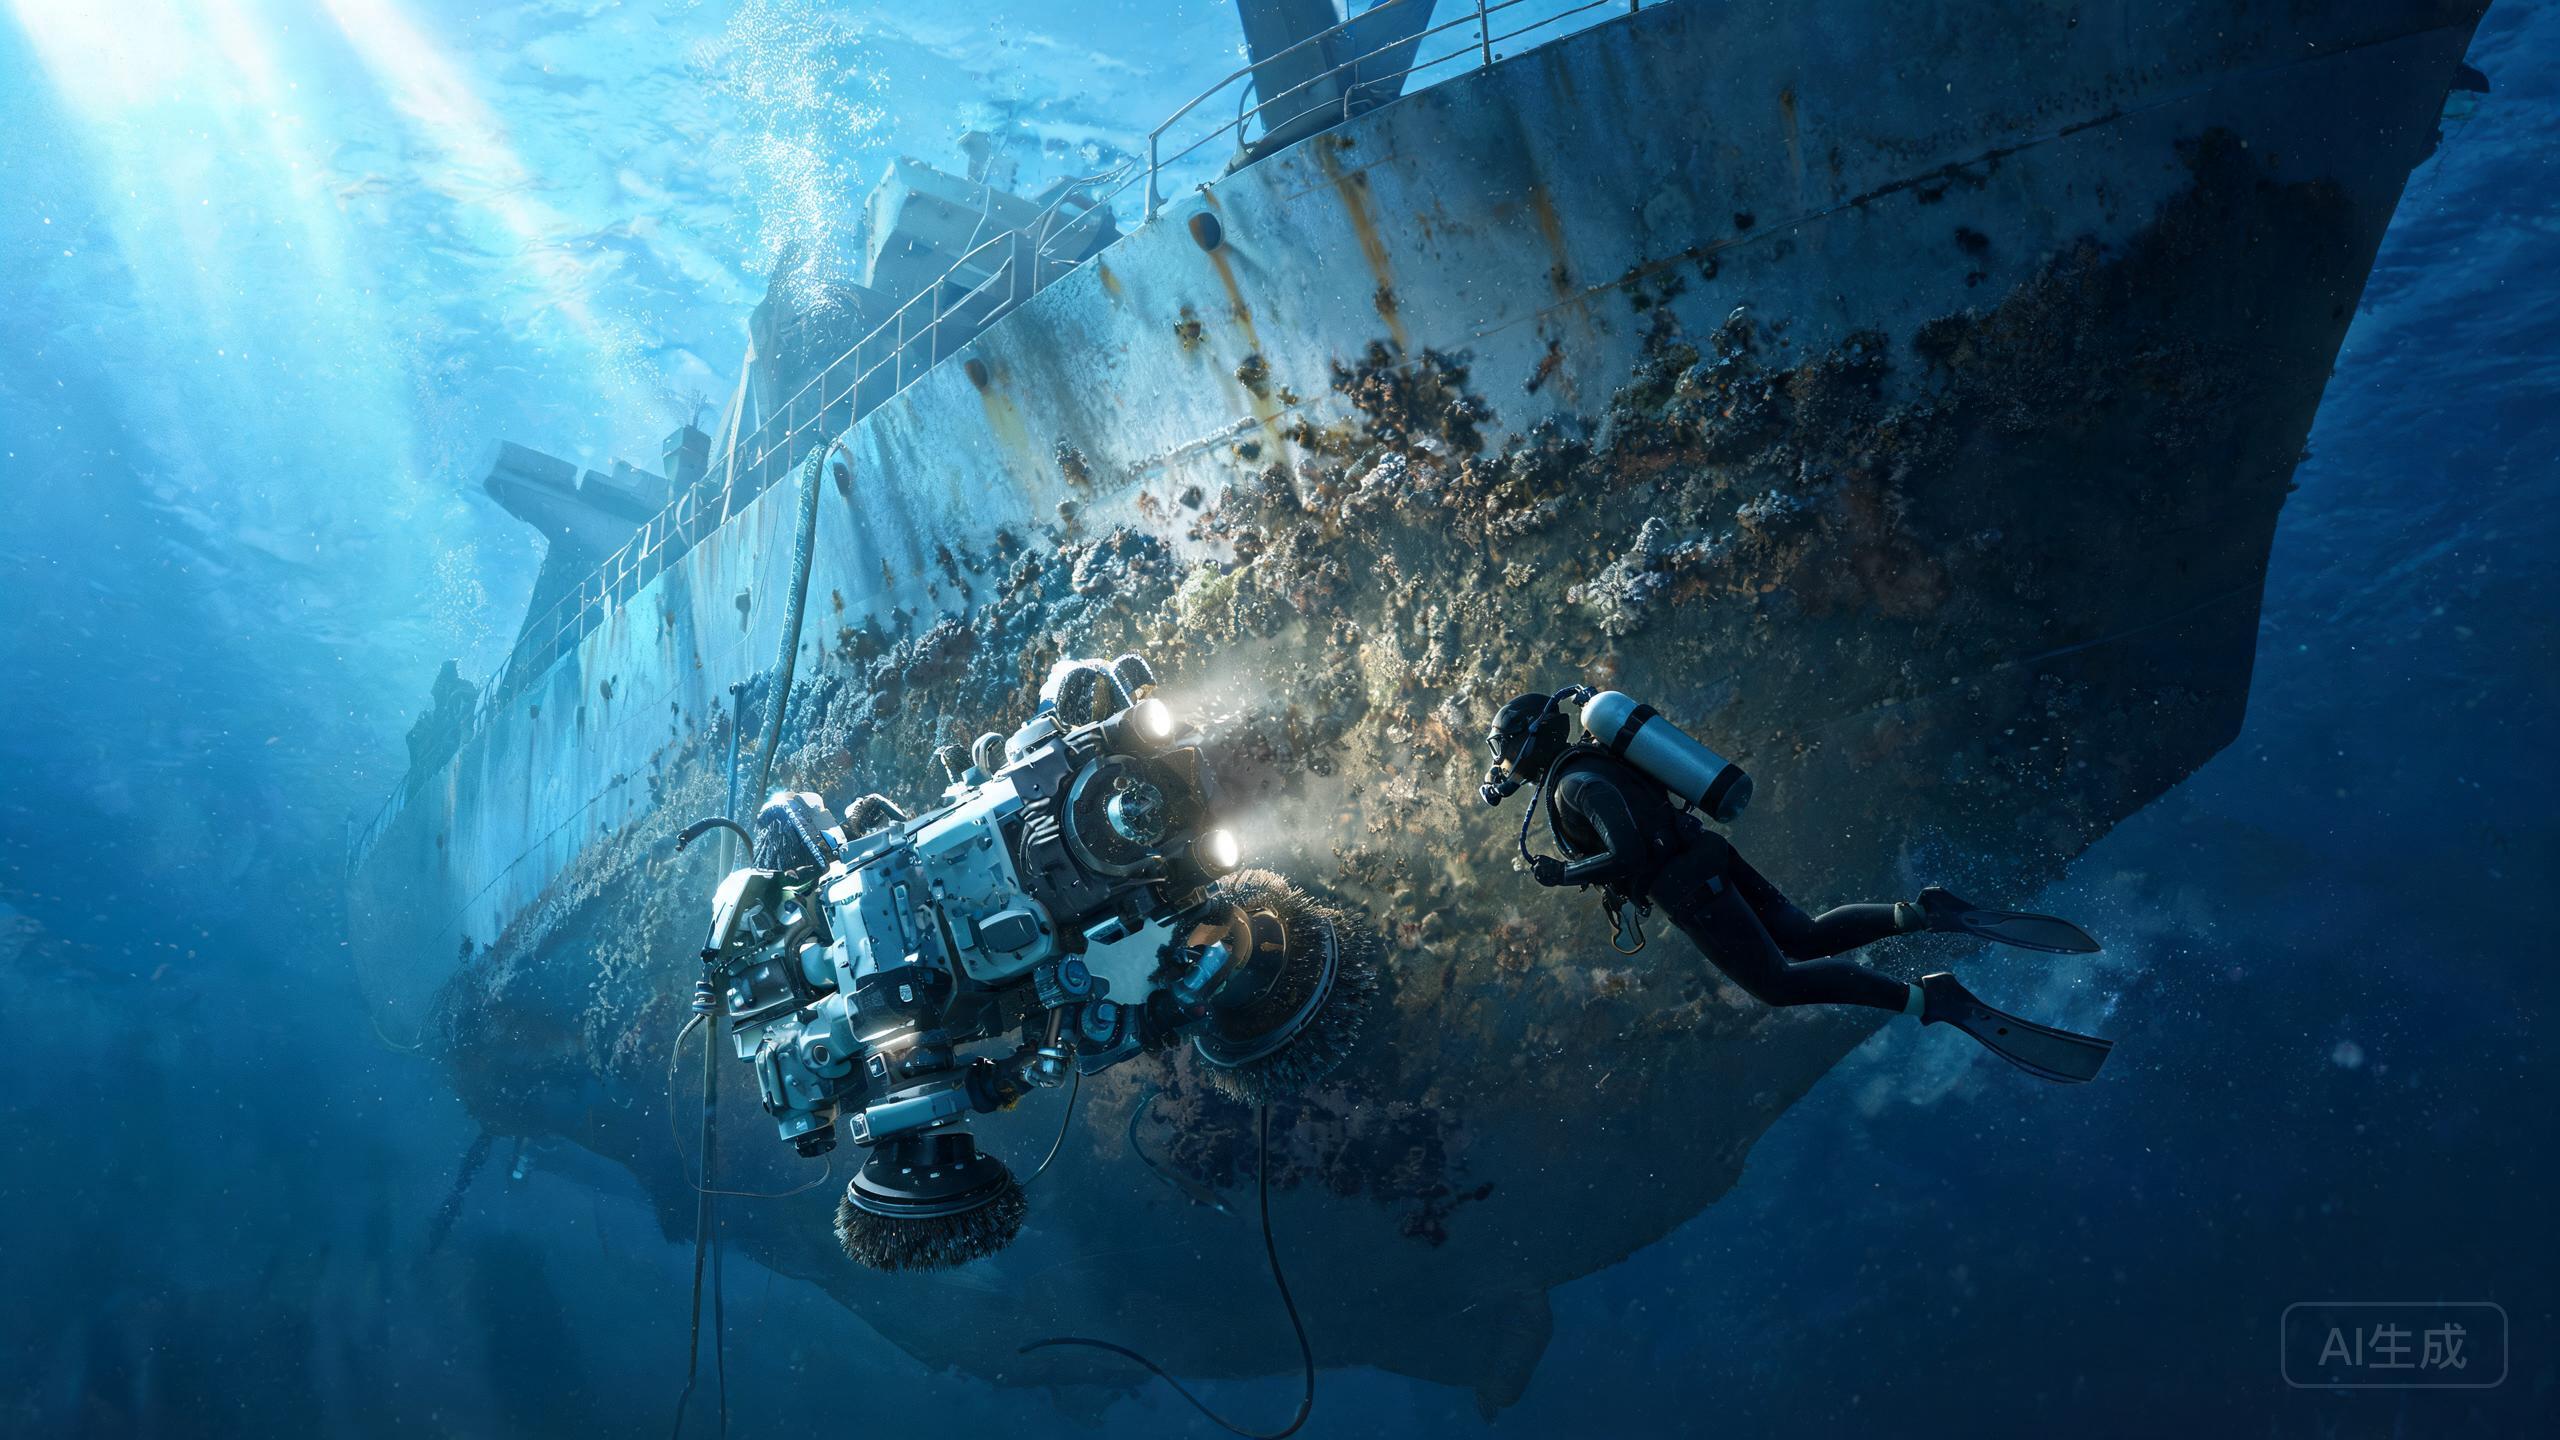
Se já leu os nossos artigos sobre investimento, cobertura e realidade operacional, este guia adota um ângulo diferente: o fluxo de trabalho real de configuração e instalação. O Fleet Robotics Hull Cleaning Robot é um robô magnético de rastejamento no casco com classificação de 8,5/10, concebido para cascos de aço com ferramentas modulares e cobertura até 400 m²/h. Abaixo está um percurso prático, passo a passo, desde a caixa até à primeira passagem de limpeza, escrito para tripulações de navios e superintendentes técnicos que planeiam uma implementação de robô de limpeza de casco subaquático 2026.
Verificações pré-instalação antes de o robô tocar a água
Antes de qualquer lançamento, confirme que a sua embarcação cumpre o requisito principal da plataforma: apenas cascos de aço. O sistema de adesão magnética não funcionará em cascos de alumínio, PRFV ou compósito, por isso verifique primeiro o material do casco e o tipo de revestimento. Verifique se a área do casco a limpar está livre de detritos grandes, lascas de tinta soltas e saliências de ânodos ativos que possam obstruir o robô magnético de rastejamento no casco. Prepare uma área de preparação limpa e seca no convés ou no cais com espaço suficiente para dispor o robô, as suas ferramentas modulares e o cabo ou as linhas de controlo. Confirme a disponibilidade de energia e que a estação de controlo está posicionada com linha de visão desimpedida para o ponto de lançamento.
Desembalagem, montagem e configuração do ferramental modular
Desembale o robô e inspecione se há danos de transporte, especialmente ao redor dos módulos de adesão magnética e dos componentes de acionamento. Como o ferramental é modular, decida qual cabeça de limpeza corresponde à condição do seu casco antes da montagem. A bioincrustação leve pode exigir uma escova mais macia, enquanto o crescimento calcário mais pesado normalmente exige um acessório mais agressivo. Monte o ferramental selecionado de acordo com as instruções do fabricante e, em seguida, verifique manualmente cada fixador e conexão. Se suas notas de avaliação do drone de limpeza de casco de navio de outros operadores mencionarem ferramental específico para certas classes de casco, use isso como referência inicial, mas sempre confirme com a especificação do seu próprio revestimento. Carregue ou conecte a unidade de controle e execute um teste a seco em bancada para confirmar que todos os motores e sensores respondem antes que a unidade se aproxime da água.
Sequência de lançamento e verificação da aderência magnética
Coloque o robô na água no ponto de lançamento e deixe-o estabilizar. Ative o sistema de adesão magnética e verifique se ele se fixa firmemente ao casco de aço antes de comandar qualquer movimento. Esta etapa é crítica: um robô magnético que rasteja pelo casco e perde a aderência pode derivar ou cair, então teste a adesão em vários pontos ao longo do casco. Depois que a adesão for confirmada, execute uma passagem curta e controlada em velocidade reduzida para observar o rastreamento e o comportamento do ferramental. Somente após uma passagem estável em baixa velocidade você deve aumentar em direção à cobertura nominal de até 400 m²/h. Mantenha a estação de controle tripulada o tempo todo e mantenha a comunicação com qualquer equipe de mergulho ou de apoio na superfície.
Otimização da primeira passada e entrega operacional
Após a primeira passagem completa, revise os padrões de cobertura e o desgaste do ferramental. Ajuste velocidade, sobreposição e escolha do ferramental com base na remoção real de bioincrustações em vez de suposições. Documente as configurações que funcionaram para o seu casco, porque a repetibilidade importa ao comparar um ROV hull cleaner vs equipes de mergulhadores ao longo de uma temporada. Se a economia de combustível for um objetivo principal, acompanhe a condição do casco antes e depois da limpeza para que depois você possa correlacionar a economia de combustível da limpeza do casco com o desempenho do robô. Treine pelo menos dois operadores em lançamento, verificações de aderência e recuperação de emergência para que o sistema não dependa de uma única pessoa. Por fim, defina um intervalo de manutenção para os módulos magnéticos e o ferramental modular com base nas orientações do fabricante e no seu uso real.
Nosso veredicto
Configurar o Fleet Robotics Hull Cleaning Robot tem menos a ver com instalação complexa e mais com verificação disciplinada: confirmar cascos de aço, montar corretamente o ferramental modular, comprovar a aderência magnética antes do movimento e otimizar a partir de dados reais da primeira passagem. Com uma avaliação de 8,5/10 e cobertura de até 400 m²/h, a plataforma recompensa equipes que tratam a configuração como um procedimento repetível. Faça isso, e sua análise de custos do robô de limpeza de bioincrustações se torna muito mais precisa, porque você está medindo um sistema devidamente comissionado em vez de um lançado às pressas.