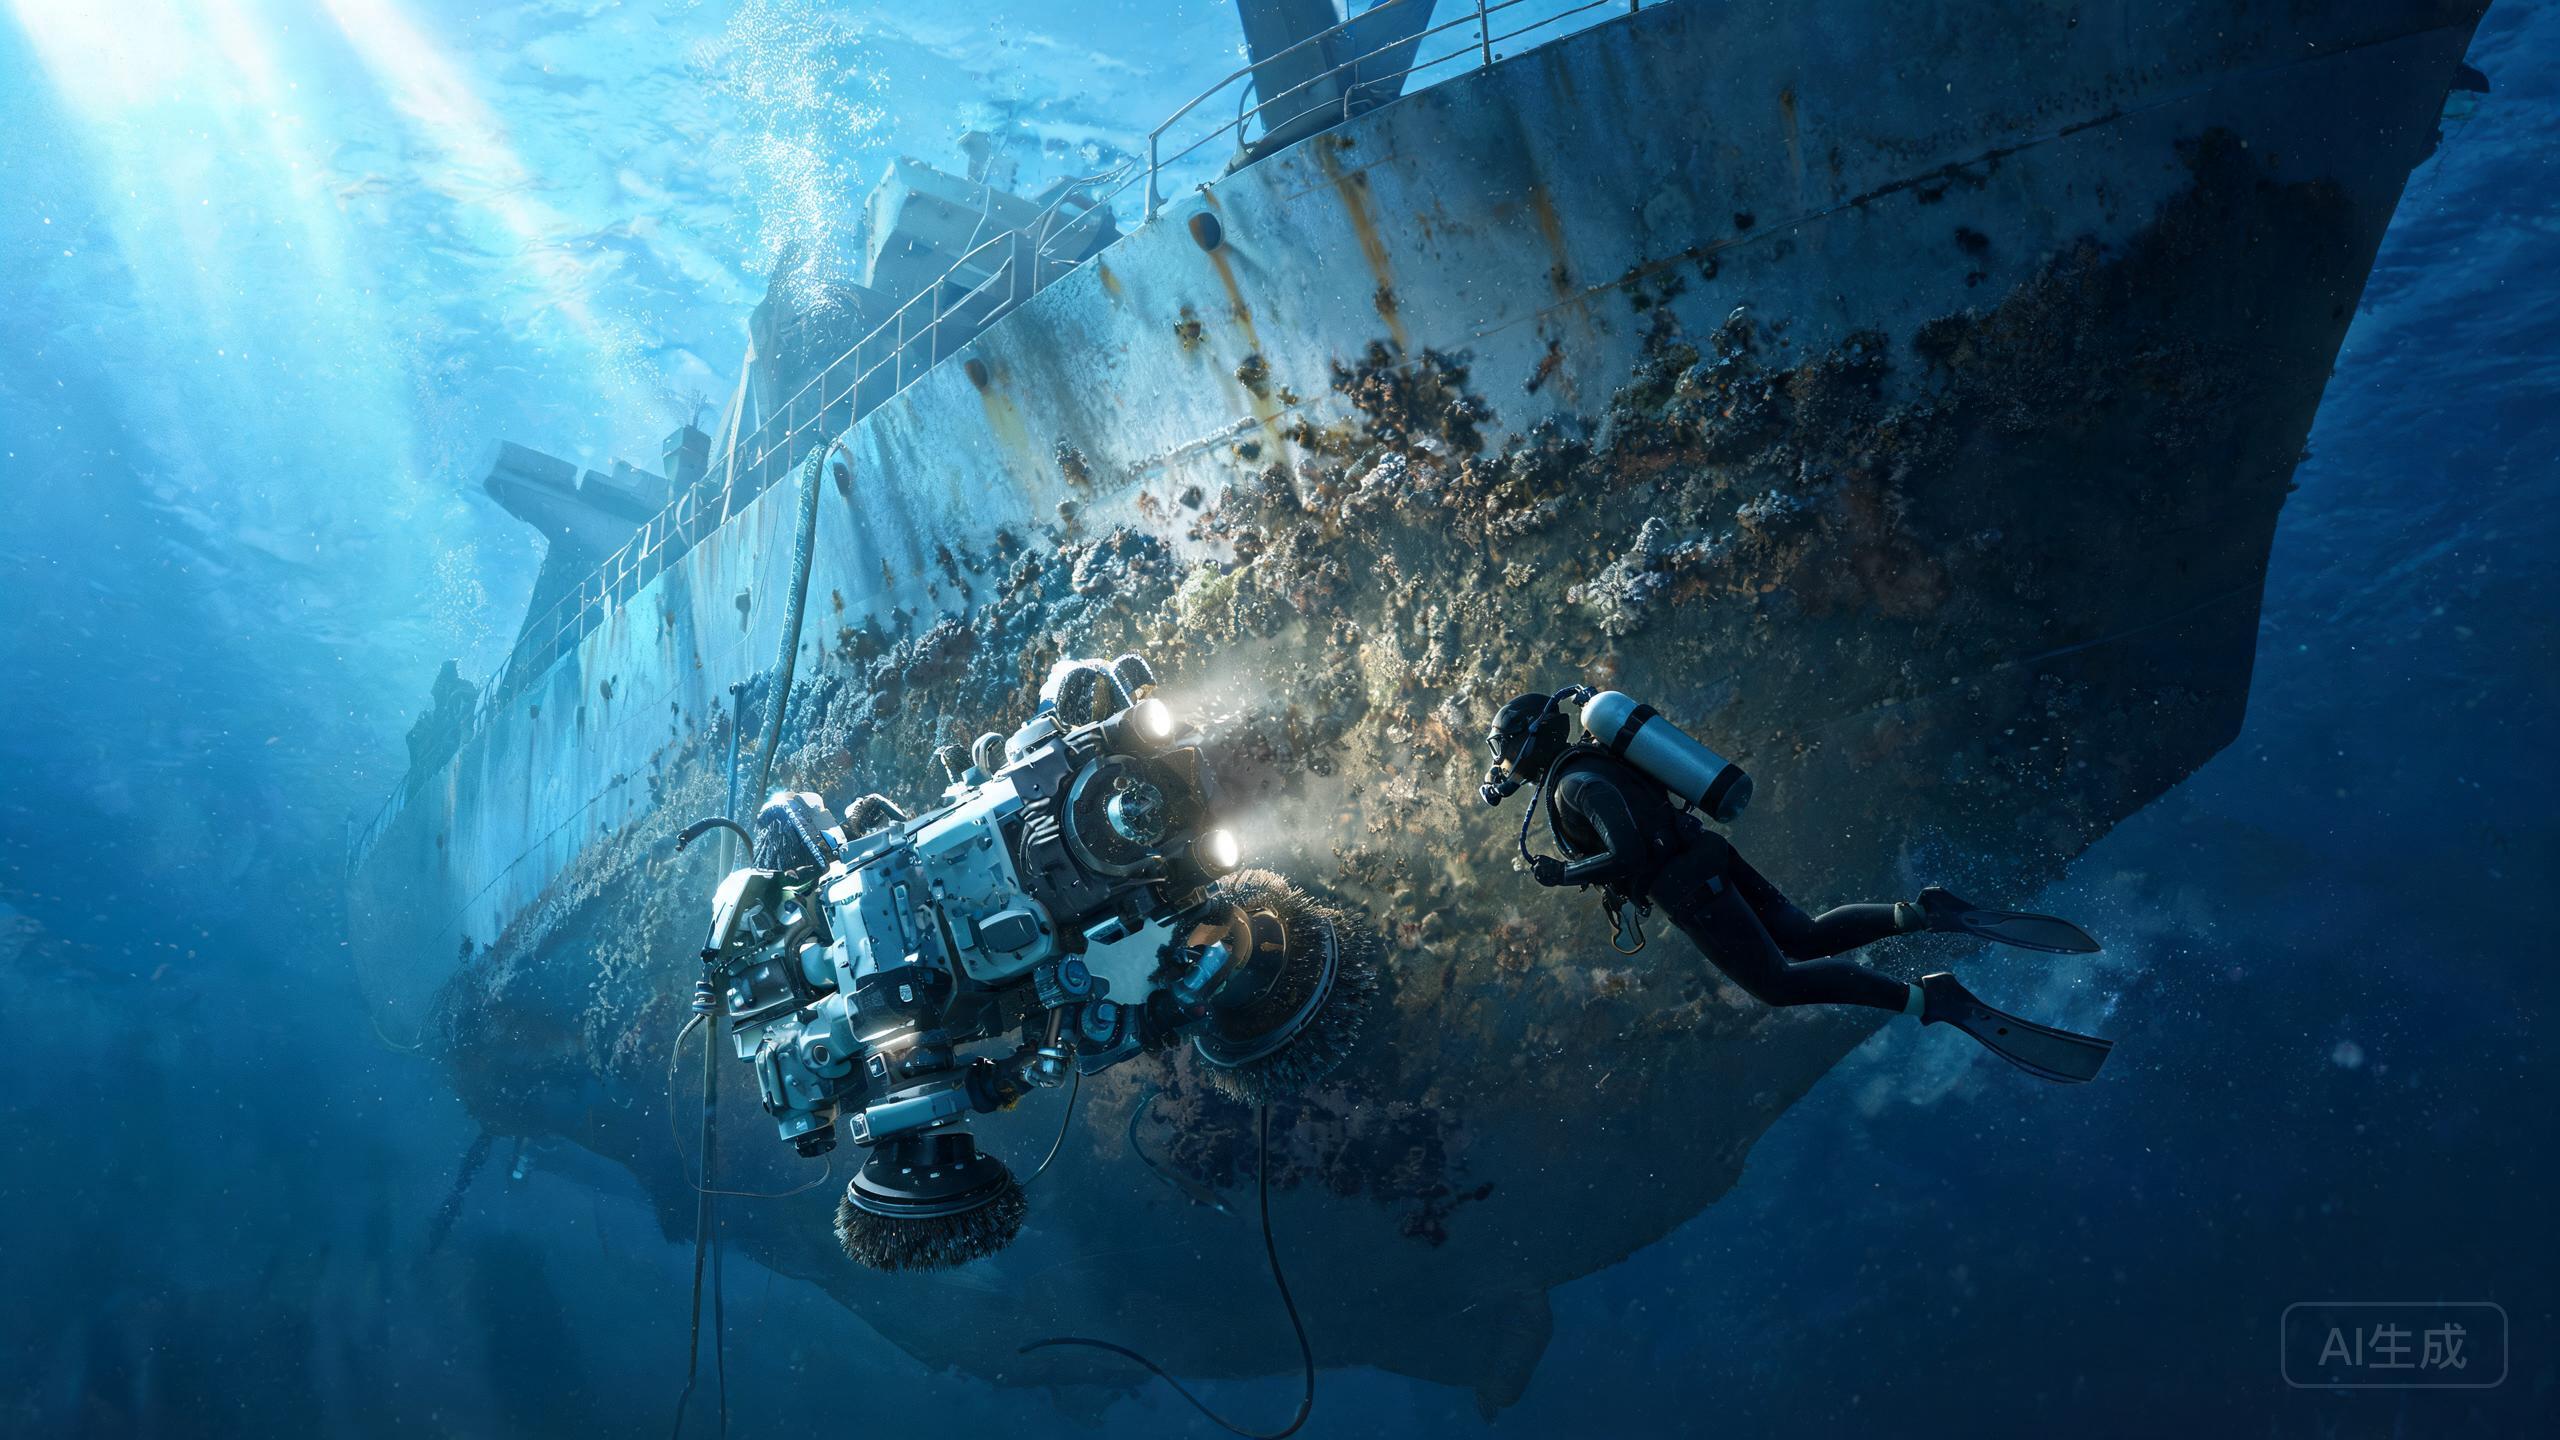
Si ya ha leído nuestros artículos sobre inversión, cobertura y realidad operativa, esta guía adopta un enfoque diferente: el flujo de trabajo real de configuración e instalación. El Fleet Robotics Hull Cleaning Robot es un robot magnético trepador de casco con una valoración de 8,5/10, diseñado para cascos de acero con herramientas modulares y una cobertura de hasta 400 m²/h. A continuación se presenta una ruta práctica, paso a paso, desde la caja hasta la primera pasada de limpieza, escrita para tripulaciones de buques y superintendentes técnicos que planifican un despliegue de robot de limpieza de cascos submarinos 2026.
Comprobaciones previas a la instalación antes de que el robot toque el agua
Antes de cualquier lanzamiento, confirme que su embarcación cumple el requisito principal de la plataforma: solo cascos de acero. El sistema de adhesión magnética no funcionará en cascos de aluminio, PRFV o materiales compuestos, así que verifique primero el material del casco y el tipo de recubrimiento. Compruebe que la zona del casco que se va a limpiar esté libre de residuos grandes, escamas de pintura suelta y protuberancias de ánodos activos que puedan obstruir el robot magnético trepador de casco. Prepare una zona de preparación limpia y seca en cubierta o en el muelle con espacio suficiente para extender el robot, sus herramientas modulares y el cable o las líneas de control. Confirme la disponibilidad de energía y que la estación de control esté situada con línea de visión despejada hacia el punto de lanzamiento.
Desembalaje, ensamblaje y configuración del utillaje modular
Desembale el robot e inspeccione si hay daños de transporte, especialmente alrededor de los módulos de adhesión magnética y los componentes de accionamiento. Dado que las herramientas son modulares, decida qué cabezal de limpieza se adapta a las condiciones de su casco antes del montaje. La bioincrustación ligera puede requerir un cepillo más suave, mientras que el crecimiento calcáreo más pesado normalmente exige un accesorio más agresivo. Monte la herramienta seleccionada según las instrucciones del fabricante y luego verifique manualmente cada sujetador y conexión. Si sus notas de revisión del dron de limpieza de cascos de barcos de otros operadores mencionan herramientas específicas para ciertas clases de casco, úselas como referencia inicial, pero confírmelas siempre con la especificación de su propio recubrimiento. Cargue o conecte la unidad de control y realice una prueba en banco en seco para confirmar que todos los motores y sensores responden antes de que la unidad se acerque al agua.
Secuencia de lanzamiento y verificación de la adherencia magnética
Baje el robot al agua en el punto de lanzamiento y deje que se estabilice. Active el sistema de adhesión magnética y verifique que se adhiere firmemente al casco de acero antes de ordenar cualquier movimiento. Este paso es crítico: un robot magnético que se desplaza por el casco y pierde el agarre puede derivar o caer, así que pruebe la adhesión en varios puntos a lo largo del casco. Una vez confirmada la adhesión, realice una pasada corta y controlada a velocidad reducida para observar el seguimiento y el comportamiento de las herramientas. Solo después de una pasada estable a baja velocidad debe aumentar hacia la cobertura nominal de hasta 400 m²/h. Mantenga la estación de control atendida en todo momento y mantenga la comunicación con cualquier equipo de buceo o de apoyo en superficie.
Optimización de la primera pasada y entrega operativa
Después de la primera pasada completa, revisa los patrones de cobertura y el desgaste del utillaje. Ajusta la velocidad, el solapamiento y la elección del utillaje según la eliminación real de bioincrustaciones en lugar de suposiciones. Documenta los ajustes que funcionaron para tu casco, porque la repetibilidad importa al comparar un ROV hull cleaner vs equipos de buceadores a lo largo de una temporada. Si el ahorro de combustible es un objetivo clave, registra el estado del casco antes y después de la limpieza para que luego puedas correlacionar el ahorro de combustible por limpieza de casco con el rendimiento del robot. Capacita al menos a dos operadores en lanzamiento, comprobaciones de adherencia y recuperación de emergencia para que el sistema no dependa de una sola persona. Por último, establece un intervalo de mantenimiento para los módulos magnéticos y el utillaje modular según las indicaciones del fabricante y tu uso real.
Nuestro veredicto
Configurar el Fleet Robotics Hull Cleaning Robot tiene menos que ver con una instalación compleja y más con una verificación disciplinada: confirmar cascos de acero, construir correctamente el utillaje modular, demostrar la adherencia magnética antes del movimiento y optimizar a partir de datos reales de la primera pasada. Con una calificación de 8,5/10 y una cobertura de hasta 400 m²/h, la plataforma recompensa a los equipos que tratan la puesta en marcha como un procedimiento repetible. Si lo haces, tu análisis de costos del robot de limpieza de bioincrustaciones se vuelve mucho más preciso, porque estás midiendo un sistema debidamente puesto en servicio en lugar de uno lanzado a las prisas.