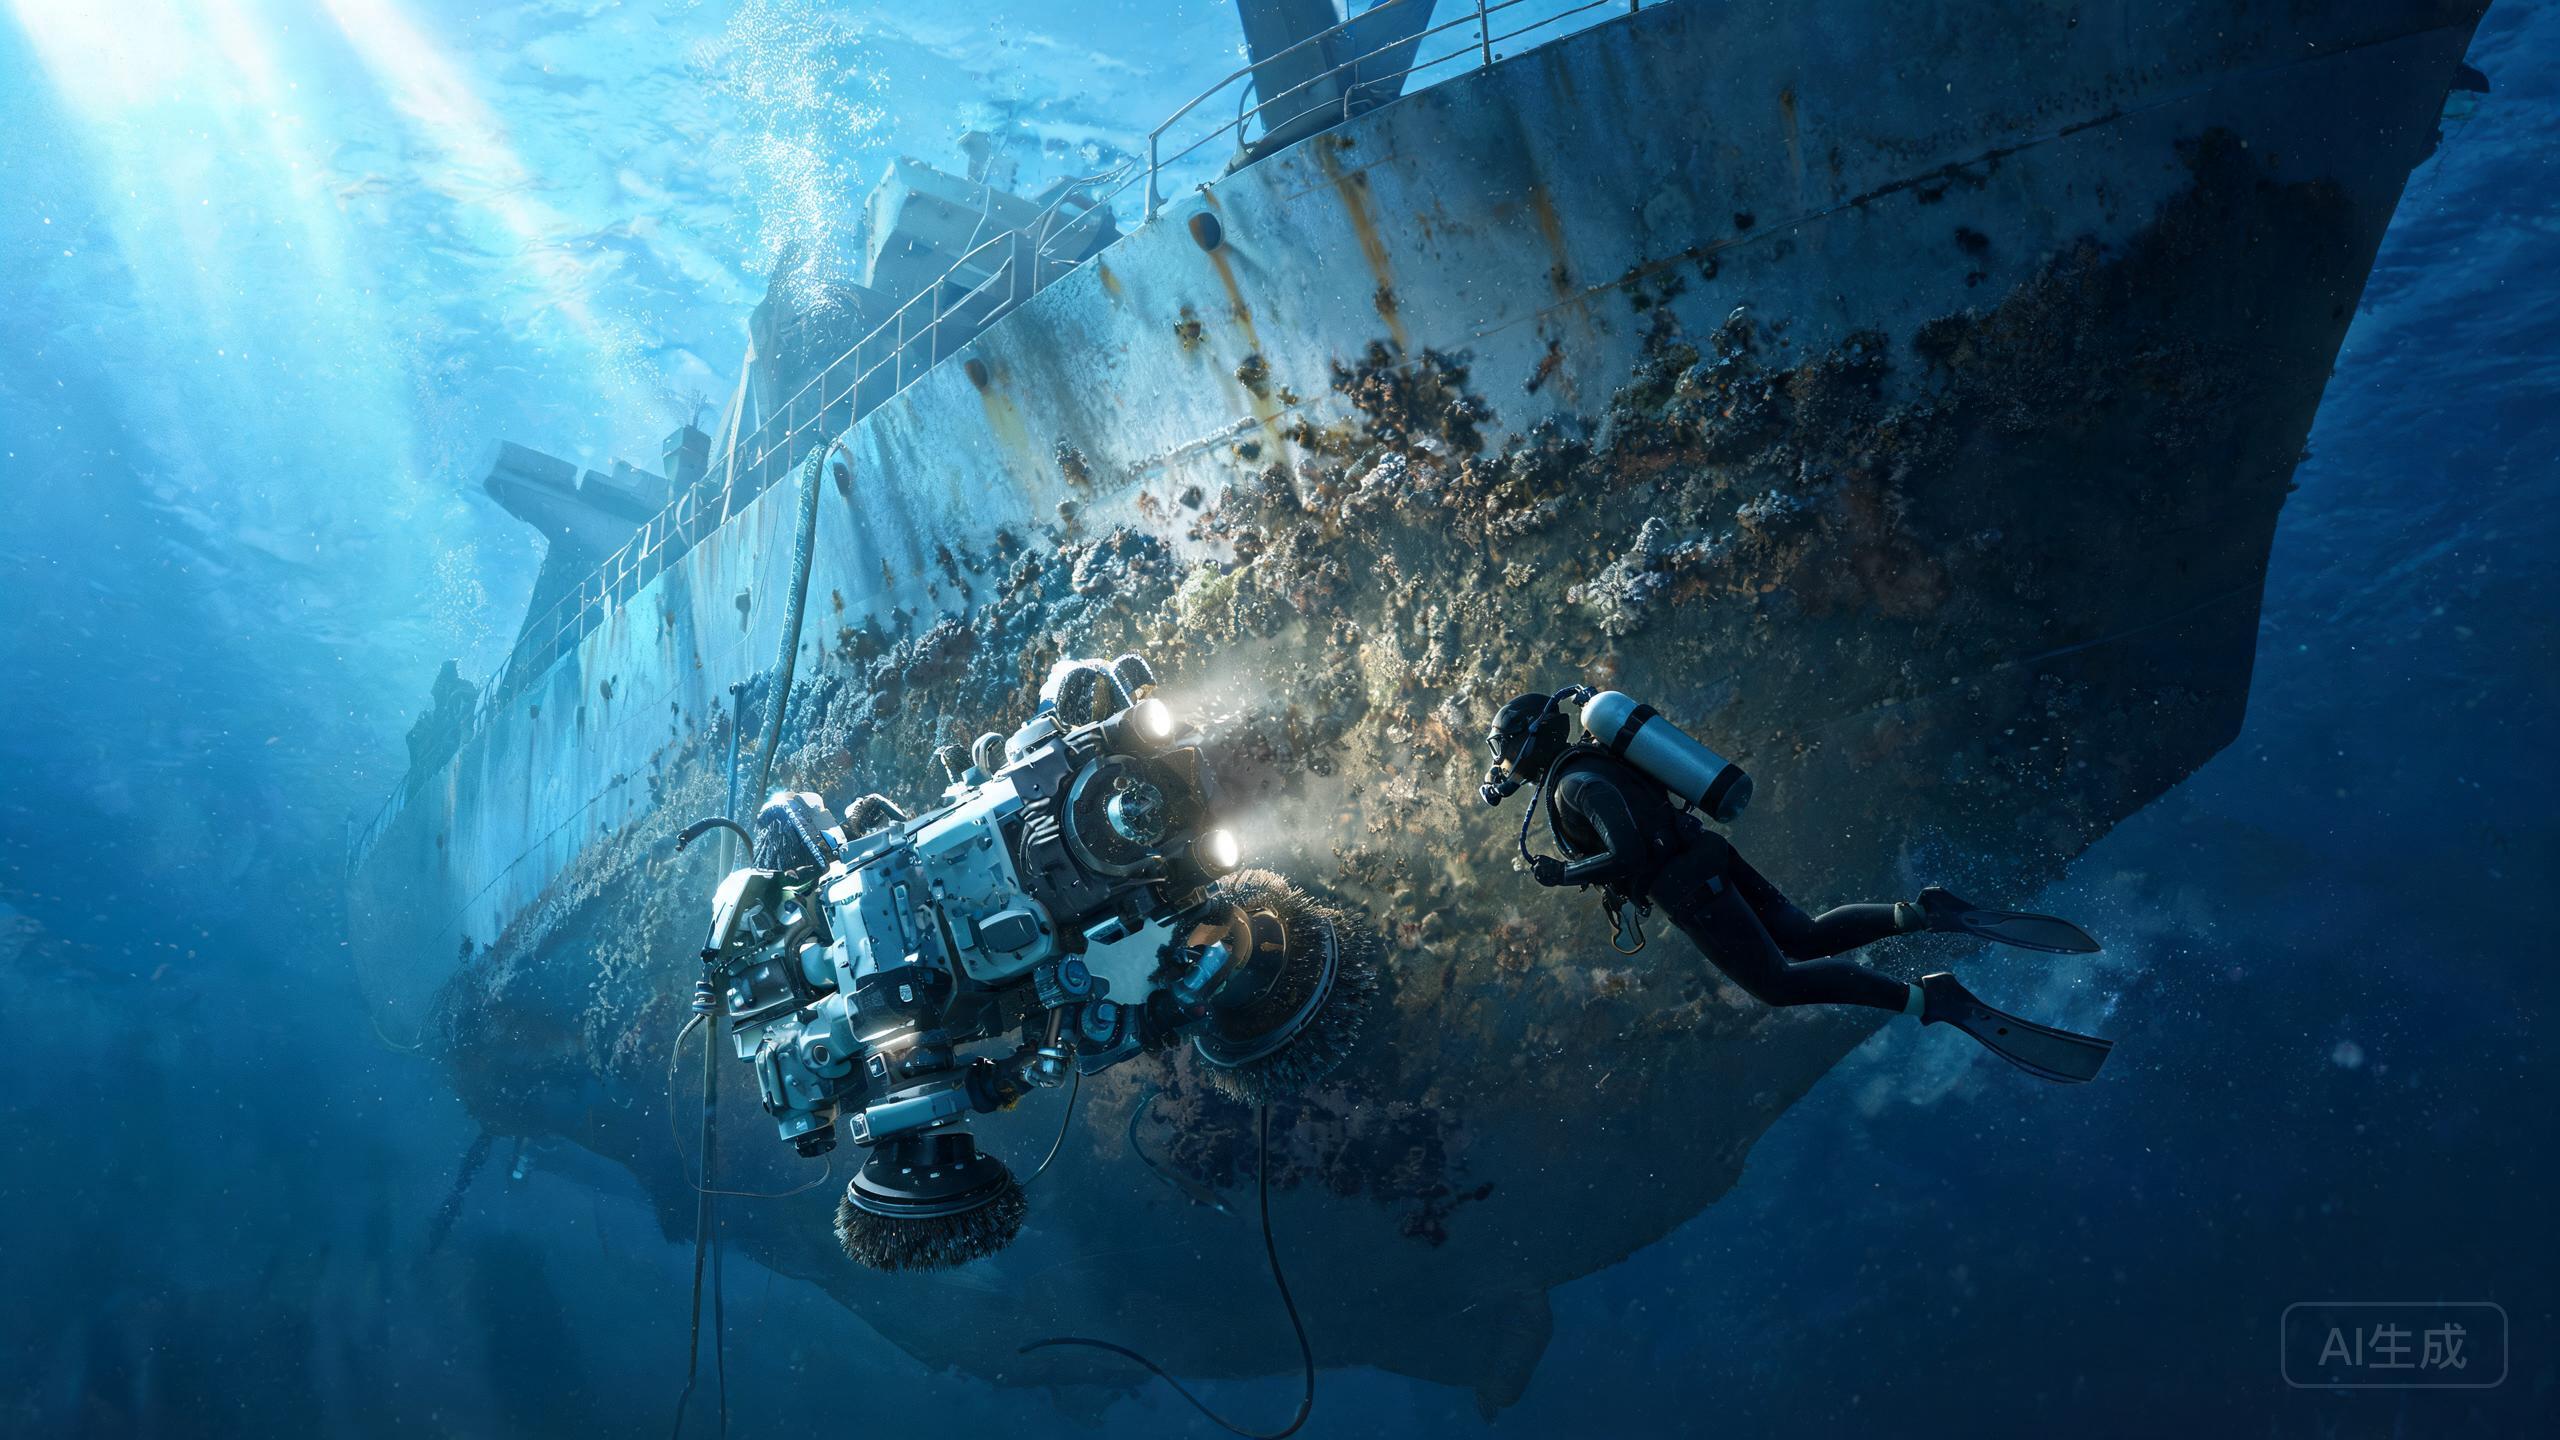
إذا كنت قد قرأت بالفعل مقالاتنا حول الاستثمار والتغطية والواقع التشغيلي، فإن هذا الدليل يتخذ زاوية مختلفة: سير عمل الإعداد والتركيب الفعلي. إن Fleet Robotics Hull Cleaning Robot هو روبوت زحف مغناطيسي على الهيكل بتقييم 8.5/10، مصمم للهياكل الفولاذية مع أدوات معيارية وتغطية تصل إلى 400 m²/h. فيما يلي مسار عملي خطوة بخطوة من الصندوق إلى أول تمريرة تنظيف، مكتوب لأطقم السفن والمشرفين الفنيين الذين يخططون لنشر روبوت تنظيف هياكل السفن تحت الماء 2026.
فحوصات ما قبل التركيب قبل أن يلمس الروبوت الماء
قبل أي عملية إطلاق، تأكد من أن سفينتك تستوفي المتطلب الأساسي للمنصة: الهياكل الفولاذية فقط. لن يعمل نظام الالتصاق المغناطيسي على هياكل الألومنيوم أو البلاستيك المقوى بالألياف الزجاجية أو المواد المركبة، لذا تحقق أولاً من مادة الهيكل ونوع الطلاء. تأكد من أن منطقة الهيكل المراد تنظيفها خالية من الحطام الكبير ورقائق الطلاء السائبة ونتوءات الأنود النشطة التي قد تعيق روبوت الزحف المغناطيسي على الهيكل. جهّز منطقة تجهيز نظيفة وجافة على السطح أو في الرصيف بمساحة كافية لفرش الروبوت وأدواته المعيارية وكابل السحب أو خطوط التحكم. تأكد من توفر الطاقة ومن أن محطة التحكم موضوعة بخط رؤية واضح إلى نقطة الإطلاق.
إخراج من الصندوق والتجميع وإعداد الأدوات المعيارية
أخرج الروبوت من العبوة وافحصه بحثًا عن أضرار الشحن، خاصة حول وحدات الالتصاق المغناطيسي ومكونات الدفع. ولأن الأدوات معيارية، حدّد رأس التنظيف الذي يناسب حالة هيكلك قبل التجميع. قد تتطلب القاذورات الحيوية الخفيفة فرشاة أكثر نعومة، بينما تتطلب النمو الكلسي الأثقل عادةً ملحقًا أكثر قوة. ركّب الأداة المختارة وفقًا لتعليمات الشركة المصنعة، ثم تحقق يدويًا من كل مثبّت ووصلة. إذا ذكرت ملاحظات مراجعتك لطائرة تنظيف هياكل السفن من مشغلين آخرين أدوات محددة لفئات معينة من الهياكل، فاستخدمها كمرجع أولي، لكن تأكد دائمًا من مطابقتها لمواصفات الطلاء الخاصة بك. اشحن وحدة التحكم أو وصّلها ونفّذ اختبارًا جافًا على منصة الاختبار للتأكد من استجابة جميع المحركات والمستشعرات قبل أن تقترب الوحدة من الماء.
تسلسل الإطلاق والتحقق من الالتصاق المغناطيسي
أنزل الروبوت إلى الماء عند نقطة الإطلاق واتركه يستقر. شغّل نظام الالتصاق المغناطيسي وتحقق من ثباته بإحكام على الهيكل الفولاذي قبل إصدار أي أمر بالحركة. هذه الخطوة حاسمة: فالروبوت الزاحف المغناطيسي على الهيكل الذي يفقد قبضته قد ينحرف أو يسقط، لذا اختبر الالتصاق في عدة نقاط على طول الهيكل. بعد تأكيد الالتصاق، نفّذ تمريرة قصيرة مضبوطة بسرعة منخفضة لمراقبة التتبع وسلوك الأدوات. فقط بعد تمريرة مستقرة بسرعة منخفضة ينبغي أن تزيد نحو معدل التغطية المقدر حتى 400 m²/h. أبقِ محطة التحكم مأهولة طوال الوقت وحافظ على التواصل مع أي فريق غوص أو دعم سطحي.
تحسين التمريرة الأولى والتسليم التشغيلي
بعد أول جولة كاملة، راجع أنماط التغطية وتآكل الأدوات. اضبط السرعة والتداخل واختيار الأدوات بناءً على إزالة القاذورات الحيوية الفعلية بدلًا من الافتراضات. وثّق الإعدادات التي نجحت مع هيكلك، لأن قابلية التكرار مهمة عند مقارنة ROV hull cleaner vs فرق الغواصين على مدار موسم. إذا كان توفير الوقود هدفًا رئيسيًا، فتتبّع حالة الهيكل قبل التنظيف وبعده حتى تتمكن لاحقًا من ربط توفير الوقود من تنظيف الهيكل بأداء الروبوت. درّب مشغّلين اثنين على الأقل على الإطلاق وفحوص الالتصاق والاسترجاع الطارئ حتى لا يعتمد النظام على شخص واحد. أخيرًا، حدّد فترة صيانة للوحدات المغناطيسية والأدوات المعيارية بناءً على إرشادات الشركة المصنعة واستخدامك الفعلي.
حكمنا
إعداد Fleet Robotics Hull Cleaning Robot لا يتعلق بالتركيب المعقد بقدر ما يتعلق بالتحقق المنضبط: تأكيد هياكل الفولاذ، وبناء الأدوات المعيارية بشكل صحيح، وإثبات الالتصاق المغناطيسي قبل الحركة، والتحسين انطلاقًا من بيانات الجولة الأولى الفعلية. بتقييم 8.5/10 مع تغطية تصل إلى 400 m²/h، تكافئ المنصة الأطقم التي تتعامل مع الإعداد كإجراء قابل للتكرار. افعل ذلك، وسيصبح تحليل تكلفة روبوت تنظيف القاذورات الحيوية لديك أكثر دقة بكثير، لأنك تقيس نظامًا تم تشغيله بشكل صحيح بدلًا من نظام أُطلق على عجل.