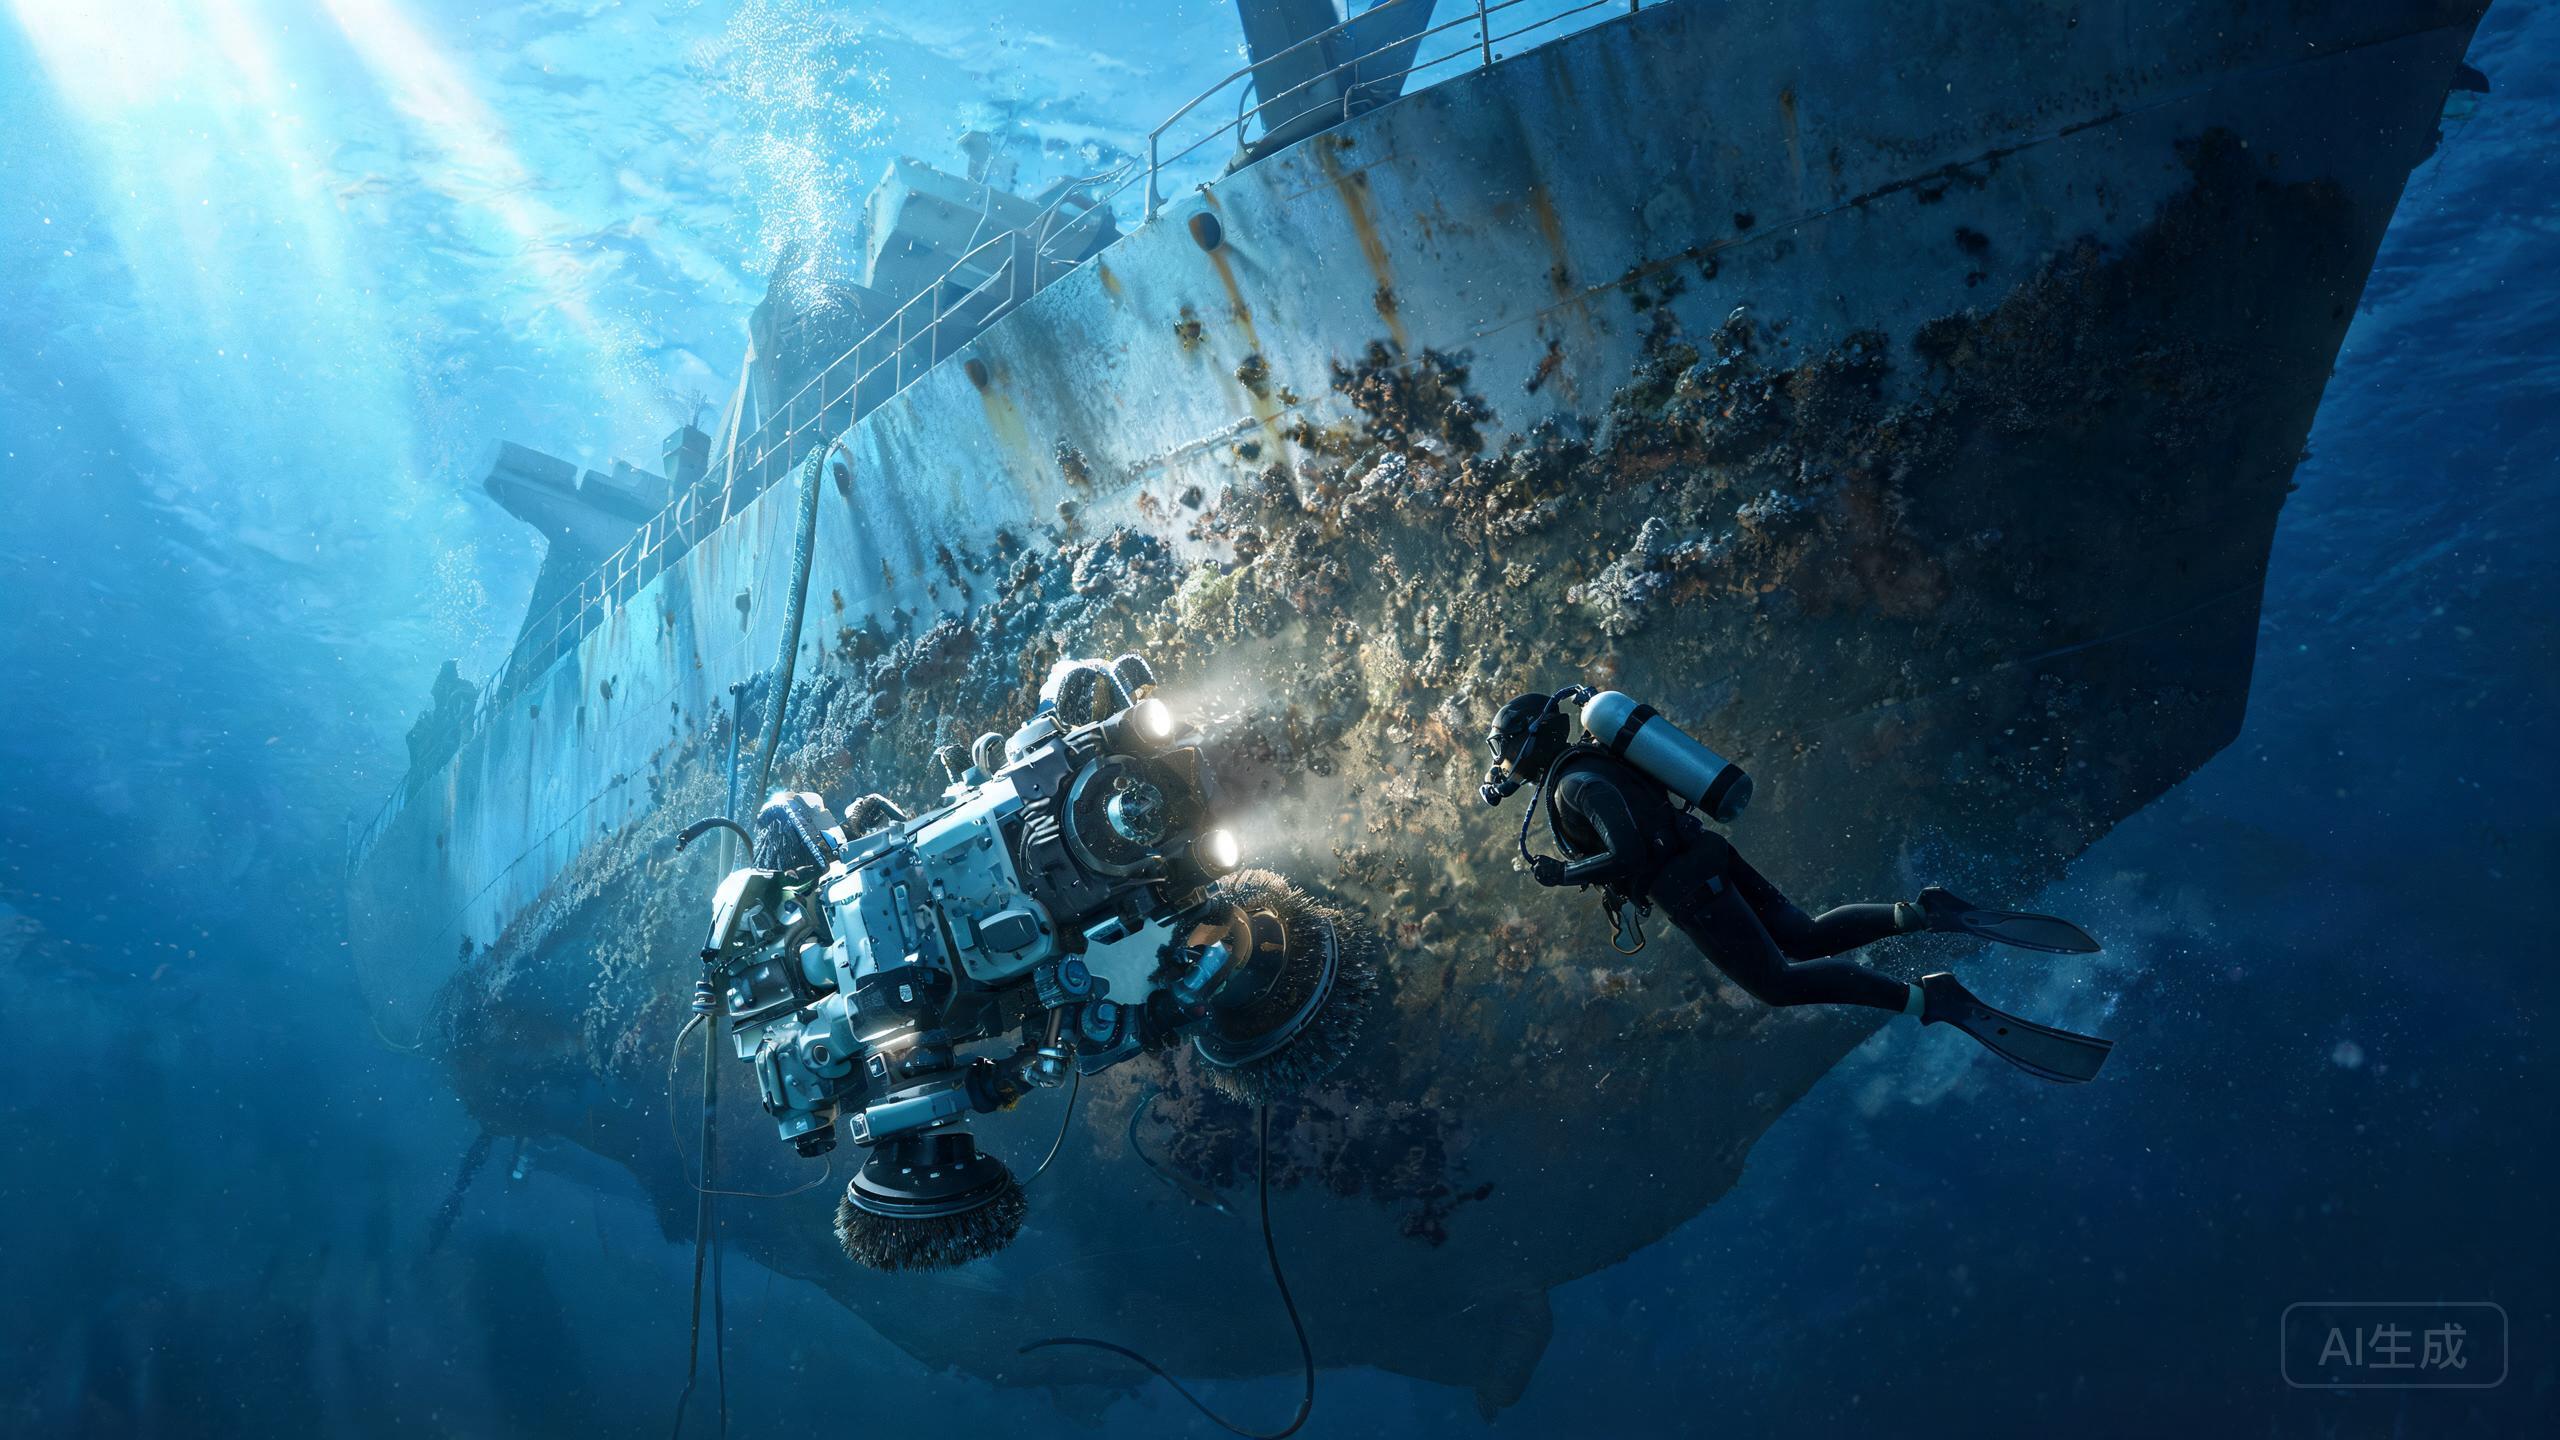
Даже хорошо оценённый магнитный робот для перемещения по корпусу может столкнуться с проблемами в доке. Это руководство опускает рекламную часть и основы настройки, уже описанные в других местах. Вместо этого оно разбирает наиболее частые полевые проблемы, о которых сообщали экипажи, эксплуатирующие Fleet Robotics Hull Cleaning Robot в 2026 году, — от падения адгезии до неравномерного покрытия — и даёт практические решения. Если вы сравниваете обзор дрона для очистки корпуса судна с командами водолазов или сопоставляете стоимость робота для очистки от биообрастания с экономией топлива от очистки корпуса, эти шаги по устранению неполадок помогут вам поддерживать платформу в рабочем состоянии, а не простаивающей.
Почему магнитное сцепление ослабевает в середине прохода (и как восстановить)
Самая частая жалоба на любого магнитного робота для перемещения по корпусу — внезапная потеря сцепления или медленное скольжение по вертикальным поверхностям. В устройстве Fleet Robotics адгезия магнитная и настроена для стальных корпусов, поэтому первая проверка — состояние поверхности: толстый слой краски, сильное известковое обрастание или сварные швы могут слегка приподнять платформу и снизить удерживающую силу. Очистите зону контакта гусеницы и снизьте скорость прохода на неровных участках. Во-вторых, убедитесь, что вы действительно находитесь на стали — эта платформа оптимизирована для стальных корпусов и не будет держаться на алюминии или композитах. В-третьих, между проходами проверяйте магнитные модули на наличие застрявшего мусора или коррозии. Если робот всё ещё скользит, снизьте скорость и разбейте корпус на более мелкие проходы, вместо того чтобы форсировать непрерывные прогоны по 400 m²/h на неудобной геометрии.
Неравномерное покрытие: диагностика пробелов в заявлении о 400 м²/ч
Показатели покрытия предполагают идеальные условия; реальные проходы часто оставляют полосы. Если вы замечаете пропущенные полосы, проверьте три вещи, прежде чем винить машину. Перекрытие: если шаг вашей траектории точно совпадает с шириной инструмента, небольшой дрейф создаёт пропуски — увеличьте перекрытие на 10–15%. Скорость: приближение к верхней границе диапазона покрытия на обрастающих или изогнутых участках заставляет инструмент пропускать места. Соответствие инструмента: поскольку платформа использует модульный инструмент, щётка или подушка, не соответствующая типу обрастания, будет чистить неравномерно. Меняйте модули под профиль обрастания и повторно тестируйте на небольшом участке. Документирование фактически очищенной площади в час также даёт вам честные цифры для любого сравнения очистителя корпуса ROV с водолазом, которое вы готовите для руководства.
Заклинивание модульного инструмента и накопление обрастания
Модульный инструмент — это преимущество, пока модуль не заклинит. Обычная причина — обрастание, наматывающееся на вращающиеся части, особенно после очистки сильно обрастающих зон. Остановите проход, поднимите аппарат и очистите головку инструмента перед перезапуском — продолжение работы заклинившего модуля нагружает привод и искажает расчёты стоимости вашего робота для очистки от биообрастания из-за дополнительного простоя. Промывайте модули пресной водой после каждого сеанса; солевые остатки ускоряют износ. Держите запасной комплект наиболее используемых модулей, чтобы заклинивание не сорвало рабочий день. Отслеживайте, какие типы модулей быстрее всего выходят из строя на ваших классах корпусов, и корректируйте бюджет расходников соответственно.
Ограничения только для стали и когда эскалировать
Поскольку сцепление магнитное, платформа ограничена стальными корпусами — известный компромисс для этого менее известного бренда. Если работа включает алюминий, композит или покрытые немагнитные поверхности, не пытайтесь искать обходные пути; робот не удержится. Переходите к альтернативному методу. Аналогично, если проблемы со сцеплением и покрытием сохраняются после очистки контактных поверхностей, проверки инструментов и замедления проходов, зафиксируйте условия (тип обрастания, зона корпуса, скорость, используемый модуль) и обратитесь в поддержку. Последовательная документация превращает неясную неисправность в решаемый случай и защищает экономию топлива при очистке корпусов, на которую вы рассчитываете благодаря регулярному обслуживанию.
Наш вердикт
Большинство проблем робота для очистки корпусов Fleet Robotics связано с состоянием поверхности, соблюдением скоростного режима и соответствием инструментов, а не с самой платформой. Содержите контактные зоны в чистоте, соблюдайте ограничение для стальных корпусов, увеличивайте перекрытие и поддерживайте модульные инструменты, и магнитный робот, ползающий по корпусу, будет оставаться близким к номинальной производительности 400 m²/h. Относитесь к устранению неполадок как к части вашей рабочей рутины, и рабочий процесс подводного робота для очистки корпусов 2026 станет достаточно предсказуемым для планирования.