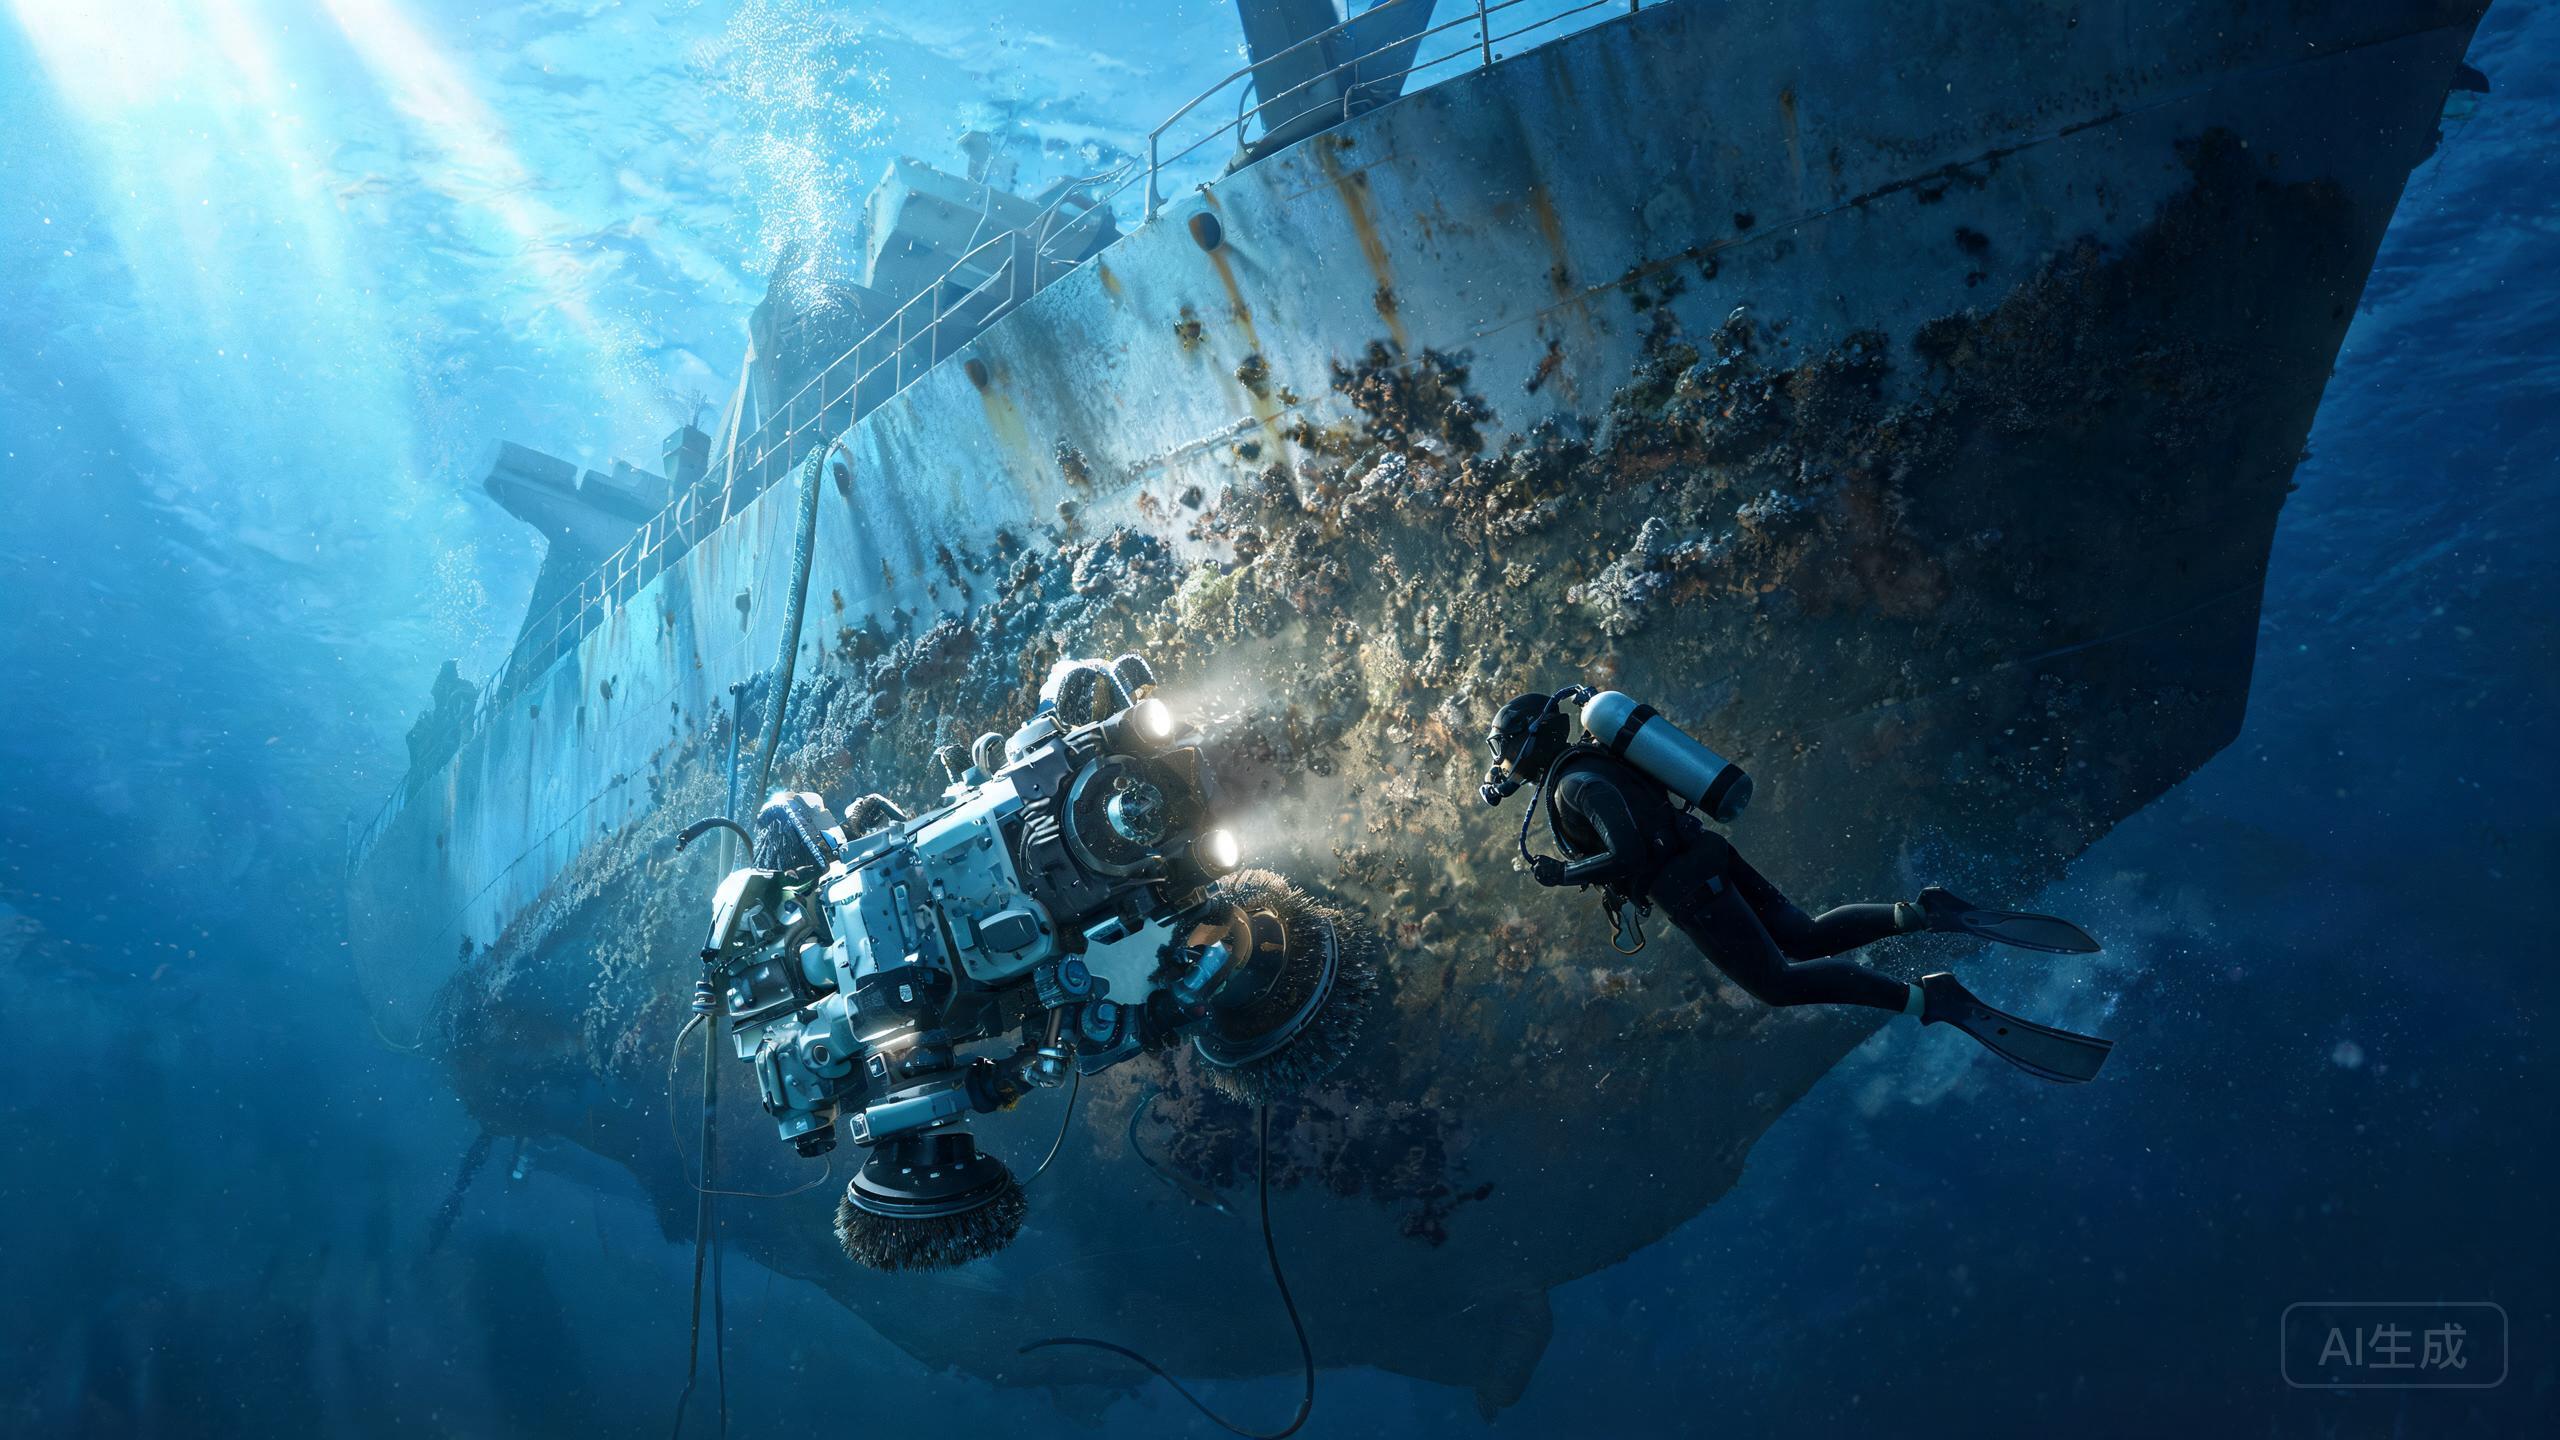
Mesmo um robô magnético de rastreamento de casco bem avaliado pode encontrar obstáculos no cais. Este guia dispensa o discurso de vendas e os fundamentos de configuração já abordados noutros locais. Em vez disso, percorre os problemas de campo mais comuns relatados pelas equipas que operam o Fleet Robotics Hull Cleaning Robot em 2026, desde quedas de aderência até cobertura irregular, e apresenta soluções práticas. Se está a comparar uma análise de um drone de limpeza de cascos de navios com equipas de mergulhadores, ou a ponderar o custo de um robô de limpeza de biofouling face à poupança de combustível na limpeza do casco, estes passos de resolução de problemas ajudam-no a manter a plataforma produtiva em vez de parada.
Porque a adesão magnética enfraquece a meio da passagem (e como recuperar)
A reclamação mais frequente sobre qualquer robô magnético de rastreamento de casco é uma perda súbita de aderência ou um deslizamento lento em superfícies verticais. Na unidade da Fleet Robotics, a aderência é magnética e ajustada para cascos de aço, portanto a primeira verificação é a condição da superfície: acúmulo espesso de tinta, incrustação calcária pesada ou cordões de solda podem levantar ligeiramente a plataforma e reduzir a força de fixação. Limpe a área de contato da esteira e reduza a velocidade de avanço nas zonas irregulares. Em segundo lugar, confirme que está realmente sobre aço — esta plataforma é otimizada para cascos de aço e não adere em alumínio ou compósitos. Em terceiro lugar, inspecione os módulos magnéticos em busca de detritos presos ou corrosão entre passagens. Se o robô continuar a escorregar, reduza a velocidade e divida o casco em passagens menores em vez de forçar execuções contínuas de 400 m²/h em geometrias difíceis.
Cobertura irregular: diagnosticar lacunas na afirmação de 400 m²/h
Os números de cobertura pressupõem condições ideais; as passagens reais frequentemente deixam faixas. Se notar faixas não limpas, verifique três coisas antes de culpar a máquina. Sobreposição: se o espaçamento da sua trajetória corresponder exatamente à largura da ferramenta, um leve desvio cria lacunas — aumente a sobreposição em 10–15%. Velocidade: forçar o limite superior da faixa de cobertura em áreas incrustadas ou curvas faz a ferramenta pular. Ajuste da ferramenta: como a plataforma usa ferramental modular, uma escova ou almofada incompatível com o tipo de incrustação limpará de forma irregular. Troque os módulos conforme o perfil de incrustação e teste novamente numa pequena área. Documentar a área realmente limpa por hora também lhe dá números honestos para qualquer comparação entre limpador de casco ROV e mergulhador que esteja a preparar para a gestão.
Bloqueios do ferramental modular e acumulação de incrustação
O ferramental modular é um ponto forte até que um módulo emperre. A causa habitual é o crescimento marinho enrolando-se nas peças rotativas, especialmente após limpar zonas muito incrustadas. Pare a passagem, recolha a unidade e desobstrua a cabeça da ferramenta antes de reiniciar — continuar a operar um módulo emperrado força o acionamento e distorce os cálculos de custo do seu robô de limpeza de bioincrustações devido ao tempo de inatividade extra. Enxágue os módulos com água doce após cada sessão; resíduos de sal aceleram o desgaste. Mantenha um conjunto sobressalente dos módulos mais usados para que um emperramento não encerre o dia. Acompanhe quais tipos de módulo falham mais rápido nas suas classes de casco e ajuste o orçamento de consumíveis em conformidade.
Limites exclusivos do aço e quando escalar
Como a aderência é magnética, a plataforma fica limitada a cascos de aço — uma contrapartida conhecida para esta marca menos consolidada. Se um trabalho envolver alumínio, compósito ou superfícies não ferrosas revestidas, não tente soluções alternativas; o robô não vai aderir. Escale para um método alternativo. Da mesma forma, se os problemas de aderência e cobertura persistirem após limpar as superfícies de contato, verificar as ferramentas e reduzir a velocidade das passagens, registre as condições (tipo de incrustação, zona do casco, velocidade, módulo utilizado) e contate o suporte. Uma documentação consistente transforma uma falha vaga em um caso solucionável e protege a economia de combustível na limpeza de cascos com que você conta a partir da manutenção regular.
Nosso veredicto
A maioria dos problemas do robô de limpeza de cascos Fleet Robotics remonta ao estado da superfície, à disciplina de velocidade e à adequação das ferramentas — não à plataforma em si. Mantenha as áreas de contato limpas, respeite o limite do casco de aço, aumente a sobreposição e conserve as ferramentas modulares, e o robô magnético de rastejamento em casco permanece próximo de sua capacidade nominal de 400 m²/h. Trate a solução de problemas como parte da sua rotina operacional, e o fluxo de trabalho do robô de limpeza de cascos subaquático 2026 torna-se previsível o suficiente para planejar em torno dele.