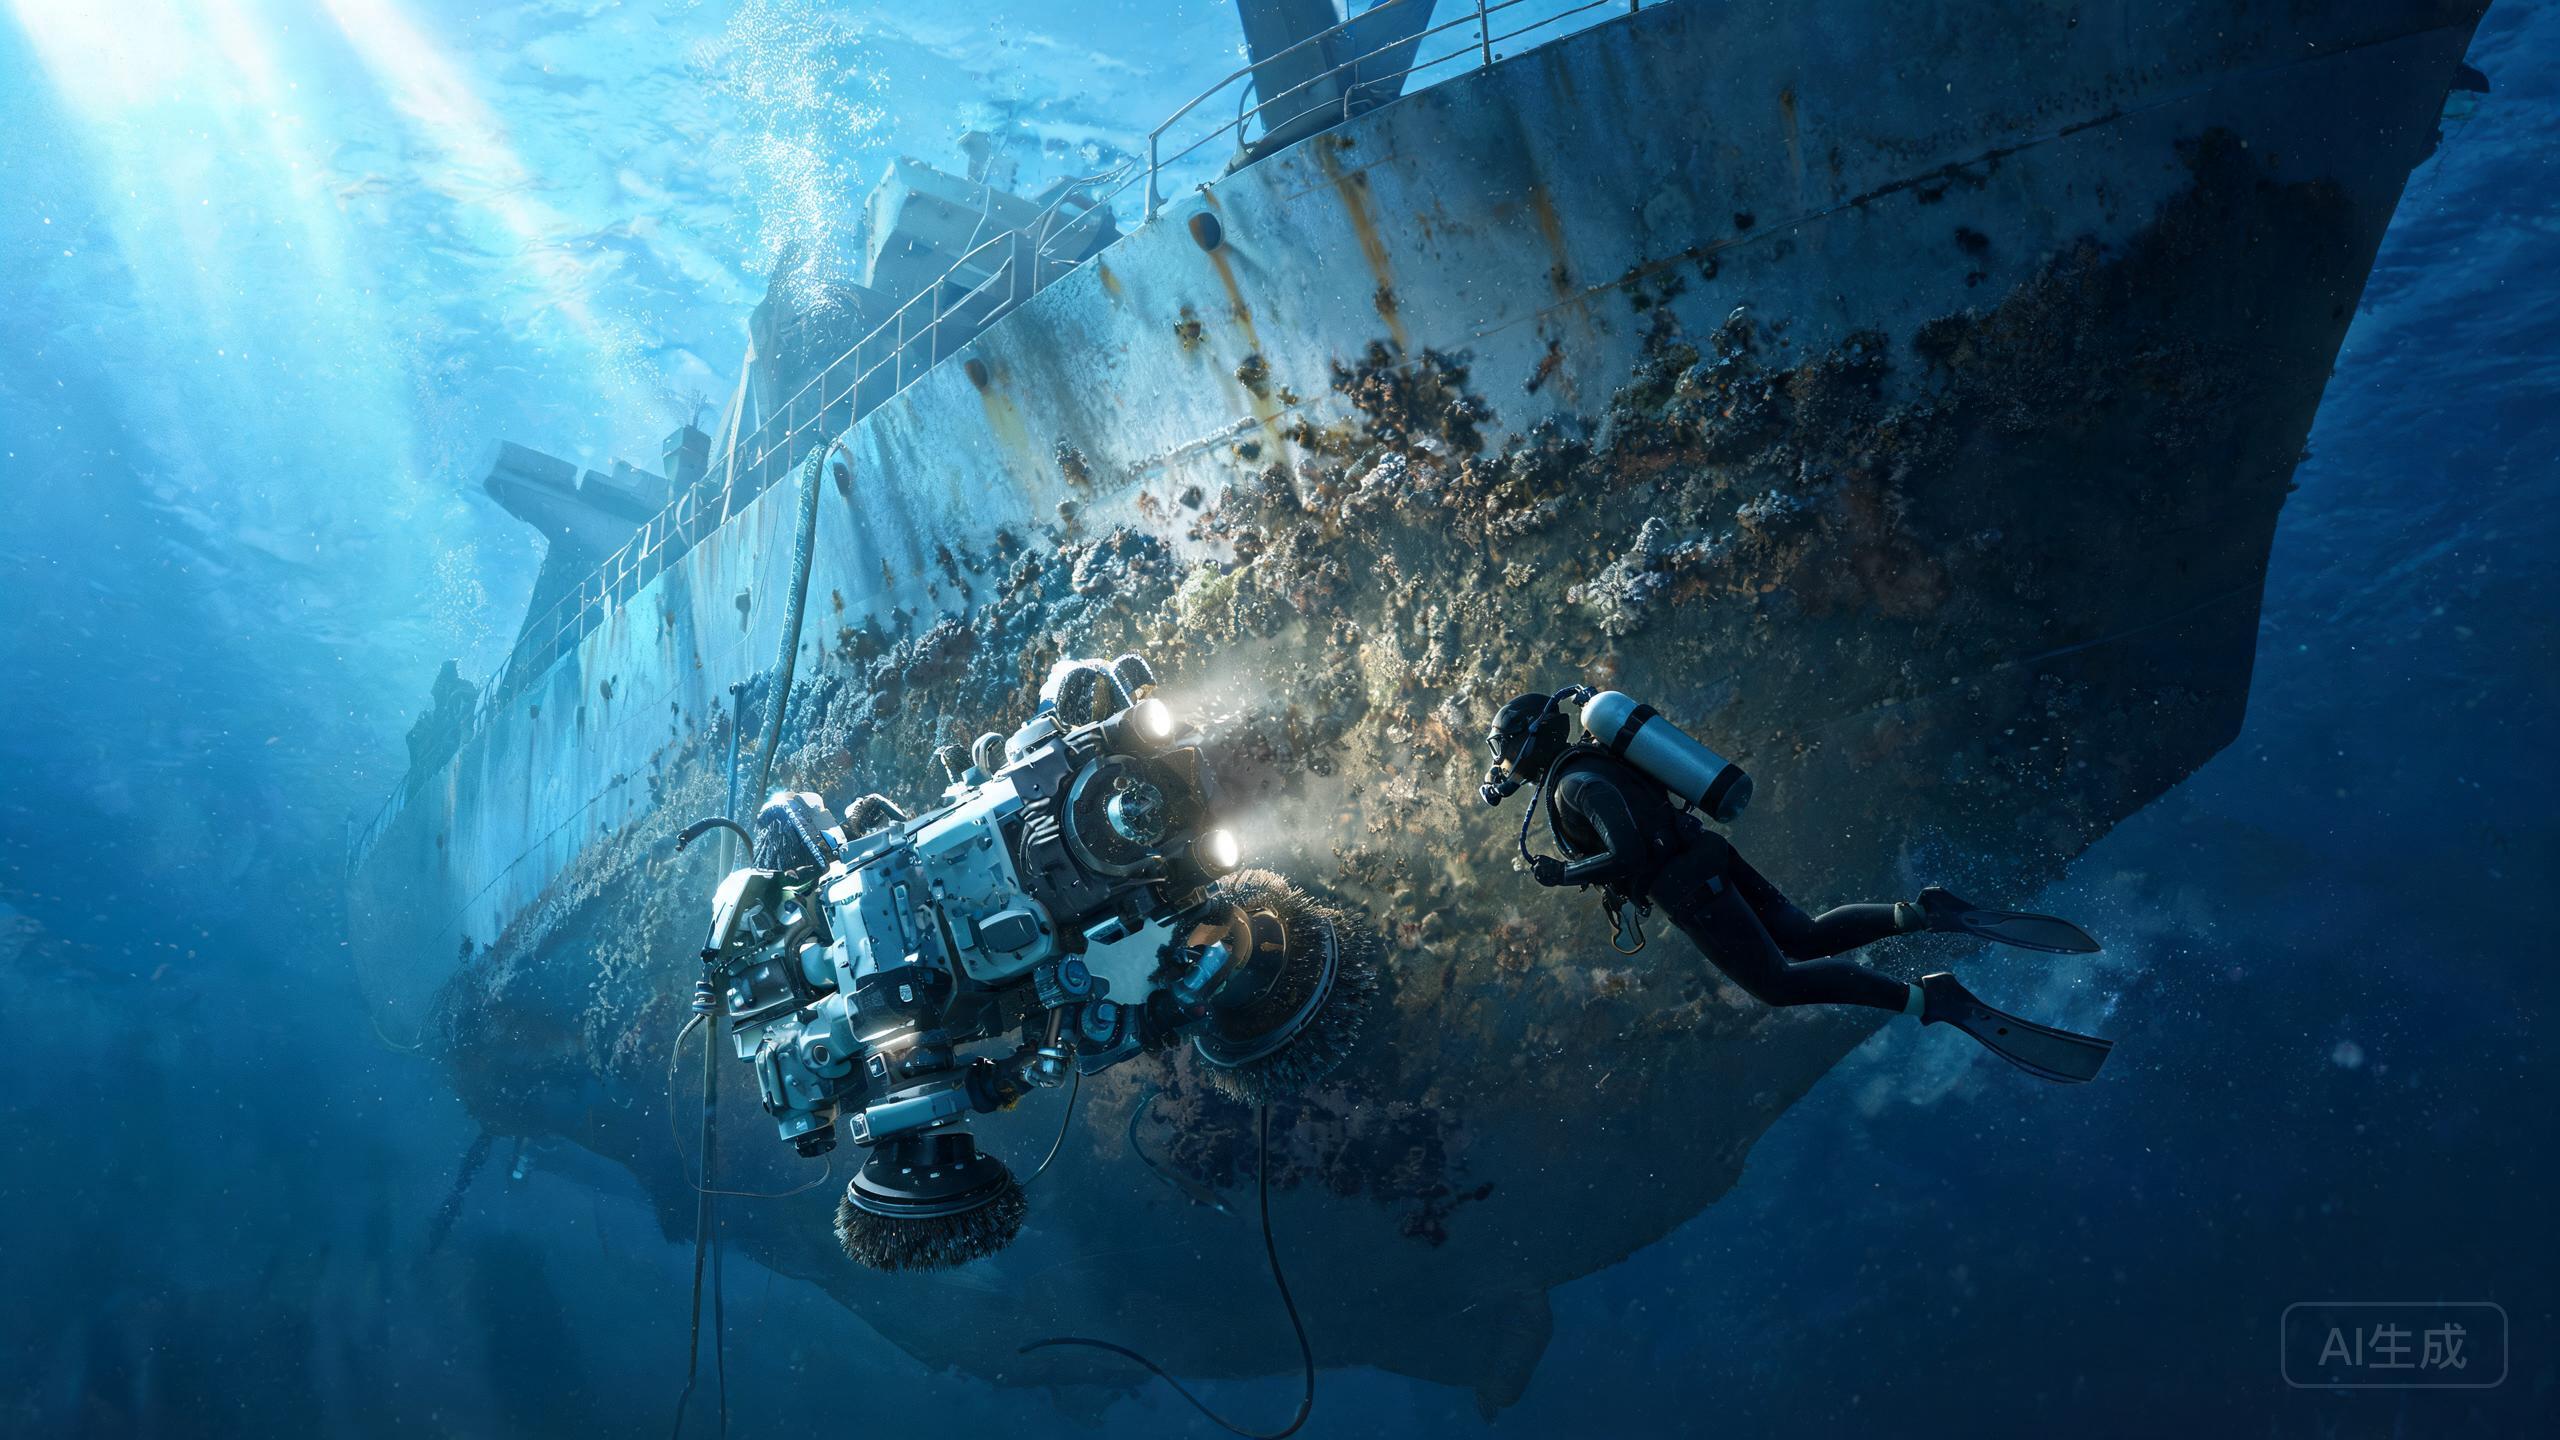
حتى الروبوت الزاحف المغناطيسي لهيكل السفينة الحاصل على تقييمات جيدة يمكن أن يواجه عقبات على الرصيف. يتجاوز هذا الدليل العرض الترويجي وأساسيات الإعداد التي غُطّيت في مكان آخر. بدلًا من ذلك، يستعرض أكثر مشكلات الميدان شيوعًا التي أبلغت عنها الأطقم التي تشغّل Fleet Robotics Hull Cleaning Robot في 2026، من انخفاض الالتصاق إلى التغطية غير المتساوية، ويقدم حلولًا عملية. إذا كنت تقارن مراجعة طائرة تنظيف هياكل السفن بدون طيار بفرق الغواصين، أو توازن تكلفة روبوت تنظيف التلوث الحيوي مقابل وفورات الوقود من تنظيف الهيكل، فإن خطوات استكشاف الأخطاء وإصلاحها هذه تساعدك على إبقاء المنصة منتجة بدلًا من أن تظل معطلة.
لماذا يضعف الالتصاق المغناطيسي في منتصف المرور (وكيفية التعافي)
الشكوى الأكثر شيوعًا بشأن أي روبوت زاحف مغناطيسي لهيكل السفينة هي الفقدان المفاجئ للقبضة أو الانزلاق البطيء على الأسطح العمودية. في وحدة Fleet Robotics، يكون الالتصاق مغناطيسيًا ومضبوطًا للهياكل الفولاذية، لذا فإن الفحص الأول هو حالة السطح: تراكم الطلاء السميك، أو التلوث الجيري الكثيف، أو خطوط اللحام يمكن أن ترفع المنصة قليلًا وتقلل قوة التثبيت. نظّف منطقة تلامس المسار وأبطئ معدل المرور فوق المناطق الخشنة. ثانيًا، تأكد من أنك فعليًا على الفولاذ — فهذه المنصة مُحسّنة للهياكل الفولاذية ولن تثبت على الألومنيوم أو المواد المركبة. ثالثًا، افحص الوحدات المغناطيسية بحثًا عن الحطام المحتجز أو التآكل بين المرات. إذا استمر الروبوت في الانزلاق، فقلّل السرعة وقسّم الهيكل إلى مرات أصغر بدلًا من فرض تشغيل متواصل بمعدل 400 m²/h عبر أشكال هندسية صعبة.
التغطية غير المتساوية: تشخيص الفجوات في ادعاء 400 م²/س
تفترض أرقام التغطية ظروفًا مثالية؛ فالمرورات الفعلية غالبًا ما تترك خطوطًا. إذا لاحظت أشرطة مفقودة، فتحقق من ثلاثة أمور قبل إلقاء اللوم على الآلة. التداخل: إذا كان تباعد مسارك مطابقًا تمامًا لعرض الأداة، فإن أي انحراف طفيف يُنشئ فجوات — زد التداخل بنسبة 10–15%. السرعة: الدفع نحو الحد الأعلى لنطاق التغطية في المناطق الملوثة أو المنحنية يجعل الأداة تتخطى. ملاءمة الأداة: لأن المنصة تستخدم أدوات معيارية، فإن فرشاة أو وسادة غير مطابقة لنوع التلوث ستنظف بشكل غير متساوٍ. بدّل الوحدات وفقًا لملف التلوث وأعد الاختبار على رقعة صغيرة. كما أن توثيق المساحة المنظفة فعليًا لكل ساعة يمنحك أرقامًا صادقة لأي مقارنة بين منظف هياكل ROV والغواص تُعدّها للإدارة.
انسداد الأدوات المعيارية وتراكم الترسيب
تعد الأدوات المعيارية ميزة قوية إلى أن يتعطل أحد الوحدات. السبب المعتاد هو نمو الكائنات البحرية الملتف حول الأجزاء الدوارة، خاصة بعد تنظيف مناطق شديدة التلوث. أوقف المرور، واستعد الوحدة، ونظّف رأس الأداة قبل إعادة التشغيل — فاستمرار تشغيل وحدة معطلة يُجهد نظام الدفع ويشوّه حسابات تكلفة روبوت تنظيف التلوث الحيوي لديك بسبب وقت التوقف الإضافي. اشطف الوحدات بالماء العذب بعد كل جلسة؛ فبقايا الملح تسرّع التآكل. احتفظ بمجموعة احتياطية من الوحدات الأكثر استخدامًا حتى لا ينهي عطلٌ يوم العمل. تتبّع أنواع الوحدات التي تتعطل أسرع على فئات هياكلك واضبط ميزانية المواد الاستهلاكية وفقًا لذلك.
حدود الفولاذ فقط ومتى يجب التصعيد
نظرًا لأن الالتصاق مغناطيسي، تقتصر المنصة على الهياكل الفولاذية، وهي مقايضة معروفة لهذه العلامة التجارية الأقل رسوخًا. إذا تضمنت المهمة الألومنيوم أو المواد المركبة أو الأسطح غير الحديدية المطلية، فلا تحاول إيجاد حلول بديلة؛ فلن يثبت الروبوت. صعّد إلى طريقة بديلة. وبالمثل، إذا استمرت مشكلات الالتصاق والتغطية بعد تنظيف أسطح التلامس وفحص الأدوات وإبطاء المرورات، فسجّل الظروف (نوع التلوث، منطقة الهيكل، السرعة، الوحدة المستخدمة) واتصل بالدعم. يحوّل التوثيق المتسق عطلًا غامضًا إلى حالة قابلة للإصلاح ويحمي وفورات الوقود في تنظيف الهياكل التي تعتمد عليها من الصيانة المنتظمة.
حكمنا
تعود معظم مشكلات روبوت تنظيف هياكل السفن من Fleet Robotics إلى حالة السطح والالتزام بالسرعة وتوافق الأدوات، وليس إلى المنصة نفسها. حافظ على نظافة مناطق التلامس، واحترم حد الهيكل الفولاذي، وزد التداخل، وحافظ على الأدوات المعيارية، وسيبقى الروبوت المغناطيسي الزاحف على الهيكل قريبًا من معدله المقدر 400 m²/h. تعامل مع استكشاف الأخطاء وإصلاحها كجزء من روتين التشغيل لديك، وسيصبح سير عمل روبوت تنظيف الهياكل تحت الماء 2026 متوقعًا بما يكفي للتخطيط بناءً عليه.