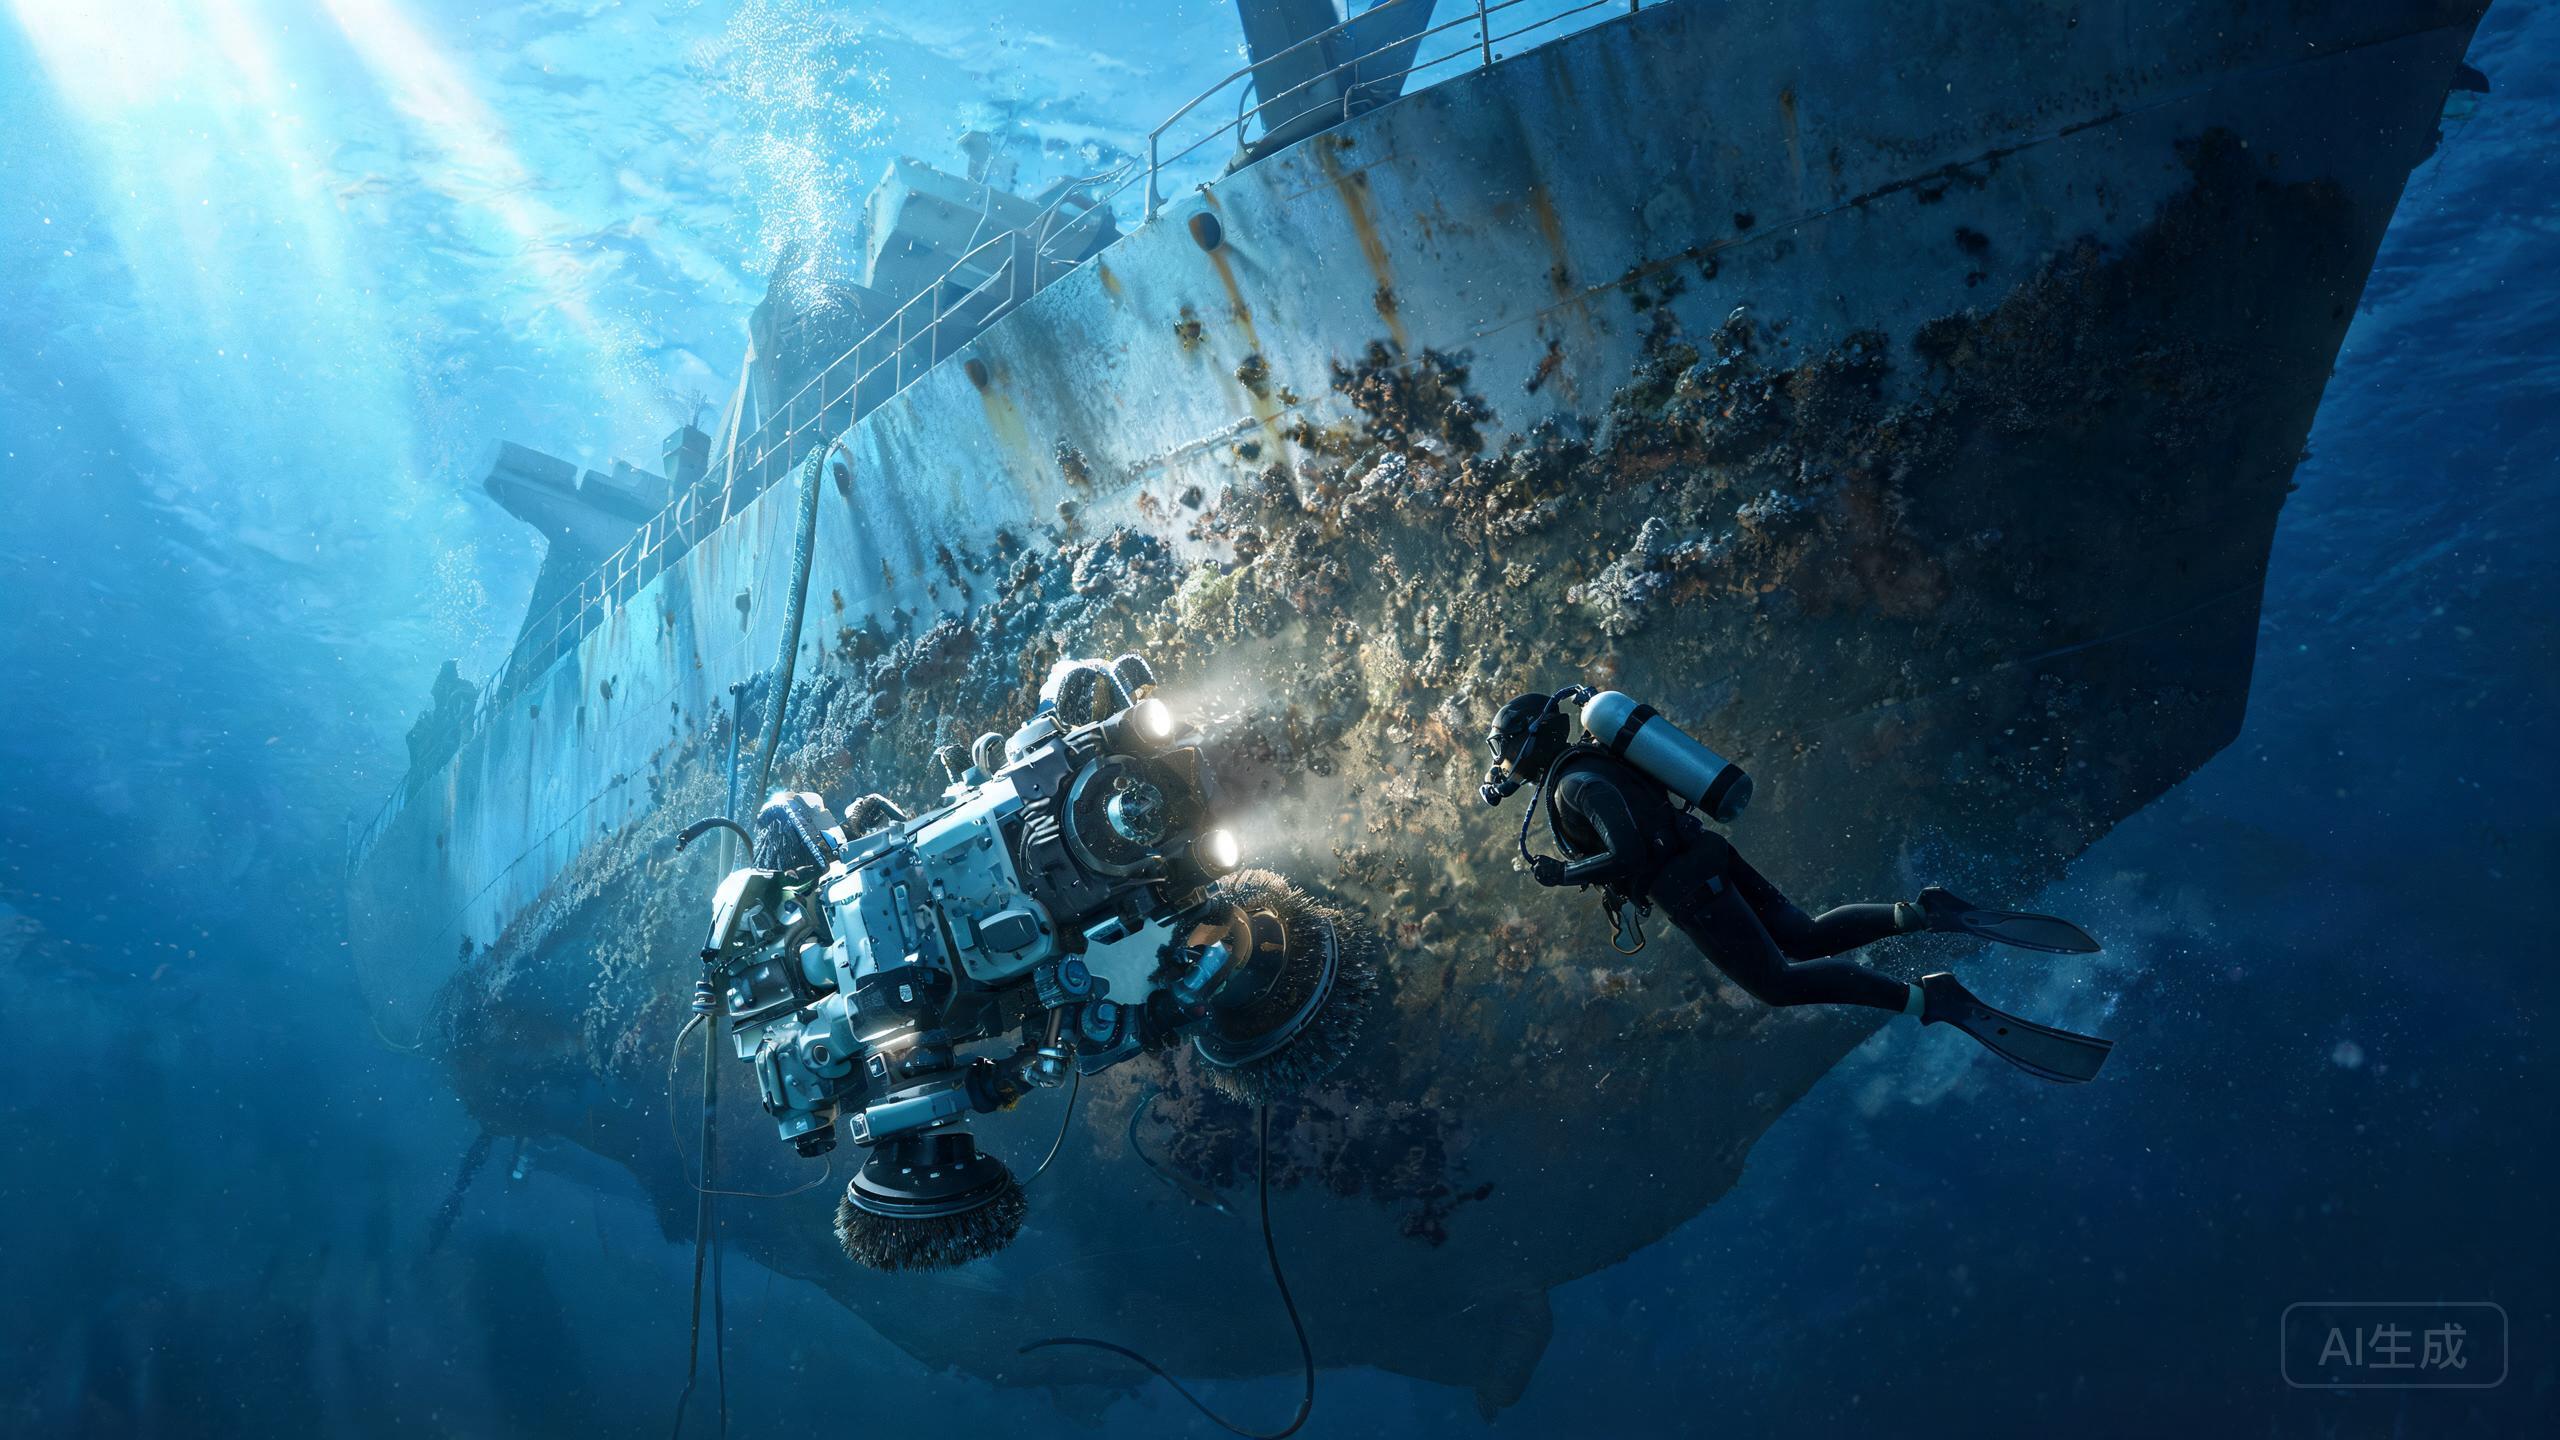
Incluso un robot magnético de rastreo de casco con buenas valoraciones puede encontrar problemas en el muelle. Esta guía omite el discurso comercial y los conceptos básicos de configuración ya tratados en otros lugares. En su lugar, recorre los problemas de campo más comunes notificados por las tripulaciones que operan el Fleet Robotics Hull Cleaning Robot en 2026, desde caídas de adherencia hasta cobertura desigual, y ofrece soluciones prácticas. Si está comparando una reseña de un dron de limpieza de cascos de buques con equipos de buceadores, o sopesando el coste de un robot de limpieza de biofouling frente al ahorro de combustible por limpieza de casco, estos pasos de resolución de problemas le ayudan a mantener la plataforma productiva en lugar de inactiva.
Por qué se debilita la adhesión magnética a mitad de pasada (y cómo recuperarla)
La queja más frecuente sobre cualquier robot magnético de rastreo de casco es una pérdida repentina de agarre o un deslizamiento lento en superficies verticales. En la unidad de Fleet Robotics, la adherencia es magnética y está ajustada para cascos de acero, por lo que la primera comprobación es el estado de la superficie: la acumulación de pintura espesa, el fouling calcáreo intenso o las costuras de soldadura pueden levantar ligeramente la plataforma y reducir la fuerza de sujeción. Limpie la zona de contacto de la oruga y reduzca la velocidad de avance en las zonas irregulares. En segundo lugar, confirme que realmente está sobre acero: esta plataforma está optimizada para cascos de acero y no se adherirá al aluminio ni a los materiales compuestos. En tercer lugar, inspeccione los módulos magnéticos en busca de residuos atrapados o corrosión entre pasadas. Si el robot sigue resbalando, reduzca la velocidad y divida el casco en pasadas más pequeñas en lugar de forzar recorridos continuos de 400 m²/h por geometrías complicadas.
Cobertura irregular: diagnóstico de las carencias en la afirmación de 400 m²/h
Las cifras de cobertura suponen condiciones ideales; las pasadas reales a menudo dejan franjas sin limpiar. Si observa bandas omitidas, revise tres cosas antes de culpar a la máquina. Solapamiento: si el espaciado de su trayectoria coincide exactamente con el ancho de la herramienta, una ligera deriva crea huecos; aumente el solapamiento un 10–15%. Velocidad: acercarse al límite superior del rango de cobertura en zonas incrustadas o curvas hace que la herramienta se salte. Ajuste de la herramienta: dado que la plataforma utiliza herramientas modulares, un cepillo o almohadilla que no corresponda al tipo de incrustación limpiará de forma irregular. Cambie los módulos según el perfil de incrustación y vuelva a probar en una pequeña zona. Documentar el área realmente limpiada por hora también le proporciona cifras honestas para cualquier comparación entre limpiador de cascos ROV y buceador que esté preparando para la dirección.
Atascos del utillaje modular y acumulación de incrustación
El uso de herramientas modulares es una ventaja hasta que un módulo se atasca. La causa habitual es el crecimiento marino que se enrolla alrededor de las piezas giratorias, especialmente después de limpiar zonas muy incrustadas. Detenga la pasada, recupere la unidad y despeje el cabezal de la herramienta antes de reiniciar; seguir operando un módulo atascado fuerza el accionamiento y distorsiona los cálculos de coste de su robot de limpieza de bioincrustaciones debido al tiempo de inactividad adicional. Enjuague los módulos con agua dulce después de cada sesión; los residuos de sal aceleran el desgaste. Mantenga un juego de repuesto de los módulos más utilizados para que un atasco no arruine la jornada. Registre qué tipos de módulo fallan más rápido en sus clases de casco y ajuste su presupuesto de consumibles en consecuencia.
Límites exclusivos del acero y cuándo escalar
Dado que la adhesión es magnética, la plataforma se limita a cascos de acero, una contrapartida conocida para esta marca menos consolidada. Si un trabajo implica aluminio, composite o superficies no ferrosas recubiertas, no intente soluciones alternativas; el robot no se sujetará. Escale a un método alternativo. Asimismo, si los problemas de adhesión y cobertura persisten tras limpiar las superficies de contacto, revisar las herramientas y reducir la velocidad de las pasadas, registre las condiciones (tipo de incrustación, zona del casco, velocidad, módulo utilizado) y contacte con el soporte. Una documentación constante convierte una avería vaga en un caso solucionable y protege el ahorro de combustible en limpieza de cascos con el que cuenta gracias al mantenimiento periódico.
Nuestro veredicto
La mayoría de los problemas del robot de limpieza de cascos Fleet Robotics se remontan al estado de la superficie, la disciplina de velocidad y la adecuación de las herramientas, no a la plataforma en sí. Mantenga limpias las zonas de contacto, respete el límite del casco de acero, aumente el solapamiento y conserve las herramientas modulares, y el robot magnético de trepado por casco se mantendrá cerca de su capacidad nominal de 400 m²/h. Trate la resolución de problemas como parte de su rutina operativa, y el flujo de trabajo del robot de limpieza de cascos submarino 2026 se vuelve lo bastante predecible como para planificar en torno a él.