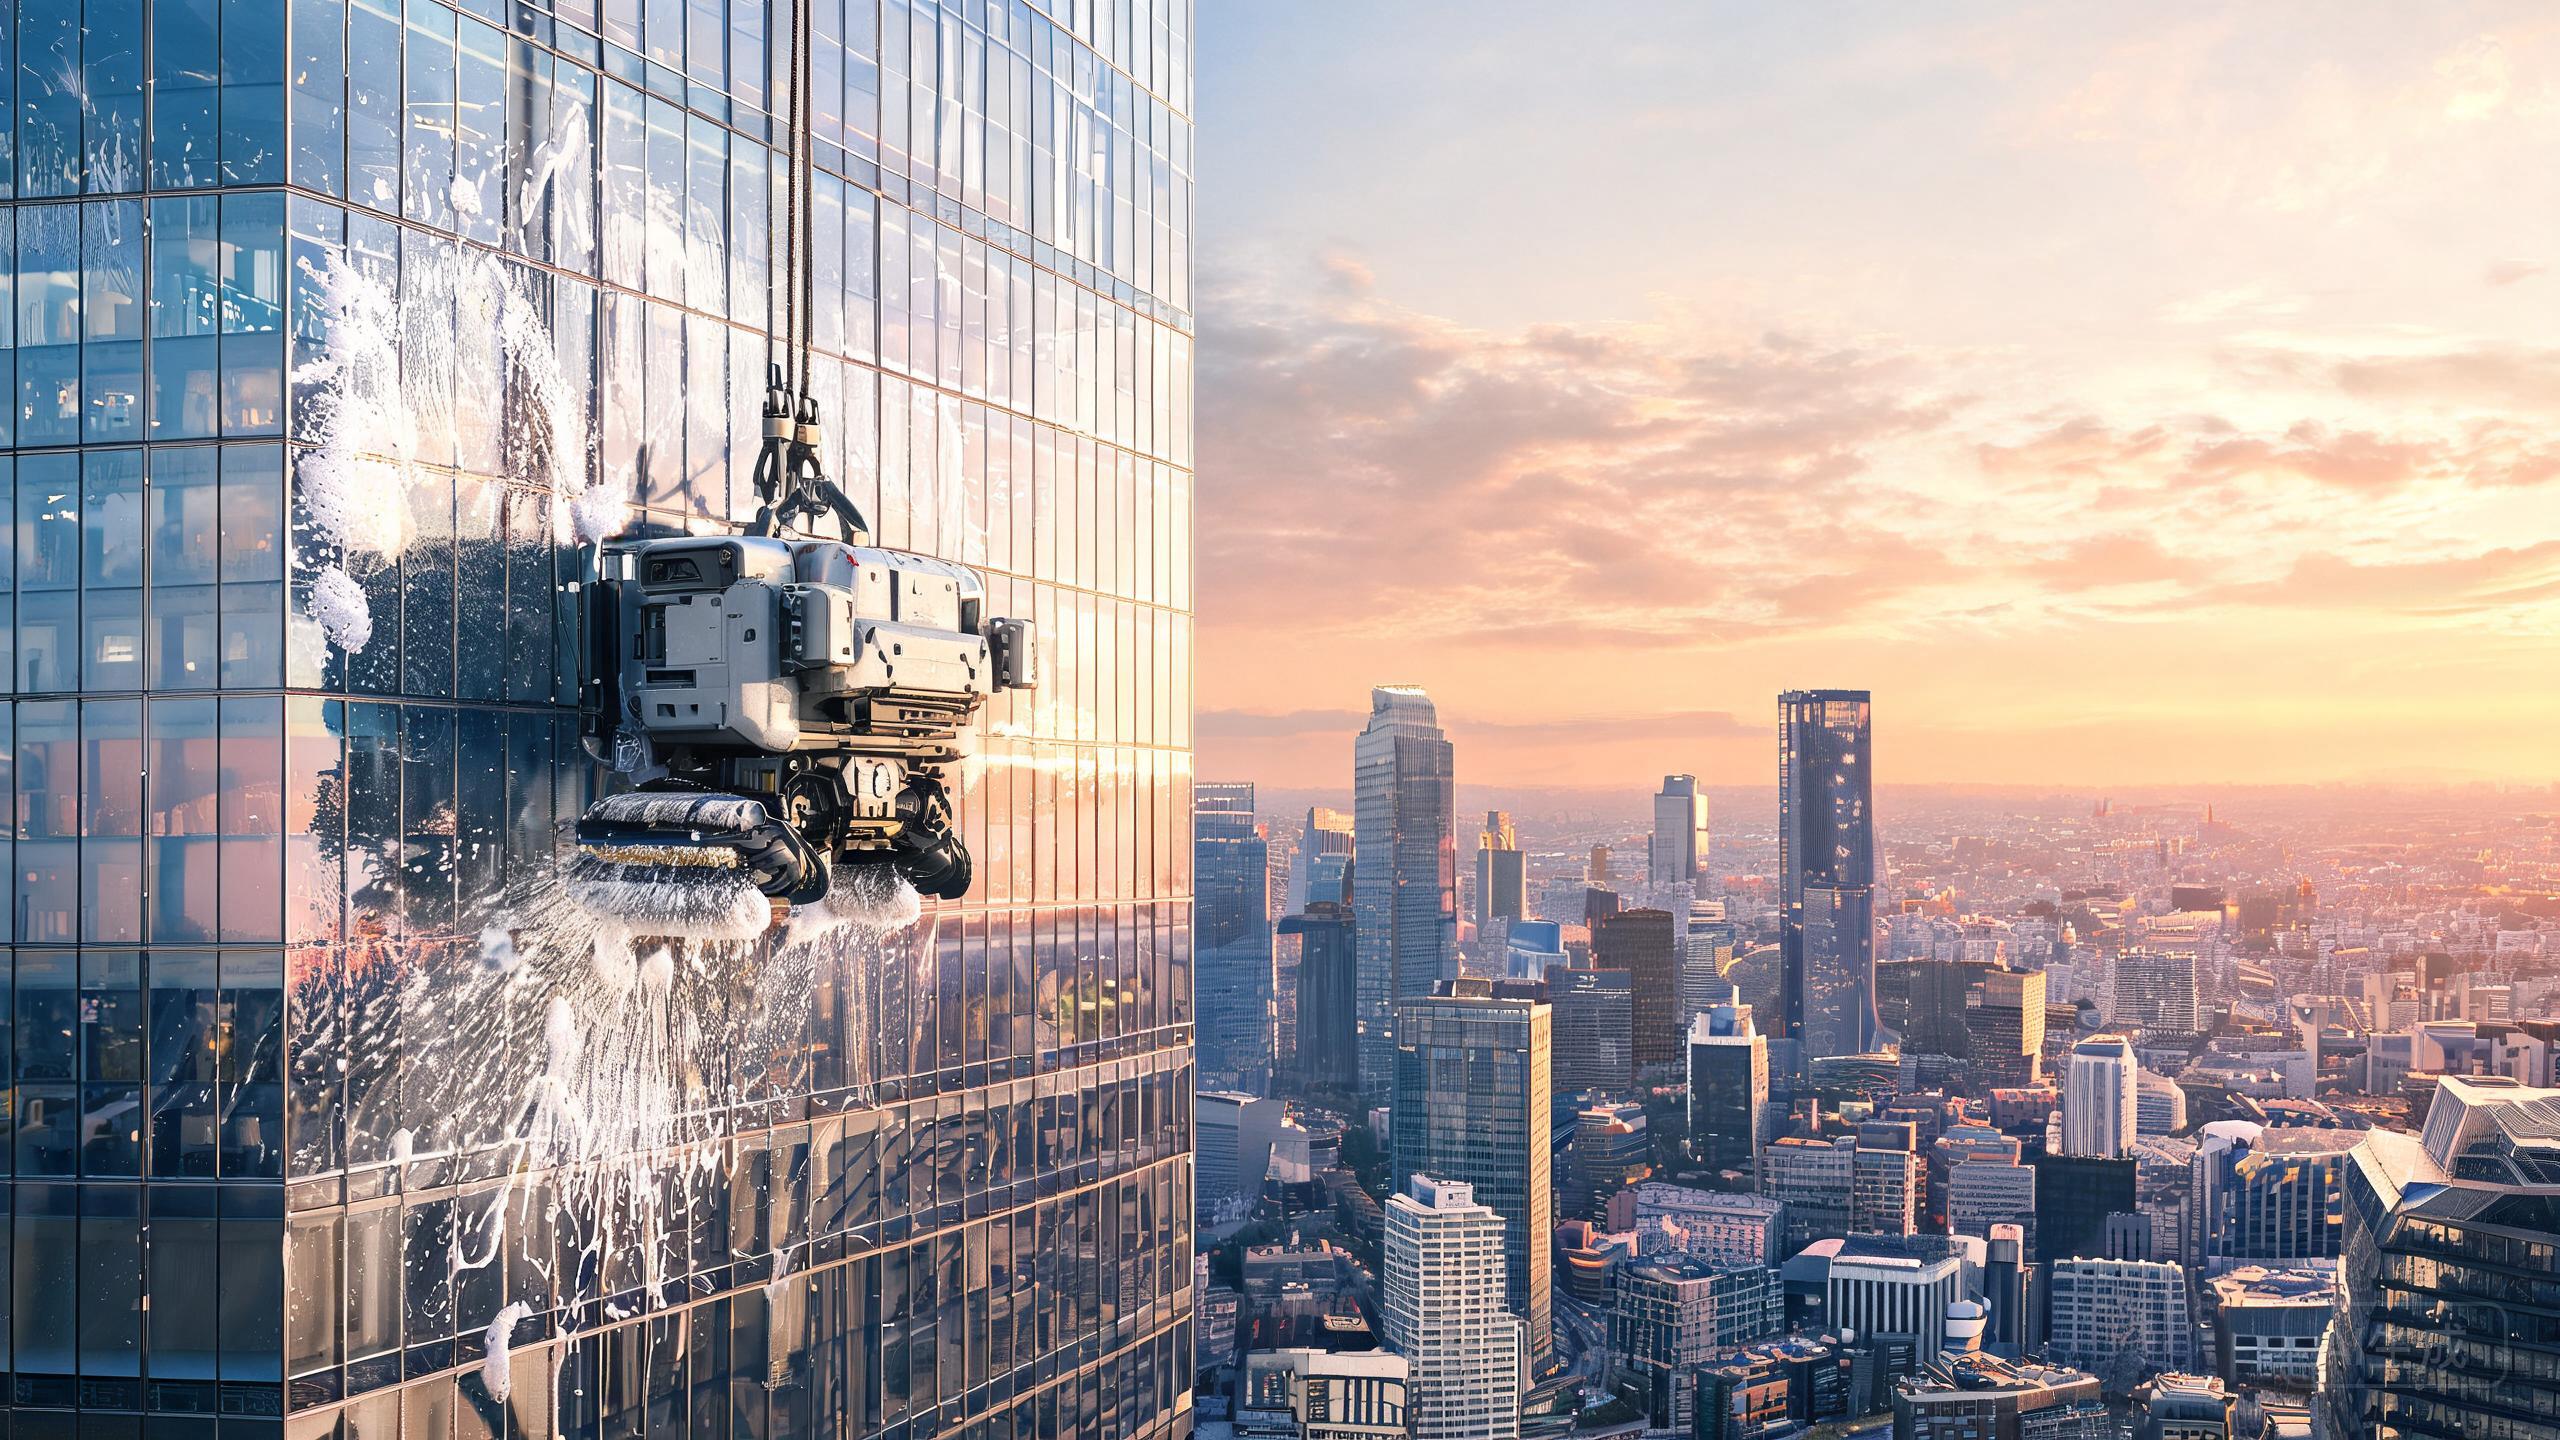
Um robô de fachada preso é mais do que um inconveniente. Ele paralisa uma equipe, deixa uma máquina encalhada a centenas de metros de altura e pode transformar uma lavagem de rotina em uma operação de resgate. À medida que a automação da limpeza de fachadas de arranha-céus amadurece em 2026, a pergunta que nossos leitores mais fazem é simples: como manter a unidade em movimento? Esta análise do robô de limpeza de fachadas de edifícios detalha as causas reais dos travamentos e os hábitos que os previnem, fazendo referência às máquinas que acompanhamos, incluindo o robô de limpeza de janelas Ozmo e o Serbot GEKKO.
Por que os robôs de fachada ficam presos
As paradas raramente vêm de uma única falha dramática. No nosso acompanhamento da categoria, elas se agrupam em torno de poucas causas: perda de sucção em vidro liso, enroscamento do cabo de amarração ou de alimentação, deriva de navegação perto de montantes e vedações, e sujeira presa sob o chassi. Máquinas que escalam por aderência, como o Serbot GEKKO, dependem de uma superfície de vidro limpa e uniforme, enquanto sistemas de pesquisa sem trilho como o Fraunhofer IFF SIRIUS mostram o quanto a estabilidade depende de sensoriamento em vez de guias mecânicos. O robô de limpeza de janelas Ozmo, construído em torno de um braço KUKA, evita a escalada por completo, o que elimina toda uma classe de riscos de enroscamento, mas desloca a atenção para os limites de alcance e o posicionamento da base. Entender qual modo de falha se aplica à sua máquina é o primeiro passo.
Verificações prévias que evitam a maioria das paradas
A maioria dos incidentes de robôs presos de que ouvimos falar era evitável antes do lançamento. Comece pelo próprio vidro: remova grãos de areia, lascas secas de vedante e detritos de aves ao longo do percurso, porque uma única partícula dura sob um chassi de sucção pode romper a vedação. Inspecione vedações e saias quanto a desgaste e confirme as leituras de sucção ou aderência com a referência do fabricante. Passe os cabos de amarração e de alimentação com folga deliberada e pontos de ancoragem para que não possam enrolar-se nos montantes. Em projetos com cabo como o Lincinco F19-02, a posição da base importa tanto quanto o robô. Por fim, verifique a calibração de navegação em condições de luz do dia e de sombra, pois os painéis refletores de fachada cortina confundem os sensores ópticos.
Hábitos operacionais para automação de limpeza de fachadas em altura
Uma vez no ar, a disciplina importa. Faça passadas mais lentas em fachadas complexas e ao redor de cantos, onde o Kite Robotics Kite é classificado para alcançar 200 m em vidro e estruturas complexas; ganhos de velocidade ali raramente valem o custo de recuperação. Mantenha um operador monitorando a sucção e o consumo de corrente, não apenas o vídeo. Em máquinas de alto rendimento como o K3 da Jacky, classificado para 600 m de altura de trabalho e 720 m²/h, agende pausas nas transições de painéis em vez de forçar continuamente através delas. Para sistemas baseados em braço como o robô de limpeza de janelas Ozmo, confirme que a base está nivelada e dentro do envelope de alcance antes de cada ciclo. E trate o clima como uma condição restritiva rígida: rajadas de vento e vedações molhadas alteram o comportamento de adesão de formas que nenhuma calibração compensa totalmente.
Escolher máquinas menos propensas a paradas
As escolhas de especificação determinam o risco de parada. Robôs escaladores são adequados para paredes de vidro grandes e uniformes; sistemas de braço e com base ancorada são adequados para geometrias complexas e janelas comerciais menores. No nosso acompanhamento do ranking de robôs de limpeza de fachadas 2026, o Serbot GEKKO (9.0) e o Verobotics Facade Robot (8.8) obtêm boas pontuações por escalada estável e inspeção combinada com IA, enquanto o X-Human LingKong K3 (8.2) é voltado para fachadas cortina de arranha-céus. Ao ponderar a limpeza robótica de fachadas versus acesso por cordas, lembre-se de que um robô parado ainda precisa de um plano de recuperação, enquanto as equipes de cordas se autorrecuperam; o trade-off é segurança e exposição de mão de obra. Quanto ao custo do robô de limpeza de fachadas de vidro, as unidades de entrada ancoradas ficam muito abaixo das plataformas escaladoras, mas reserve orçamento para sensores, peças de reposição e treinamento de operadores, que é onde a prevenção de paradas realmente reside.
Nosso veredicto
Evitar que um robô de fachada fique preso é, sobretudo, preparação e disciplina, não sorte. Limpe o trajeto, gerencie os cabos, acompanhe os dados de sucção, reduza a velocidade nas transições e escolha uma plataforma cujos modos de falha você consiga realmente recuperar. Seja comparando uma planilha de custos de robô de limpeza de fachadas de vidro ou planejando uma implantação completa de automação de limpeza de fachadas de arranha-céus, as máquinas que continuam se movendo são as operadas por equipes que planejaram a parada antes que ela acontecesse.