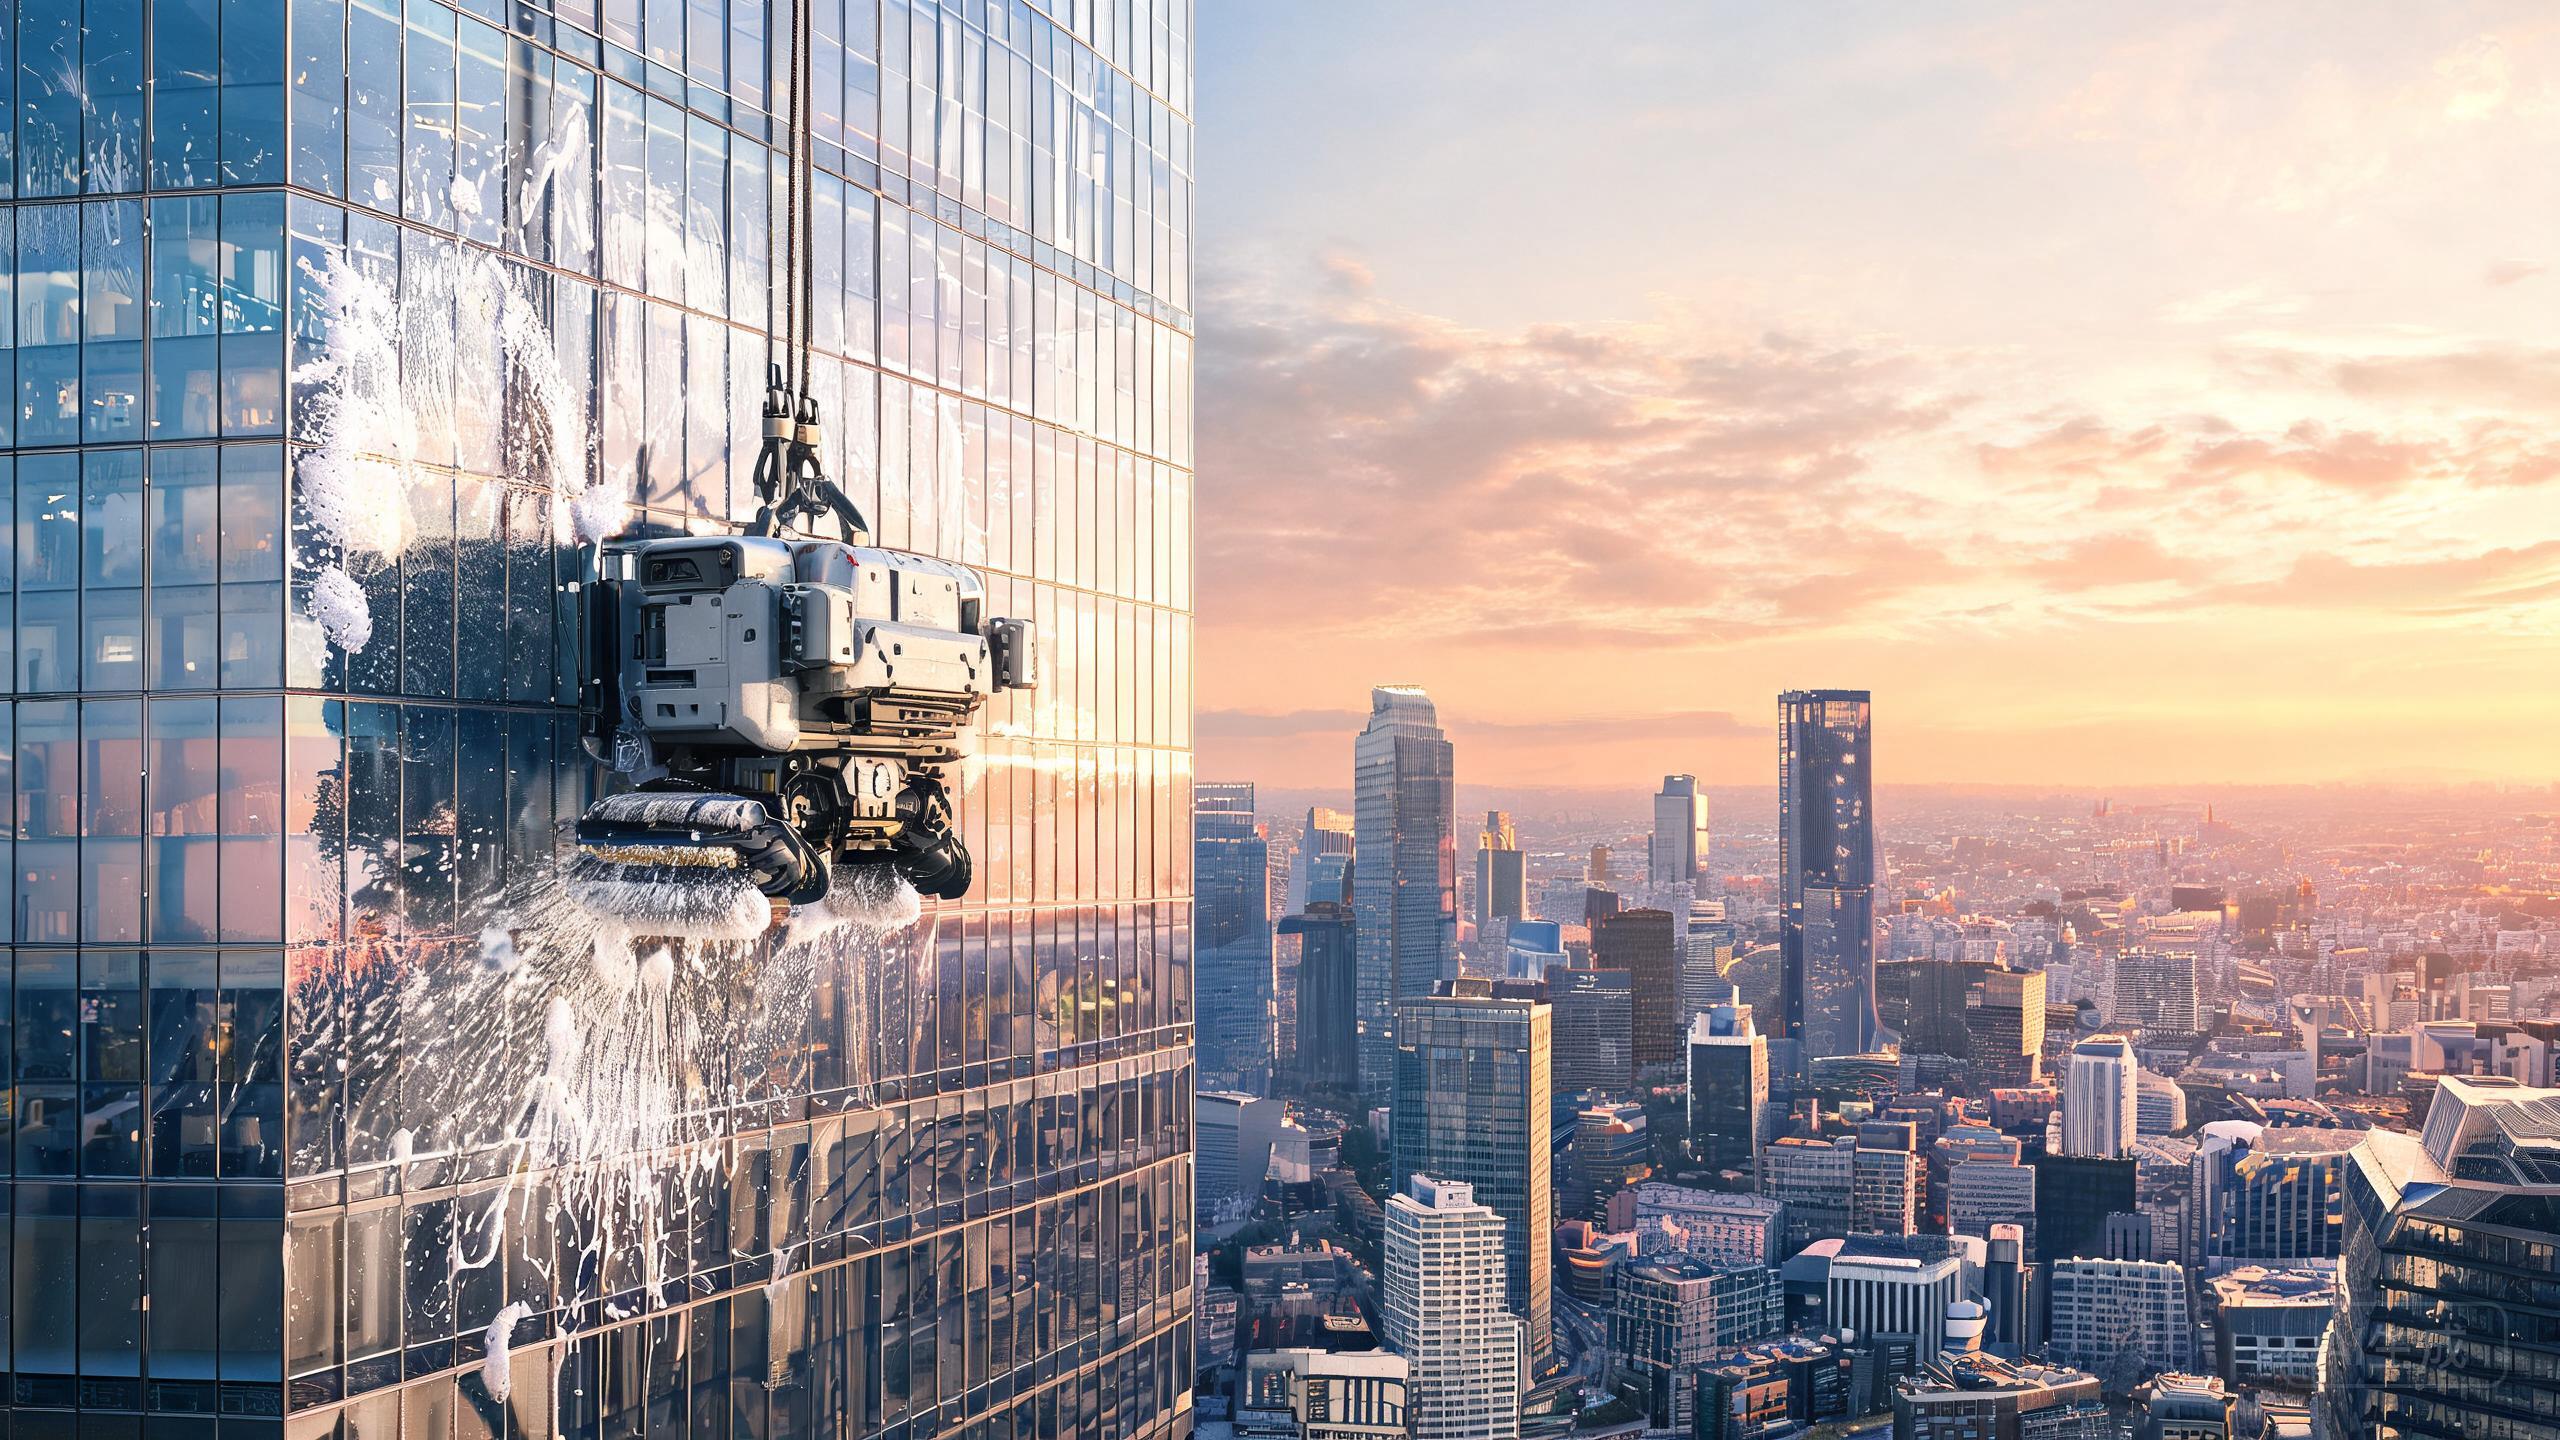
توقف روبوت واجهات عالق ليس مجرد إزعاج. فهو يعطّل طاقم العمل، ويترك آلة عالقة على ارتفاع مئات الأمتار، ويمكن أن يحوّل غسيلاً روتينياً إلى عملية إنقاذ. مع نضوج أتمتة تنظيف واجهات المباني الشاهقة في عام 2026، فإن السؤال الأكثر تكراراً من قرائنا بسيط: كيف تحافظ على استمرار حركة الوحدة؟ تستعرض هذه المراجعة لروبوت تنظيف واجهات المباني الأسباب الحقيقية للتوقف والسلوكيات التي تمنعه، بالإشارة إلى الآلات التي تابعناها، بما في ذلك روبوت تنظيف النوافذ Ozmo وSerbot GEKKO.
لماذا تعلق روبوتات الواجهات
نادرًا ما تنشأ التوقفات عن عطل واحد جسيم. في تتبعنا لهذه الفئة، تتجمع حول أسباب قليلة: فقدان الشفط على الزجاج الأملس، وتشابك الحبل أو الكابل، وانحراف الملاحة قرب القوائم الفاصلة والحشوات، والحطام المحتجز تحت الهيكل. تعتمد الآلات التي تتسلق بالالتصاق، مثل Serbot GEKKO، على سطح زجاجي نظيف ومتسق، بينما تُظهر أنظمة البحث الخالية من القضبان مثل Fraunhofer IFF SIRIUS مدى اعتماد الاستقرار على الاستشعار بدلًا من الأدلة الميكانيكية. روبوت تنظيف النوافذ Ozmo، المبني حول ذراع KUKA، يتجنب التسلق كليًا، ما يزيل فئة كاملة من مخاطر التشابك لكنه ينقل الانتباه إلى حدود الوصول وموضع القاعدة. إن فهم نمط العطل الذي ينطبق على آلتك هو الخطوة الأولى.
فحوصات ما قبل التشغيل التي تمنع معظم حالات التوقف
معظم حوادث الروبوتات العالقة التي نسمع عنها كان يمكن تفاديها قبل الإطلاق. ابدأ بالزجاج نفسه: أزل الحبيبات الرملية وقشور المادة المانعة للتسرب الجافة ومخلفات الطيور على طول مسار الحركة، لأن جسيمًا صلبًا واحدًا تحت هيكل الشفط قد يكسر الإحكام. افحص الحشوات والستائر بحثًا عن التآكل، وتأكد من قراءات الشفط أو الالتصاق مقابل خط الأساس الخاص بالشركة المصنعة. مدّ الحبال والكابلات الكهربائية بترخٍّ مقصود ونقاط تثبيت حتى لا تلتف حول القوائم الفاصلة. في التصاميم المربوطة بحبل مثل Lincinco F19-02، فإن موضع القاعدة لا يقل أهمية عن الروبوت. أخيرًا، تحقق من معايرة الملاحة في ظروف ضوء النهار والظل، لأن ألواح الواجهات الزجاجية العاكسة تربك المستشعرات البصرية.
عادات التشغيل لأتمتة تنظيف واجهات المباني الشاهقة
بمجرد أن يصبح في الهواء، تصبح الانضباطية مهمة. نفّذ تمريرات أبطأ على الواجهات المعقدة وحول الزوايا، حيث صُنّف Kite Robotics Kite ليصل إلى 200 m على الزجاج والهياكل المعقدة؛ ونادرًا ما تستحق مكاسب السرعة هناك تكلفة الاسترداد. أبقِ مشغّلًا يراقب الشفط وسحب التيار، وليس الفيديو فقط. في الآلات عالية الإنتاجية مثل K3 من Jacky، المصنّف بارتفاع عمل 600 m و720 m²/h، جدول فترات توقف عند انتقالات الألواح بدلًا من الدفع المستمر عبرها. بالنسبة للأنظمة القائمة على الذراع مثل روبوت تنظيف النوافذ Ozmo، تأكد من أن القاعدة مستوية وضمن نطاق الوصول قبل كل دورة. وتعامل مع الطقس كبوابة صارمة: هبات الرياح والحواف المبللة تغيّر سلوك الالتصاق بطرق لا تعوّضها أي معايرة بالكامل.
اختيار آلات أقل عرضة للتوقف
خيارات المواصفات تحدد مخاطر التوقف. الروبوتات المتسلقة تناسب الجدران الزجاجية الكبيرة والموحدة؛ أما الأنظمة ذات الذراع والأنظمة المرتبطة بقاعدة فتناسب الأشكال الهندسية المعقدة والنوافذ التجارية الأصغر. في تتبعنا لتصنيف روبوتات تنظيف الواجهات الزجاجية 2026، يحصل Serbot GEKKO (9.0) وVerobotics Facade Robot (8.8) على درجات جيدة للتسلق المستقر والفحص المدعوم بالذكاء الاصطناعي، بينما يستهدف X-Human LingKong K3 (8.2) واجهات ناطحات السحاب. عند الموازنة بين التنظيف الروبوتي للواجهات والوصول بالحبال، تذكّر أن الروبوت المتوقف لا يزال يحتاج إلى خطة استرداد، بينما تتعافى أطقم الحبال ذاتيًا؛ والمقايضة هي السلامة والتعرض لمخاطر العمل. فيما يتعلق بتكلفة روبوت تنظيف الواجهات الزجاجية، فإن الوحدات المبتدئة المرتبطة بحبل أقل بكثير من منصات التسلق، لكن ضع في الميزانية أجهزة الاستشعار وقطع الغيار وتدريب المشغلين، فهناك تكمن الوقاية من التوقف فعليًا.
حكمنا
إن منع روبوت الواجهات من التعطل يعتمد في الأساس على التحضير والانضباط، وليس على الحظ. نظّف مسار التشغيل، وأدر الحبال، وراقب بيانات الشفط، وأبطئ عند الانتقالات، واختر منصة يمكنك فعلاً التعافي من أنماط فشلها. سواء كنت تقارن ورقة تكاليف روبوت تنظيف الواجهات الزجاجية أو تخطط لنشر كامل لأتمتة تنظيف واجهات المباني الشاهقة، فإن الآلات التي تبقى في حركة هي تلك التي يشغلها فرق خططت للتعطل قبل حدوثه.