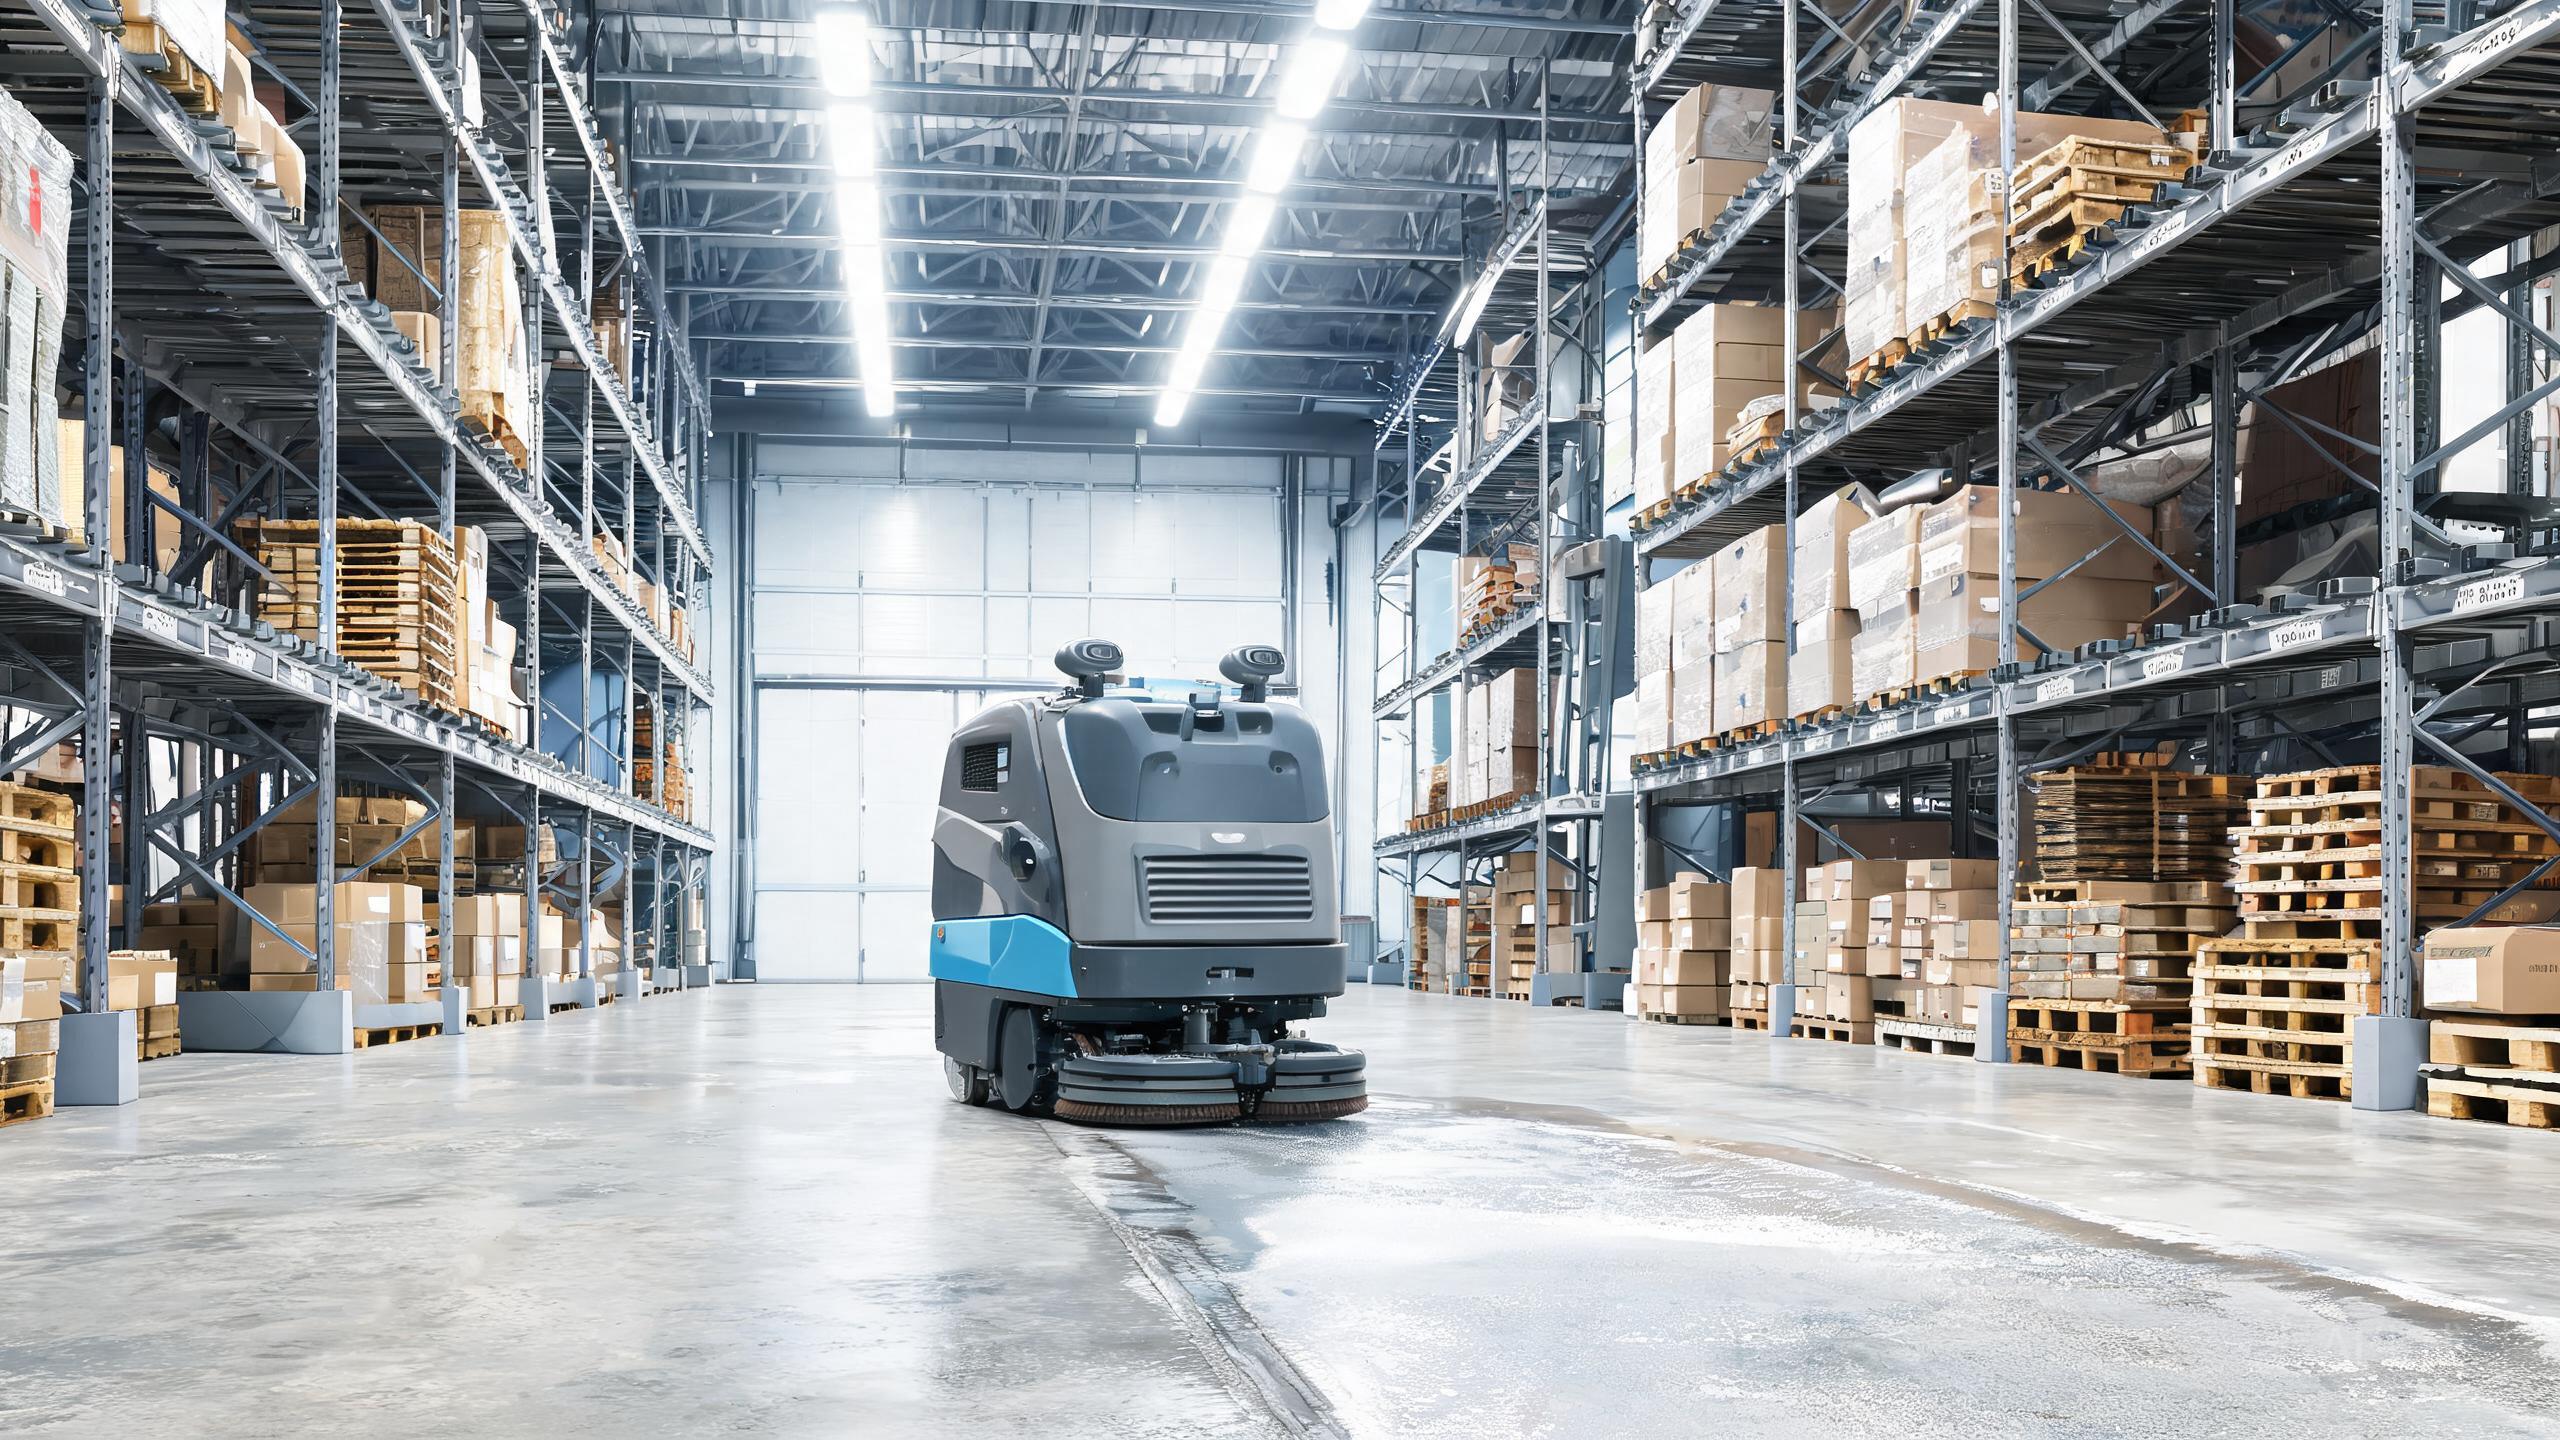
如果你已经读过我们对坦能 X6 ROVR 的自主清洁机器人测评和回本分析,就会知道这台机器只为一件任务而生:单班次覆盖超大面积的仓库地面。本文换一个角度,不再重复性能评测,而是完整梳理从到货到首次自主清洁的安装部署流程。由于 X6 ROVR 是一台大容量、大机身的自主洗地机器人,场地准备比一般洗地机器人品牌推荐机型更关键。按以下步骤操作,可一次部署到位。
第一步:机器到货前完成场地准备
X6 ROVR 面向仓储与物流场景设计,大容量机身意味着它需要足够的通行空间。到货前,请清空主通道上的托盘、缠绕膜和杂物,并规划首批清洁区域,最好是大面积开阔通道,而非拥挤的拣选面。确认充电位:充电桩需要稳定电源,并为机身预留足够空间。由于这是一次规模化的自主清洁机器人测评落地决策,场地准备应作为一个小型项目来管理。对固定障碍、地面接缝和坡道做好标记,以便建图时准确记录。
第二步:开箱、组装与通电
将木箱尽量放在预定作业区附近,避免装前长距离搬运。拆除包装并检查运输损伤,重点关注吸水扒、刷盘和传感器外壳。安装单独发货的部件(如吸水扒组件),并按手册加注清水箱。首次建图前请将电池充满,电量不足可能中断大范围仓库扫描。开机后确认屏幕正常启动、急停按钮可正常复位。此时也建议完成注册以启用坦能服务支持,这是该品牌相对低价洗地机器人品牌推荐机型的重要优势。
第三步:仓库建图与清洁路线设置
这是决定后续效果的 SLAM 洗地机建图环节。手动引导 X6 ROVR 走遍全部目标区域,包括通道、交叉装卸区和暂存区。建图时保持低速平稳,让系统准确记录墙体、货架与固定设备。建图完成后,按区域和优先级设定清洁路线:先高流量主通道,再后场区域。对位置会变化的托盘堆设置禁行区,在人行交叉口设置限速。由于 X6 ROVR 单班次可覆盖多达 75,000 平方英尺,路线设计直接影响仓库清洁机器人回本速度。路线划分不当,会浪费这台机器的通量优势。
第四步:首次运行、回充与团队交接
首次自主运行时请安排主管在场,观察机器在转弯、月台边缘和地面过渡处的表现。确认洗地后地面干燥均匀、吸水扒贴合正常。至少测试两次自动回充流程,因为充电行为直接影响跨班次利用率。首次运行顺利后,记录路线名称与排班,并对团队进行日常检查培训:水箱液位、刷盘状态和传感器清洁。很多自主清洁机器人测评会忽略交接环节,但它决定了机器能否每个班次都达到标称覆盖面积。前两周建议做简单日志,及早发现建图偏移。
评测结论
坦能 X6 ROVR 不是即插即用的小型设备,而是一台需要认真安装部署的大容量自主洗地机器人。场地准备、干净的建图过程和严格的路线设计,才能把单班次 75,000 平方英尺的标称能力转化为真实节省。如果把部署当作商用清洁机器人成本评估的第一阶段,而非走形式,你就能看到它替代人工、提升通量的价值,从而支撑其高昂价格。对超大型仓库而言,正是这种严谨的部署,让它成为 2026 商用洗地机器人排名中值得考虑的领先机型。