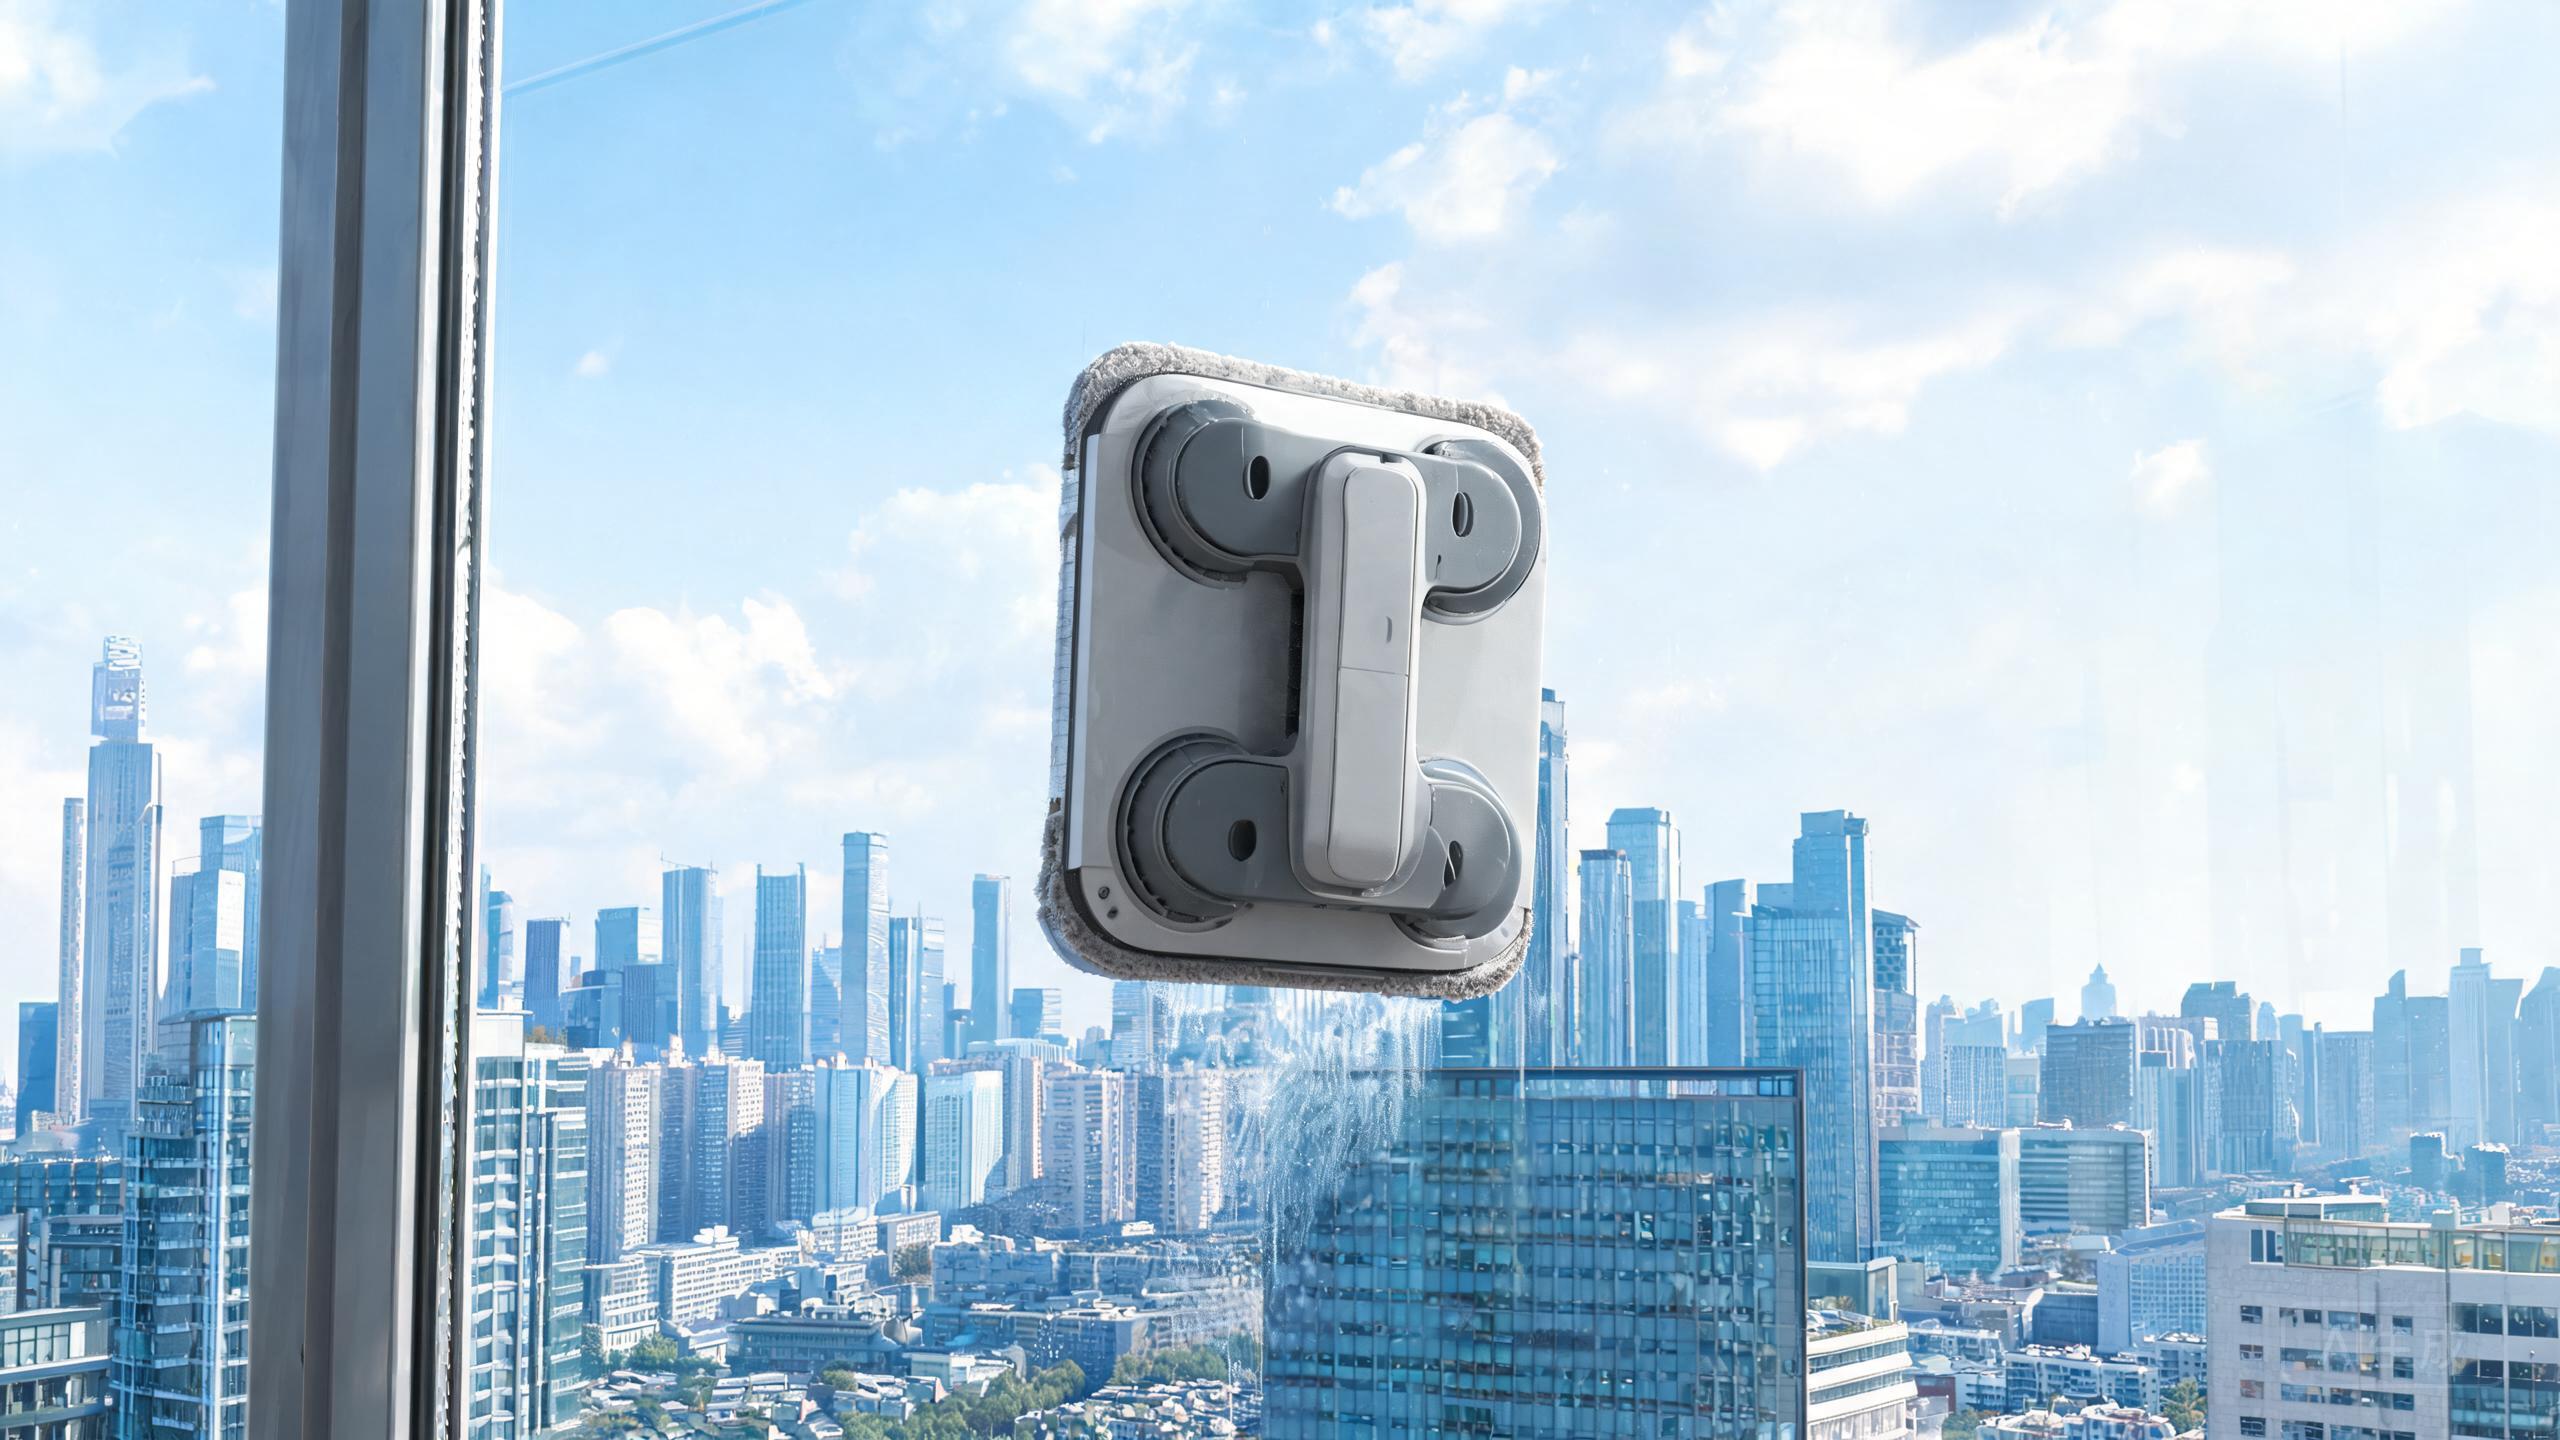
大多数擦窗机器人测评关注表面体验,而这篇技术深度解析则深入玻璃背后,考察 Mamibot iGLASSBOT W200 SkyBot 的实际工作原理。凭借 7.4 的评分和'无线长续航之选'的定位,W200 SkyBot 做出了一个刻意的工程取舍:牺牲峰值吸力换取无线自由。但这在组件层面意味着什么?我们拆解四大核心参数——供电、续航、吸附和充电——以准确理解这台机器在垂直玻璃上的表现,以及它是否配得上 2026 年最佳擦窗机器人的讨论。
供电架构:'电池供电'对垂直机器人究竟意味着什么
W200 SkyBot 的供电参数看似简单:无线、电池供电。但对于一台必须在垂直玻璃上对抗重力的机器人来说,去掉线缆改变了整个工程等式。有线擦窗机可以从墙壁插座获取无限电流,让真空电机无限期以最大功率运行。而无线机型必须在三个同时运行的负载之间精打细算每一毫安时:真空吸附系统、在玻璃上导航的驱动电机,以及板载控制电子设备。这就是为什么玻璃清洁机器人吸力成为 W200 SkyBot 设计中核心的技术张力。电池组必须足够大,以不间断地维持吸附——因为与地面机器人不同,擦窗机器人一旦失去吸力,不是简单停转,而是坠落。W200 SkyBot 的长续航参数表明 Mamibot 将电池容量优先用于持续运行而非峰值爆发功率,这一取舍定义了它的整个性能边界。
吸附系统:垂直玻璃上的真空物理
W200 SkyBot 采用真空吸附,这是所有严肃擦窗机器人共同遵循的基本原理。泵将机器人底座与玻璃之间密封腔内的空气抽出,形成压力差,将设备压向表面。支撑机器人向上的力等于压力差乘以接触面积。这里有两个关键变量:泵能将内部压力降到多低,以及密封在机器人移动时能多好地维持该压力。W200 SkyBot 较低的吸力参数——在其自身产品数据中被列为缺点——直接影响这两者。吸力较低意味着压力差较小,进而转化为有效载荷能力下降,以及当机器人遇到光滑斑块、玻璃接缝或表面摩擦突变时安全余量缩小。这就是'以部分吸力换取真正行动自由'这一评价背后的工程现实。对于擦窗机器人安全性而言,这个余量不是营销细节——它是工作机器人与坠落机器人之间的区别。
续航与充电:充电周期作为设计约束
W200 SkyBot 的续航标注为'长',充电方式为可充电——表面上简单直接,但实际影响深远。一篇擦窗机器人测评必须考虑完整周期:清洁、耗电、充电、重复。由于机器人在运行期间无法连接线缆,每次清洁会话都受电池容量限制。续航越长,机器人在需要返回充电座或被手动取回之前能覆盖的玻璃面积越大。但对于正在权衡智能擦窗机值得买吗的人来说,还有一个二阶效应至关重要:充电时间。如果续航长但充电时间同样长,有效占空比仍可能将机器人限制为每天一到两个完整窗户周期。W200 SkyBot 的无线设计确实带来解放——无需理线、无需寻找插座、不会缠绕窗框——但这种自由是以有线竞品根本不存在的充电间隔为代价换来的。理解这一周期对于可能需要连续清洁多块玻璃的高层住户至关重要。
7.4 评分对参数表说明了什么
7.4 的评分既不是否定也不是背书——它精确标示了 W200 SkyBot 在市场中的位置。优点栏读起来像一份无线运行的宣言:完全无线、续航长、不受线缆限制。缺点栏读起来像一份工程审计:吸力较低、需充电。两者共同描述了一台为特定使用场景优化、而非追求全面统治的机器人。对于重视无需在客厅拉线即可部署擦窗机的高层住户——或者窗户附近根本没有插座可用——W200 SkyBot 的取舍可能完全可以接受。对于一楼有电源接入且偏好最大吸附余量的用户,吸力更高的有线机型可能更合适。7.4 正反映了这一点:自由度强,原始保持力中等。在高层擦窗机器人推荐的语境下,W200 SkyBot 以便利性和自主性竞争,而非最大真空压力。
评测结论
Mamibot iGLASSBOT W200 SkyBot 是对刻意工程取舍的一次研究。其无线电池架构、真空吸附系统、长续航和可充电设计构成了一个围绕单一优先事项构建的连贯整体:摆脱线缆束缚。这一优先事项以峰值吸力为代价,进而缩小了在挑战性表面上的安全余量,并引入了有线竞品所没有的充电周期。对于合适的用户——重视无线部署且能适应充电间隔的人——W200 SkyBot 恰好兑现了其定位承诺。对于优先考虑最大吸附力和连续运行的用户,参数表指向别处。无论如何,7.4 的评分是诚实的:一台有能力的无线专家,而非全能冠军。