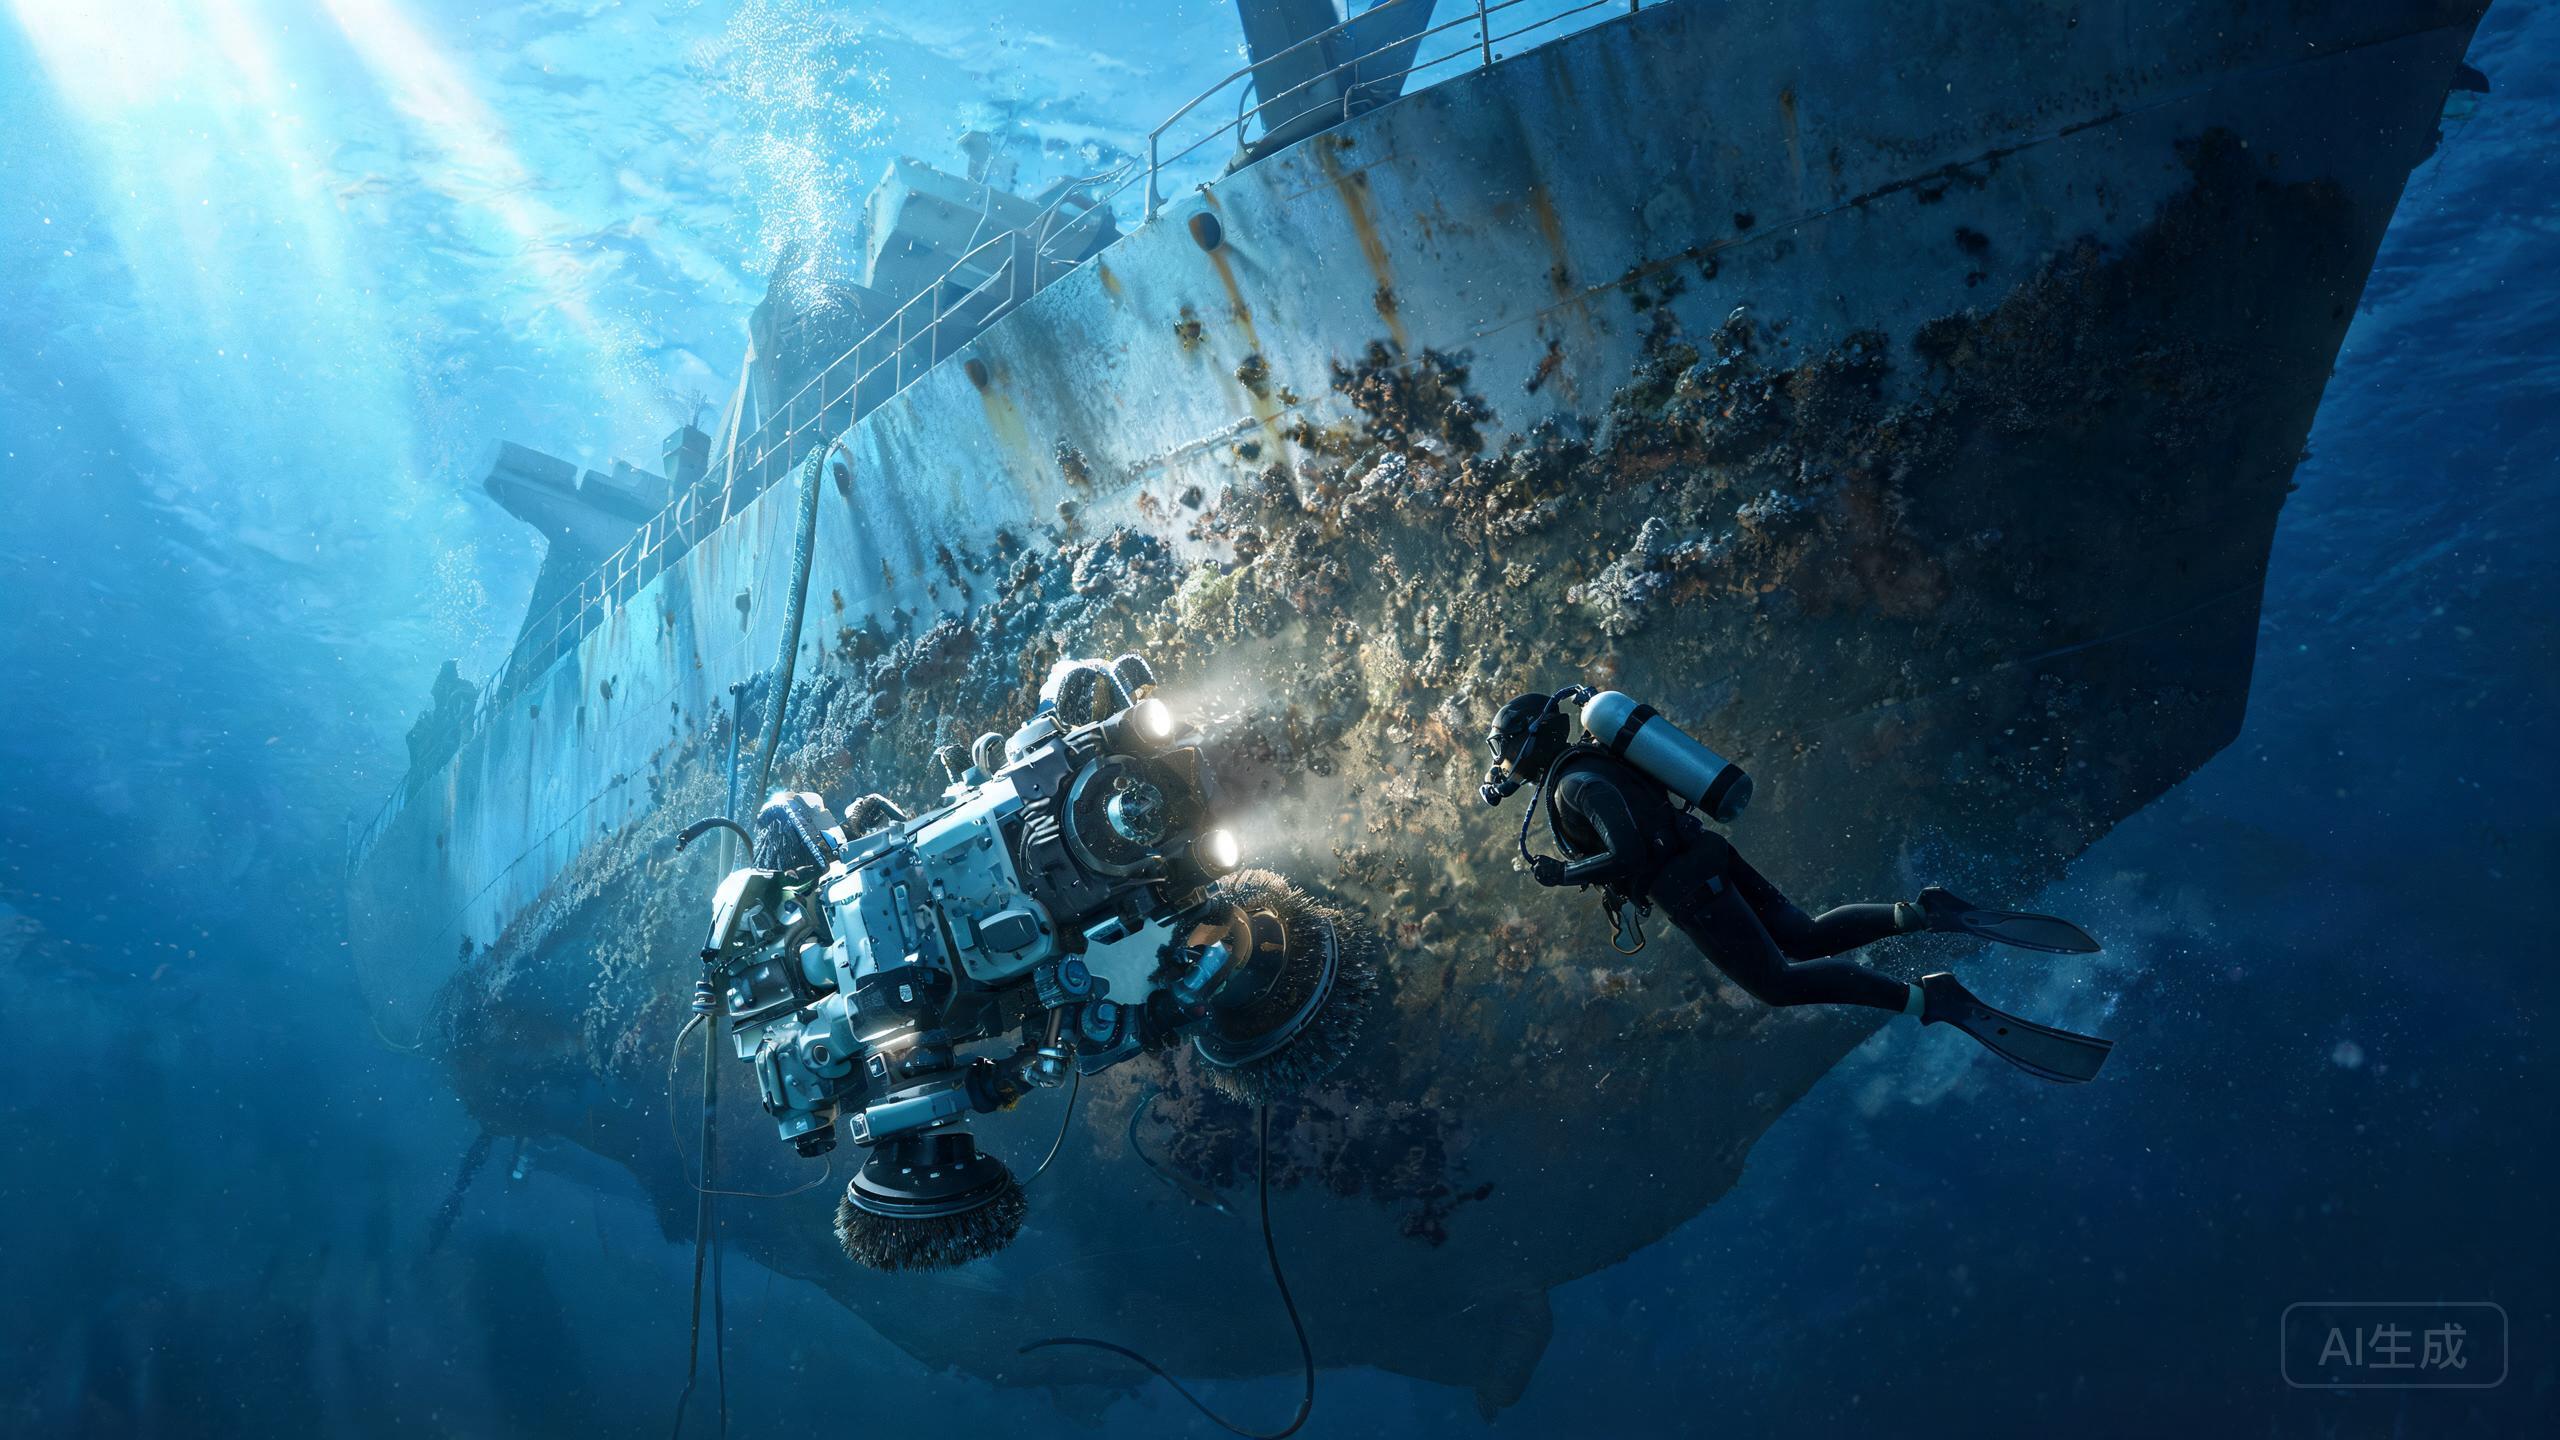
O CLIIN Robotics Robotic Crawler obtém um sólido 7,8 na nossa avaliação: cobertura de 500–800 m²/h, acionamento por rodas magnéticas e rápida rotação fazem dele uma escolha credível para frotas comerciais de médio porte. Mas não é a única opção, e para muitos operadores pode nem ser a melhor. Seus dois limites claros — apenas cascos de aço e um histórico de marca mais curto — são exatamente onde os sistemas rivais competem com mais força. Este resumo analisa as alternativas mais fortes ao crawler da CLIIN em 2026, estruturado em torno das perguntas que os gestores de frota realmente fazem: quão rápido ele limpa, a quais cascos ele adere e quanto realmente custa um robô de limpeza de casco subaquático em 2026 ao longo de um ciclo de doca seca?
Como classificamos essas alternativas ao CLIIN
Cada sistema abaixo foi avaliado com base em quatro critérios que importam para um robô magnético de rastreamento de casco: taxa de cobertura, método de adesão e compatibilidade com o casco, profundidade de serviço e suporte, e custo total de propriedade. A cobertura é o número principal — a CLIIN está em 500–800 m²/h, então qualquer alternativa precisa estar nessa faixa ou justificar ir mais devagar. A adesão decide se um robô funciona na sua frota; rodas magnéticas são rápidas e simples, mas só para aço, o que exclui alumínio, GRP e muitos cascos revestidos ou não ferrosos. A profundidade de suporte separa um projeto-piloto de uma implantação em toda a frota. Por fim, o custo deve ser lido em relação à economia de combustível com a limpeza do casco: um robô mais rápido que reduz dias de inatividade pode se pagar bem antes do que o preço de etiqueta sugere.
Alternativa 1: A classe de crawler magnético de alta velocidade
Se a taxa de transferência bruta é a sua prioridade, as alternativas mais próximas da CLIIN são outras plataformas de rastreador magnético na mesma classe de 500–800 m²/h. Essas máquinas compartilham os pontos fortes da CLIIN — tração por rodas magnéticas, locomoção por rastreador, rapidez de execução — e sua principal fraqueza: apenas cascos de aço. O diferencial passa a ser a rede de serviço e o software, não o hardware. Quando você ler uma análise de drone de limpeza de casco de navio em 2026, olhe além do número de cobertura e pergunte sobre relatórios, imagens de verificação e quão rápido um técnico pode estar a bordo na sua região de operação. Para frotas que operam principalmente graneleiros e petroleiros de casco de aço em rotações portuárias apertadas, é nessa classe que está a verdadeira concorrência, e o histórico de marca mais limitado da CLIIN é a única coisa que um rival mais estabelecido pode atacar.
Alternativa 2: Limpadores de casco baseados em ROV
A maior alternativa estratégica não é outro crawler — é um veículo operado remotamente. O debate entre limpador de casco ROV e mergulhadores mudou decisivamente para os ROVs na remoção rotineira de fouling, porque um ROV pode trabalhar em cascos que um crawler magnético não consegue tocar: alumínio, GRP e superfícies com revestimento espesso. Essa flexibilidade importa se sua frota for mista. O trade-off está na velocidade e na estrutura de custos. Os sistemas ROV geralmente limpam mais devagar do que um crawler magnético de 500–800 m²/h, e a diária pode ser maior do que a de uma pequena equipe com crawler, mas eliminam de uma só vez a sobrecarga de segurança dos mergulhadores e a restrição de cascos de aço. Para operadores que já fretam suporte de ROV para inspeções, adicionar a limpeza ao mesmo conjunto costuma ser mais barato do que comprar um robô de rastreamento magnético de casco dedicado.
Alternativa 3: Equipes de mergulhadores e modelos híbridos
As equipes de mergulhadores continuam sendo a alternativa para geometrias complexas, revestimentos de nicho e portos onde não existe serviço robótico. São flexíveis e não exigem investimento de capital, mas são mais lentas, dependem do clima e carregam custos de segurança e responsabilidade que os sistemas robóticos evitam. A resposta pragmática de 2026 para muitas frotas de médio porte é híbrida: um crawler magnético para as áreas planas com muito aço, onde é mais rápido, e mergulhadores ou um ROV para todo o resto. Essa também é a forma mais justa de avaliar o custo do robô de limpeza de biofouling — não como preço de compra, mas como custo por metro quadrado limpo por ciclo, ponderado contra a economia de combustível da limpeza do casco. Um robô que mantém o fouling leve pode reduzir o consumo de combustível de forma mensurável ao longo de um ano, o que muitas vezes ofusca o item de hardware.
Qual alternativa se adapta à sua frota?
Escolha um crawler magnético concorrente se sua frota tem casco de aço, sua prioridade é a velocidade de rotação e você quer a classe de 500–800 m²/h sem o histórico mais curto da CLIIN. Escolha um sistema baseado em ROV se você opera com materiais de casco mistos ou já fretа equipamentos ROV. Escolha a opção híbrida mergulhador mais robô se suas rotas comerciais e tipos de casco variam amplamente. Em todos os casos, compare pelo custo por metro quadrado por ciclo, não pelo preço de etiqueta — esse é o número que conecta um robô de limpeza de casco subaquático em 2026 à sua conta real de combustível.
Nosso veredicto
O CLIIN Robotics Robotic Crawler é uma máquina capaz, com classificação 7.8, mas sua aderência apenas em aço e o histórico de marca mais curto deixam espaço para alternativas. Para a maioria das frotas comerciais de médio porte em 2026, a decisão inteligente é comparar pelo menos um crawler magnético rival, uma plataforma ROV e uma opção híbrida com mergulhador antes de se comprometer. Avalie cada um pelo custo por metro quadrado por ciclo e pela economia projetada de combustível na limpeza do casco, e a escolha certa geralmente se torna óbvia rapidamente.