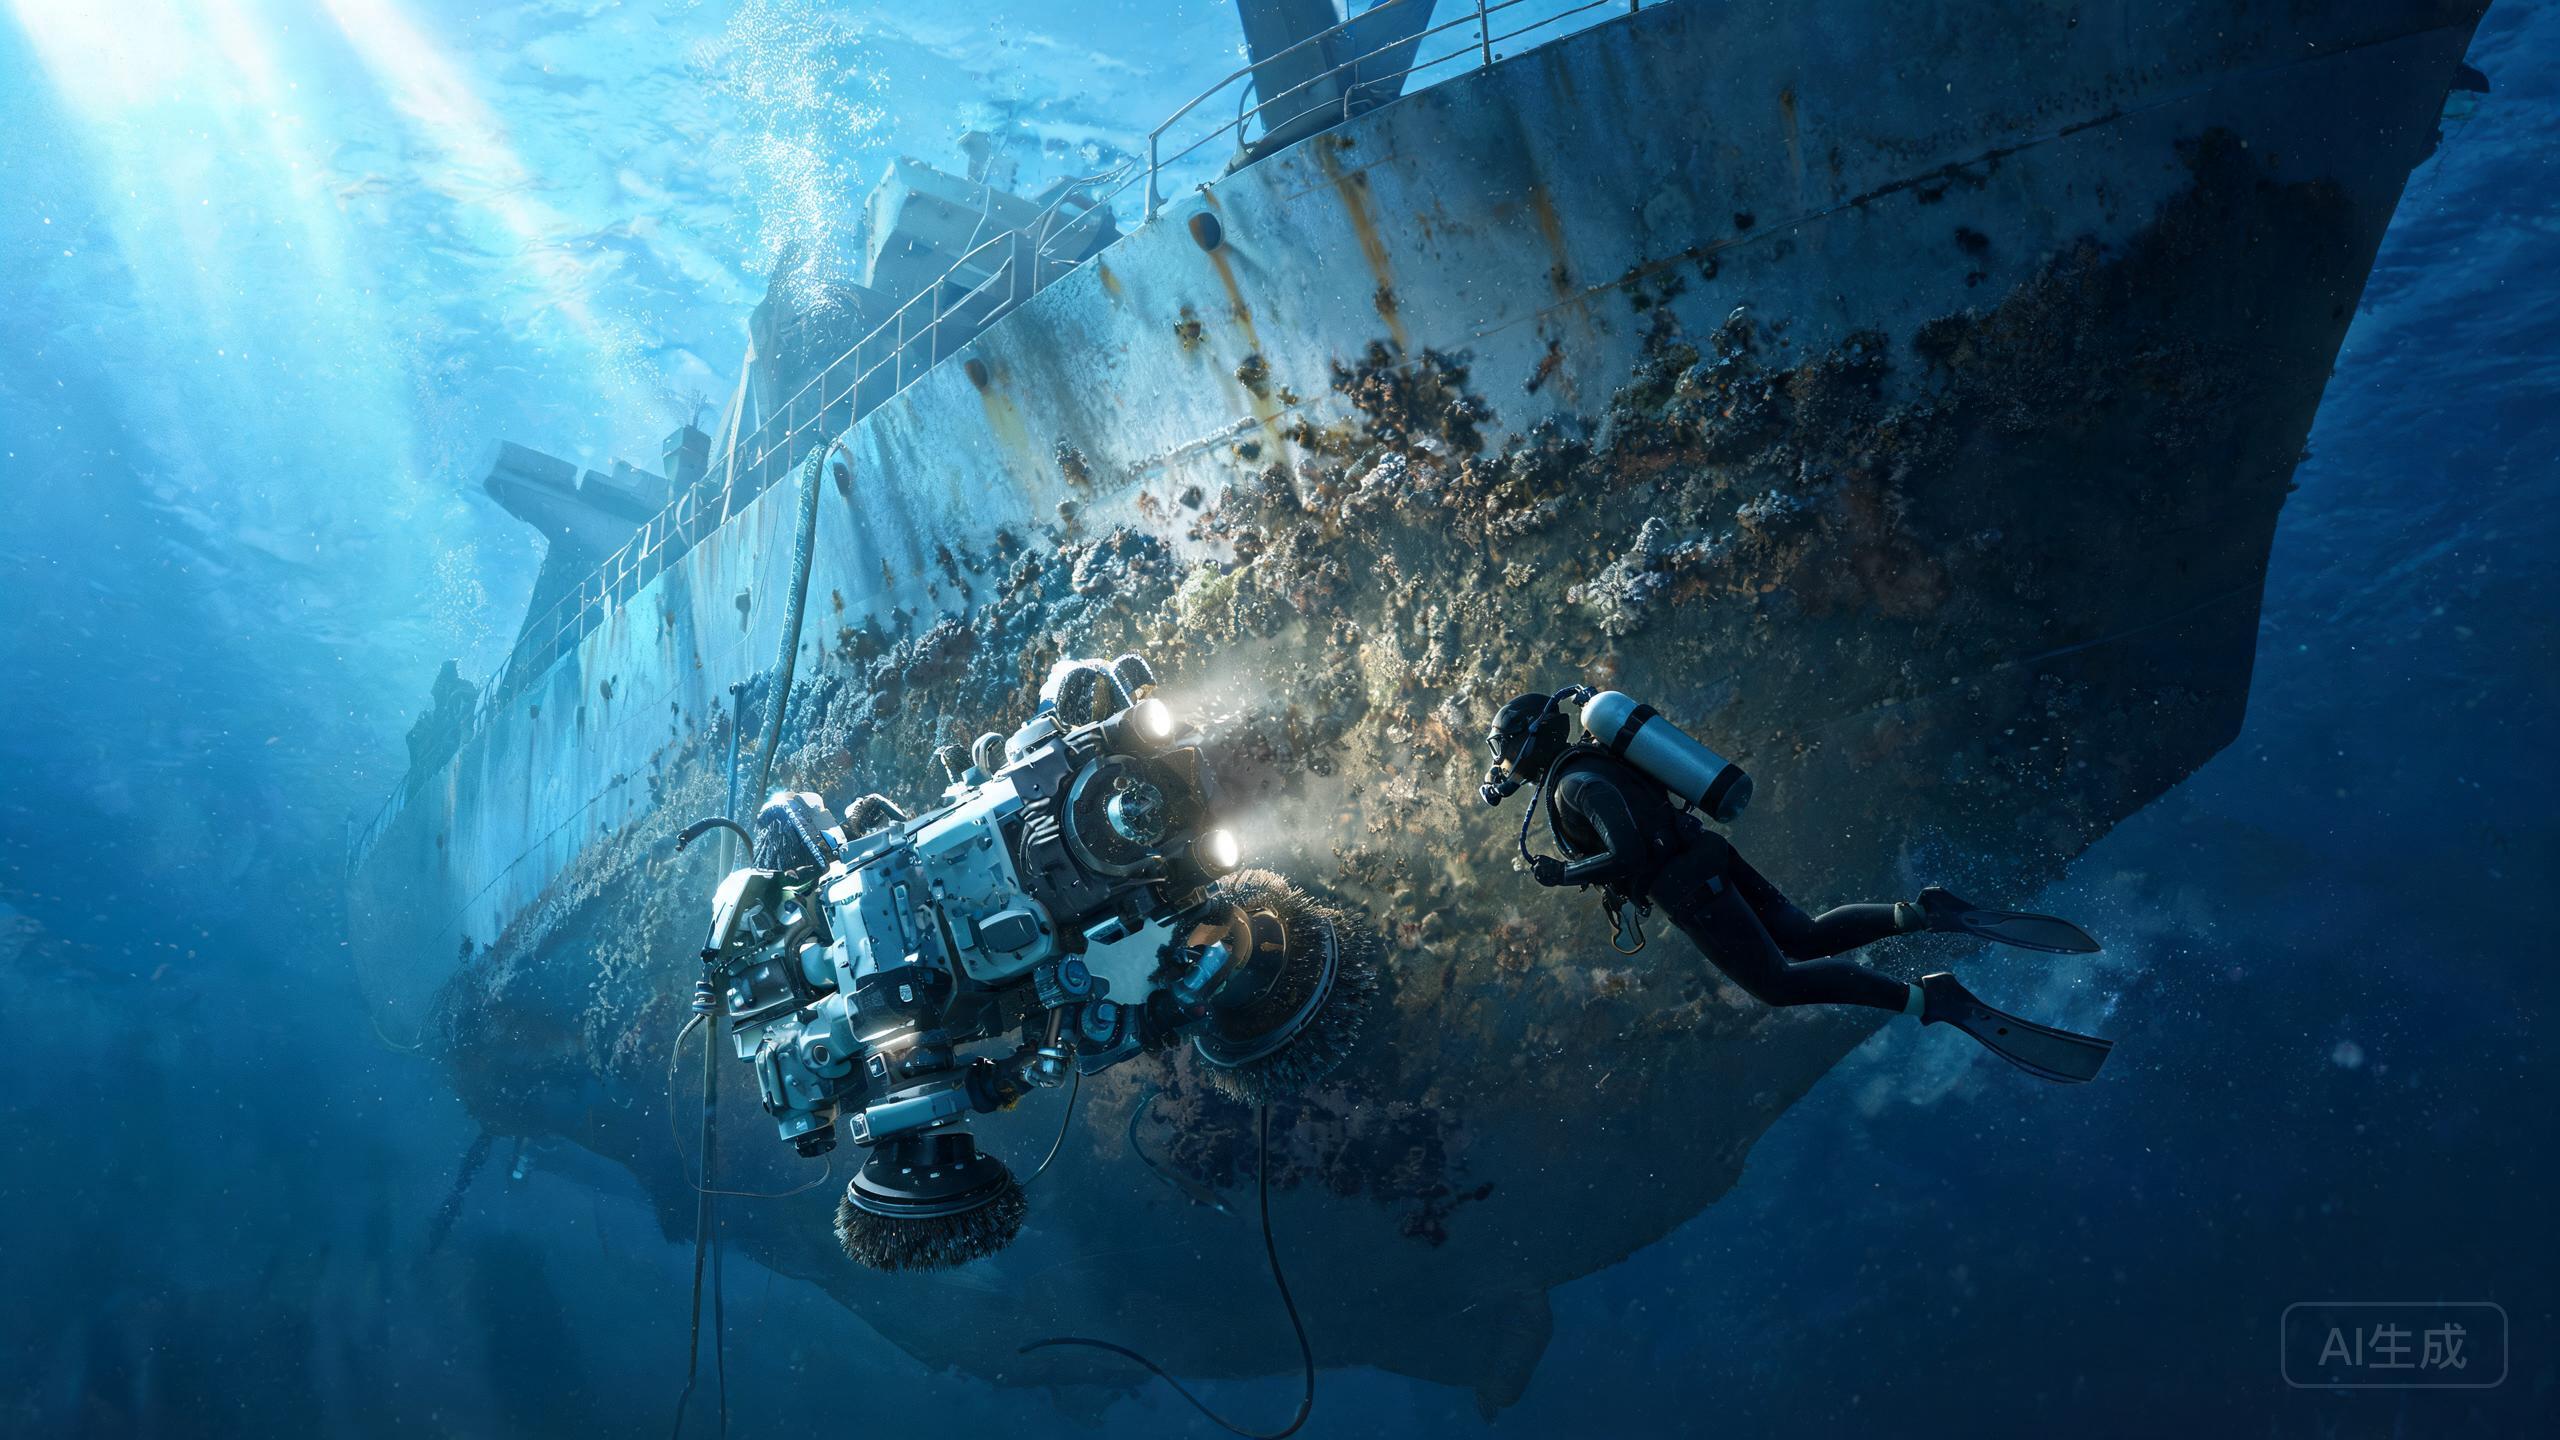
El CLIIN Robotics Robotic Crawler obtiene un sólido 7.8 en nuestra evaluación: cobertura de 500–800 m²/h, propulsión por ruedas magnéticas y una rápida rotación lo convierten en una opción creíble para flotas comerciales de tamaño medio. Pero no es la única opción, y para muchos operadores puede que ni siquiera sea la mejor. Sus dos límites claros —solo cascos de acero y un historial de marca más corto— son exactamente donde los sistemas rivales compiten con más fuerza. Este recopilatorio analiza las alternativas más sólidas al crawler de CLIIN en 2026, enmarcadas en torno a las preguntas que realmente hacen los gestores de flotas: ¿qué tan rápido limpia, a qué cascos se adhiere y cuánto cuesta realmente un robot de limpieza de cascos subacuático en 2026 a lo largo de un ciclo de dique seco?
Cómo clasificamos estas alternativas a CLIIN
Cada sistema a continuación se evaluó según cuatro criterios que importan para un robot magnético de rastreo de cascos: tasa de cobertura, método de adhesión y compatibilidad con el casco, profundidad de servicio y soporte, y coste total de propiedad. La cobertura es la cifra principal: CLIIN se sitúa en 500–800 m²/h, así que cualquier alternativa tiene que estar en esa banda o justificar ir más lenta. La adhesión decide si un robot funciona o no en tu flota; las ruedas magnéticas son rápidas y sencillas, pero solo para acero, lo que descarta el aluminio, el GRP y muchos cascos recubiertos o no ferrosos. La profundidad de soporte separa un proyecto piloto de un despliegue en toda la flota. Por último, el coste debe leerse en relación con el ahorro de combustible por limpieza de casco: un robot más rápido que reduzca los días de inactividad puede amortizarse mucho antes de lo que sugiere el precio de etiqueta.
Alternativa 1: La clase de crawler magnético de alta velocidad
Si el rendimiento bruto es tu prioridad, las alternativas más cercanas a CLIIN son otras plataformas de orugas magnéticas de la misma clase de 500–800 m²/h. Estas máquinas comparten las fortalezas de CLIIN —tracción por ruedas magnéticas, locomoción por orugas, rapidez de operación— y su principal debilidad: solo cascos de acero. El factor diferenciador pasa a ser la red de servicio y el software, no el hardware. Cuando leas una reseña de drones de limpieza de cascos de buques en 2026, mira más allá de la cifra de cobertura y pregunta por los informes, el material de verificación y la rapidez con la que un técnico puede estar a bordo en tu región de operación. Para flotas que operan principalmente graneleros y petroleros de casco de acero en rotaciones portuarias ajustadas, esta clase es donde está la verdadera competencia, y el historial de marca más limitado de CLIIN es lo único que un rival más consolidado puede atacar.
Alternativa 2: Limpiadores de cascos basados en ROV
La mayor alternativa estratégica no es otro crawler en absoluto: es un vehículo operado remotamente. El debate entre limpiador de cascos ROV y buzos se ha inclinado decisivamente hacia los ROV para la eliminación rutinaria de fouling, porque un ROV puede trabajar en cascos que un crawler magnético no puede tocar: aluminio, GRP y superficies con recubrimientos gruesos. Esa flexibilidad importa si su flota es mixta. La contrapartida es la velocidad y la estructura de costos. Los sistemas ROV a menudo limpian más lentamente que un crawler magnético de 500–800 m²/h, y la tarifa diaria puede ser superior a la de un equipo pequeño con crawler, pero eliminan de un solo golpe la sobrecarga de seguridad de los buzos y la restricción de cascos de acero. Para los operadores que ya fletan apoyo ROV para inspecciones, añadir la limpieza al mismo despliegue suele ser más barato que comprar un robot de rastreo magnético de cascos dedicado.
Alternativa 3: Equipos de buzos y modelos híbridos
Los equipos de buzos siguen siendo la alternativa para geometrías complejas, recubrimientos especializados y puertos donde no existe servicio robótico. Son flexibles y no requieren inversión de capital, pero son más lentos, dependen del clima y conllevan costos de seguridad y responsabilidad que los sistemas robóticos evitan. La respuesta pragmática de 2026 para muchas flotas medianas es híbrida: un crawler magnético para las zonas planas con mucho acero, donde es más rápido, y buzos o un ROV para todo lo demás. Esa es también la forma más justa de evaluar el costo del robot de limpieza de biofouling: no como precio de compra, sino como costo por metro cuadrado limpiado por ciclo, ponderado frente al ahorro de combustible por limpieza de casco. Un robot que mantiene el fouling ligero puede reducir el consumo de combustible de forma medible a lo largo de un año, lo que a menudo eclipsa la partida de hardware.
¿Qué alternativa se adapta a tu flota?
Elija un crawler magnético competidor si su flota tiene casco de acero, su prioridad es la velocidad de rotación y desea la clase de 500–800 m²/h sin el historial más corto de CLIIN. Elija un sistema basado en ROV si opera con materiales de casco mixtos o ya fleta equipos ROV. Elija la opción híbrida de buzo más robot si sus rutas comerciales y tipos de casco varían ampliamente. En todos los casos, compare según el costo por metro cuadrado por ciclo, no el precio de etiqueta: ese es el número que conecta un robot de limpieza de casco submarino en 2026 con su factura real de combustible.
Nuestro veredicto
El CLIIN Robotics Robotic Crawler es una máquina capaz con una calificación de 7.8, pero su adherencia solo para acero y su historial de marca más corto dejan espacio para alternativas. Para la mayoría de las flotas comerciales de tamaño medio en 2026, la decisión inteligente es comparar al menos un crawler magnético rival, una plataforma ROV y una opción híbrida con buzo antes de comprometerse. Evalúe cada uno según el costo por metro cuadrado por ciclo y el ahorro proyectado de combustible en la limpieza del casco, y la elección correcta suele volverse obvia rápidamente.