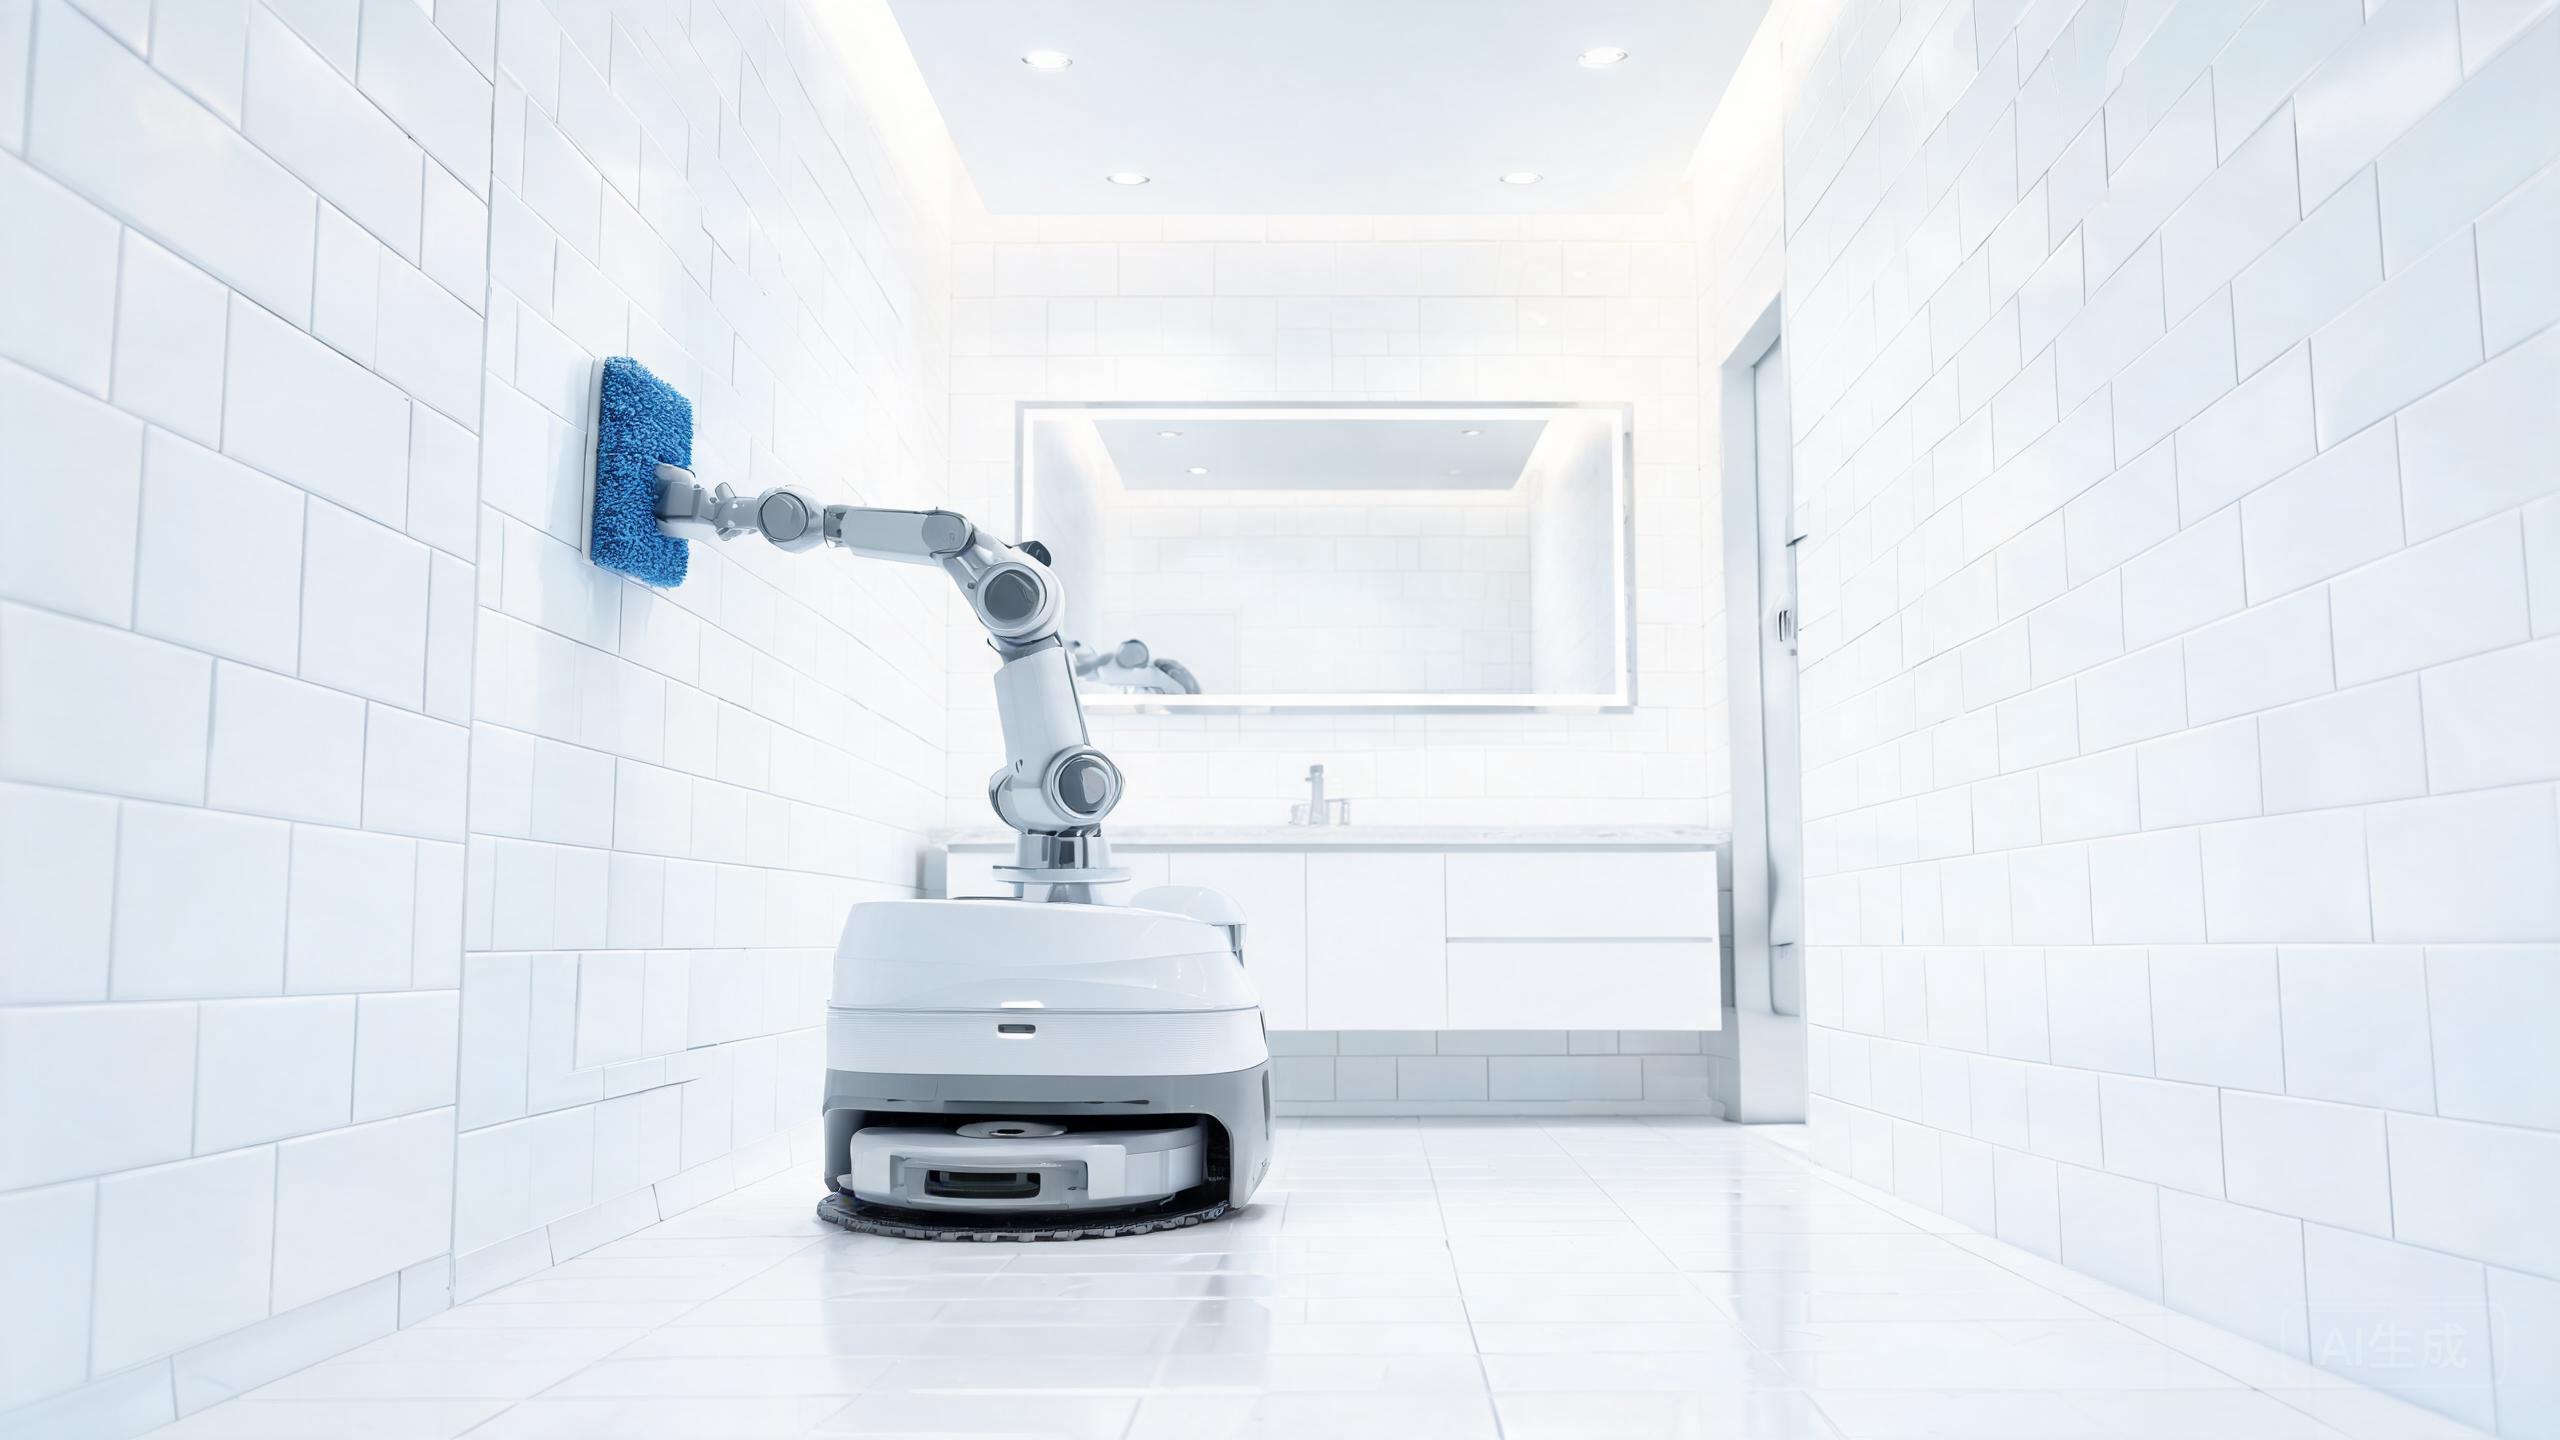
L'Abluo Mark 2 est le robot autonome de nettoyage des toilettes de deuxième génération de HiveBotics, associant navigation LiDAR et bras 6-DoF pour couvrir toilettes et urinoirs. La plupart des problèmes sur le terrain signalés par les acheteurs professionnels ne sont pas des pannes matérielles, mais des problèmes de configuration, de cartographie et de maintenance qui apparaissent une fois qu'une unité passe d'une salle de démonstration à de vraies toilettes. Ce guide passe en revue les symptômes les plus courants, leurs causes et les vérifications à effectuer avant de contacter le support. Il complète nos autres contenus et se concentre uniquement sur la résolution des problèmes en exploitation quotidienne.
Problèmes de cartographie LiDAR et de navigation
Si le robot s'arrête en cours de route, tourne autour d'un équipement ou signale une erreur de carte, la cause est généralement la vue de la pièce par le LiDAR plutôt que la pile de navigation. Les miroirs, les cloisons de cabine brillantes et le verre du sol au plafond réfléchissent le balayage et créent des obstacles fantômes, si bien que l'unité considère un sol dégagé comme bloqué. Commencez par relancer une passe de cartographie avec les portes des cabines ouvertes et les surfaces réfléchissantes temporairement couvertes ou signalées. Gardez la fenêtre du LiDAR propre ; un film de résidu de savon ou de buée d'eau calcaire provenant des lavabos voisins suffit à dégrader les retours. Vérifiez qu'aucun nouvel équipement, bac ou panneau n'a été placé dans l'empreinte cartographiée, car l'Abluo Mark 2 planifie d'après sa carte enregistrée et se bloquera lorsque la réalité diffère. Si l'unité échoue de façon répétée à la même porte, vérifiez la hauteur du seuil et l'éclairage, puis remappez uniquement cette zone.
Défauts du bras 6 DoF et de la couverture de nettoyage
Les plaintes liées au bras se manifestent généralement par des zones manquées sur le rebord de la cuvette, des passages incomplets aux urinoirs ou un bras qui interrompt un cycle. Comme le bras 6-DoF travaille selon des positions enseignées relatives à chaque équipement, tout décalage de la position de l'équipement, de la hauteur d'assise ou de l'angle d'un urinoir mural peut pousser le bras hors de son enveloppe prévue. Réenseignez l'équipement concerné plutôt que de remapper toute la pièce. Vérifiez que les articulations du bras se déplacent librement sur toute leur plage, l'unité hors tension, et inspectez l'effecteur terminal pour détecter des accumulations qui modifient sa portée. Si les cycles s'interrompent uniquement sur certains équipements, confirmez que l'équipement figure dans la liste des cibles prises en charge et que rien n'obstrue la trajectoire du bras, comme un distributeur ou une barre d'appui. Les lacunes de couverture sur les toilettes et les urinoirs relèvent plus souvent de problèmes de géométrie et d'enseignement que de défauts moteur.
Problèmes d'amarrage, d'alimentation et d'interruption de cycle
Les retours échoués à la station, les cycles courts et les arrêts en cours de tâche proviennent généralement de l'alimentation et du placement de la station. Vérifiez que la station repose sur un sol de niveau, avec un espace d'approche dégagé, et qu'elle ne se trouve pas dans une cabine où la porte peut bloquer l'approche finale. Nettoyez les contacts de charge sur la station et sur l'unité ; l'humidité des toilettes et les produits de nettoyage laissent des résidus qui augmentent la résistance de contact. Si le robot se décharge plus vite que prévu, vérifiez s'il effectue des passages supplémentaires dus à une carte obsolète ou à des équipements signalés comme sales, ces deux facteurs prolongeant le temps de fonctionnement. Planifiez les cycles profonds en dehors des heures de forte affluence dans les toilettes afin que les portes et les occupants n'interrompent pas la navigation. Pour la planification de l'automatisation du nettoyage des toilettes commerciales, consignez chaque interruption avec l'heure et le lieu ; les tendances sur une semaine révèlent généralement une cause environnementale unique plutôt qu'un problème de batterie.
Quand escalader vers le support HiveBotics
Certains symptômes doivent être signalés directement au support plutôt que traités par un dépannage sur site : erreurs répétées des articulations du bras après un réapprentissage, défauts du LiDAR qui persistent après un nettoyage et une nouvelle cartographie, et échecs de charge après le nettoyage des contacts et le déplacement de la station. Avant d'appeler, rassemblez les journaux de l'unité, la version de la carte utilisée, les équipements concernés et une brève description de l'agencement des toilettes, car la dépendance à l'agencement est une limitation connue de cette génération. Les acheteurs qui évaluent le coût du robot pour toilettes doivent tenir compte du temps que le personnel consacre à la nouvelle cartographie après des rénovations et des changements d'équipements ; c'est cette main-d'œuvre récurrente, et non le seul prix d'achat, qui détermine le coût total réel. Maintenez le firmware à jour, car les améliorations de deuxième génération de HiveBotics arrivent via les mises à jour, et consignez tout changement de comportement après chacune d'elles afin que le support puisse le tracer rapidement.
Notre verdict
La plupart des problèmes de l'Abluo Mark 2 dans les sanitaires commerciaux se résument à trois choses : une carte qui ne correspond plus à la pièce, des éléments fixes qui se sont déplacés hors des positions enseignées du bras, et des conditions d'alimentation ou de station dégradées par l'humidité des toilettes. Traiter le mapping, l'apprentissage du bras et les vérifications d'amarrage dans cet ordre résout la majorité des problèmes sans appel au service. Considérez le remappage après un changement d'agencement comme une maintenance de routine, gardez la fenêtre du LiDAR et les contacts de charge propres, et n'escaladez que les défauts persistants du bras, du LiDAR ou de la charge avec les journaux en main.