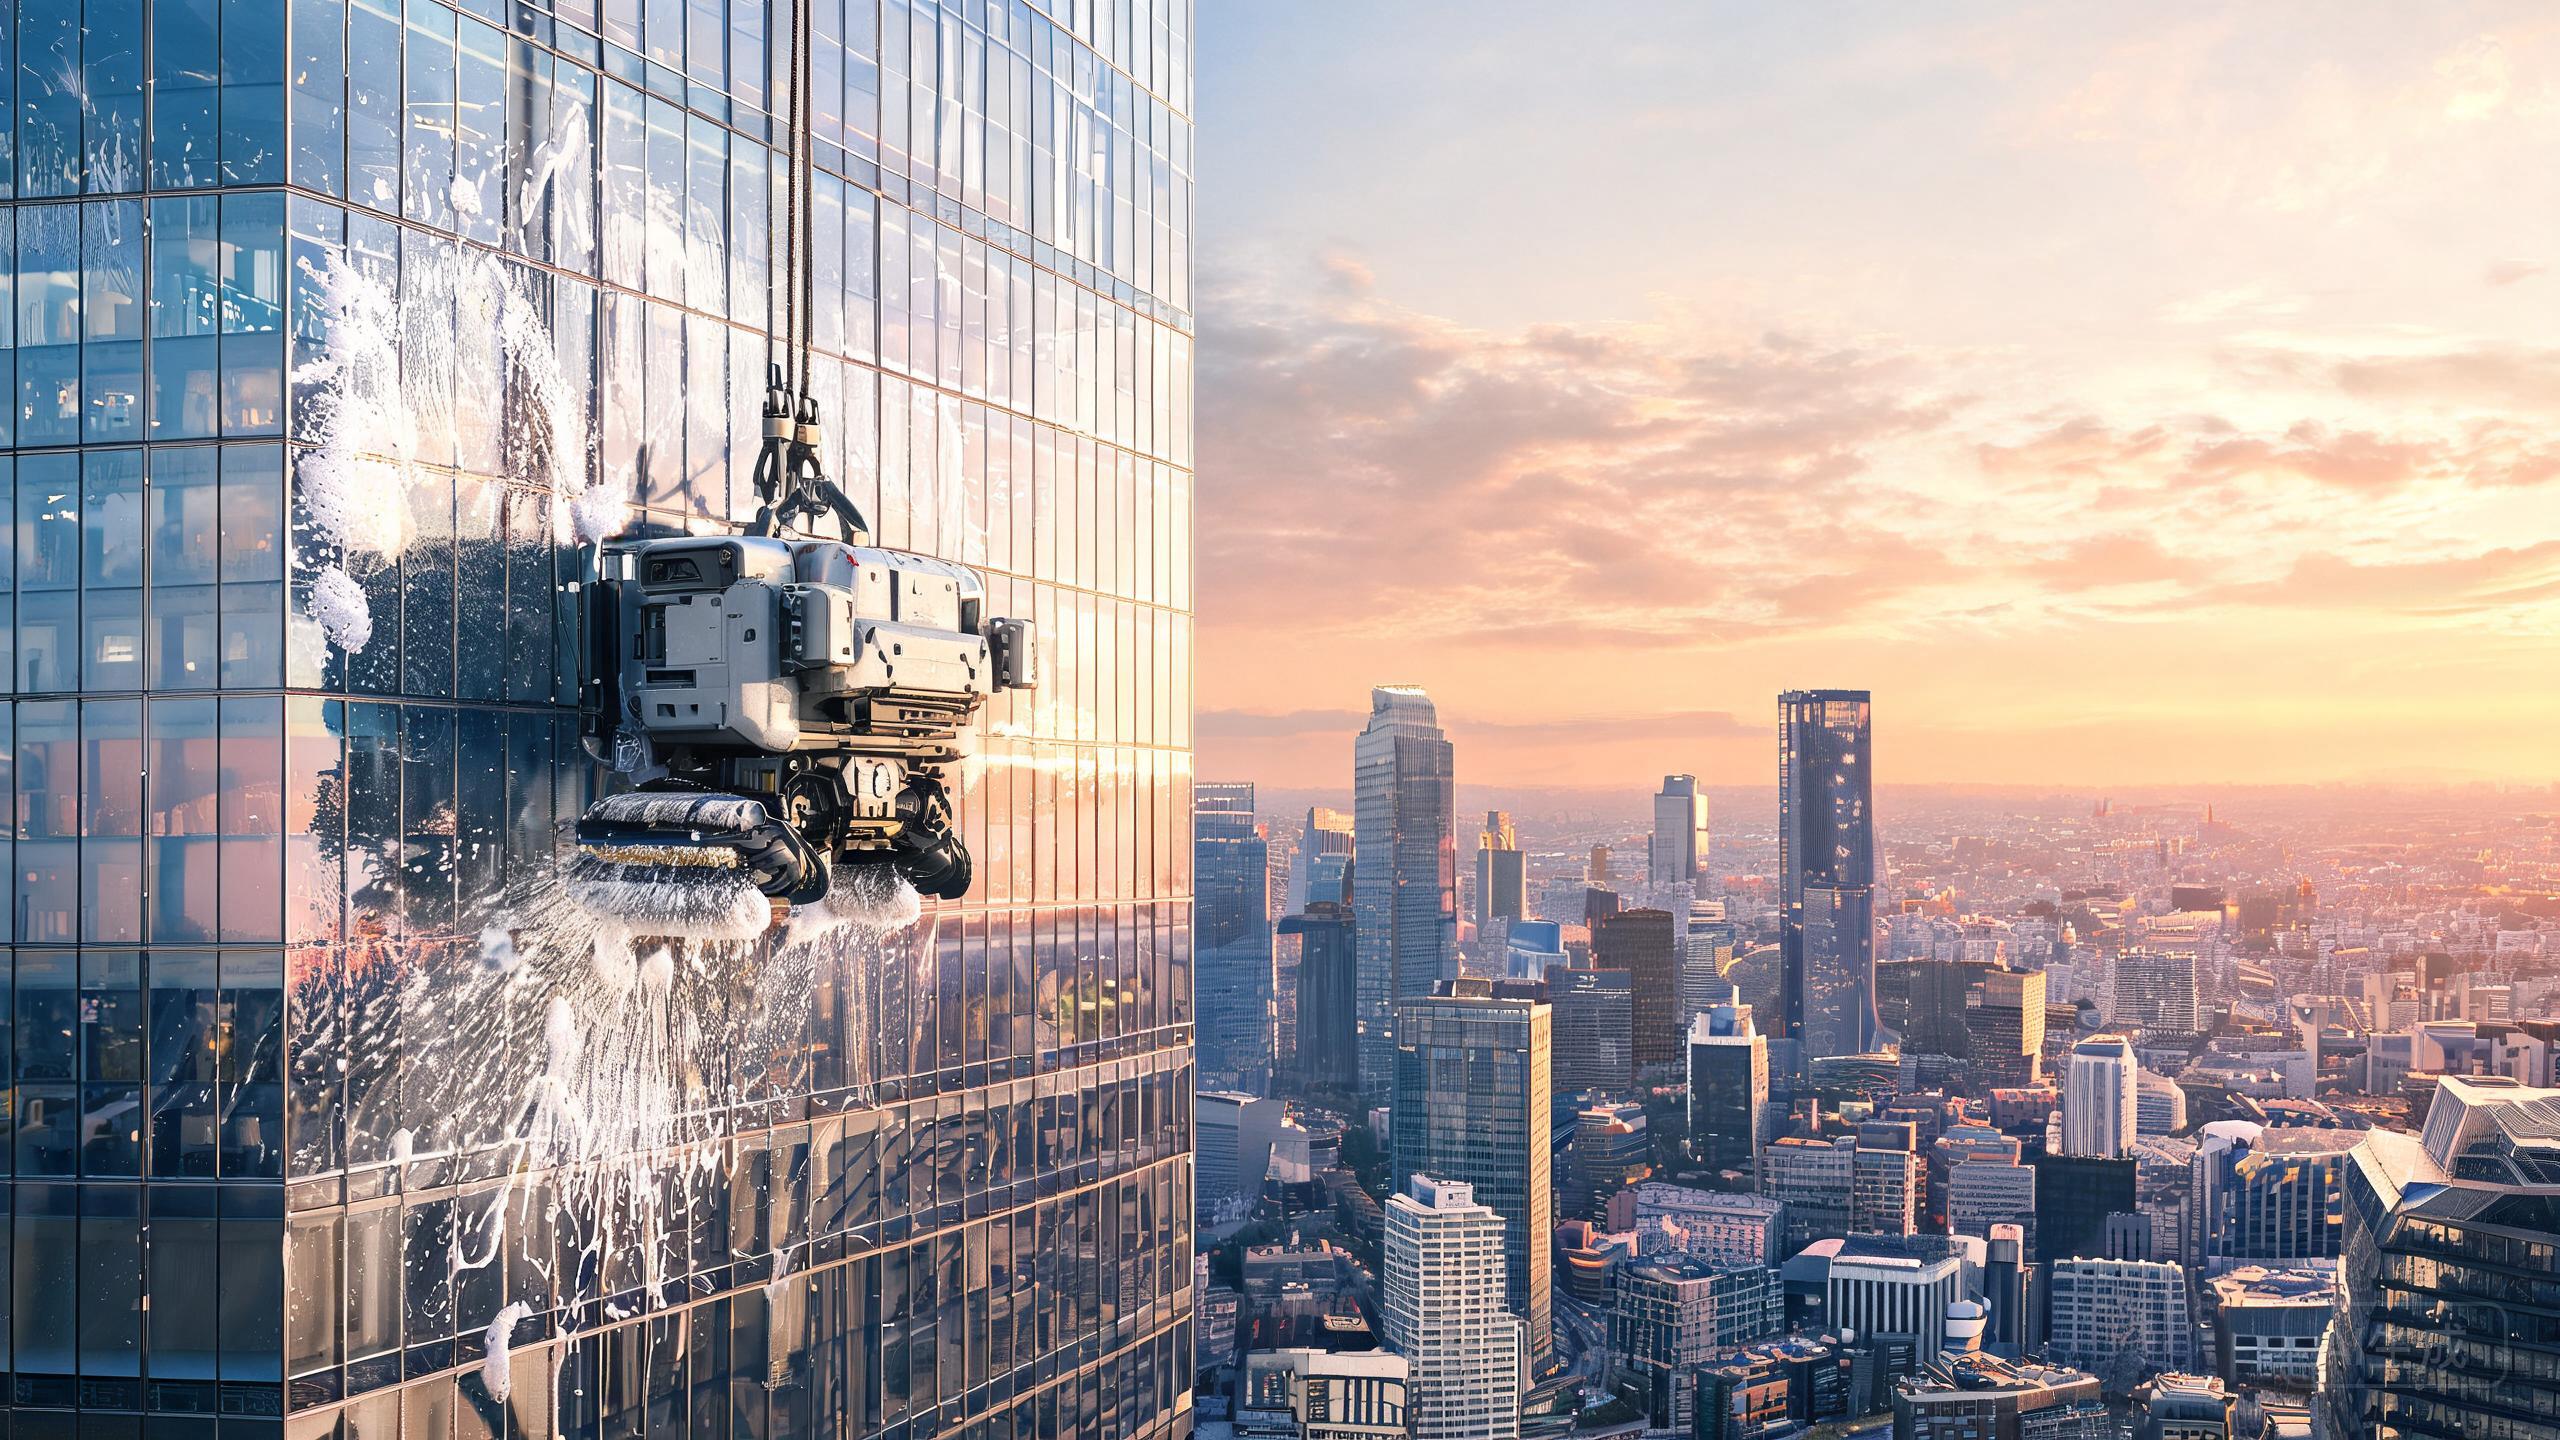
Verobotics 幕墙机器人是 2026 年备受关注的玻璃幕墙清洗机器人,因为它能在一次作业中同时完成清洁与检测。本指南将带领设施团队完成安装、校准与首次运行流程,帮助您从收货到生成建筑状况报告全程无忧。
安装前规划与现场勘察
在安装任何设备之前,请确认建筑能够支持高层幕墙清洁自动化。勘察屋顶或吊点,标出锚点位置、电源接入点以及安全的设备暂存区。由于 Verobotics 设备集清洁与 AI 检测于一体,需提前规划状况报告的存储位置与审阅人员。尽早判断幕墙机器人替代高空作业是否适合您的现场:绳索作业需要人员资质与天气窗口,而机器人需要稳定的系留点和充电电源。记录幕墙材质,因为玻璃、金属与复合板在清洁头下的表现各不相同。
安装机器人与固定系留系统
按照厂商提供的五金套件,将 Verobotics 幕墙机器人固定到指定锚点或吊装框架上。反复检查每个卡扣、钢缆和安全绳。通电前,确保清洁头与幕墙表面平贴,调整支撑柱直至设备均匀受力。将电源与数据线缆远离锐边和流水区域。如果您在室内玻璃上使用 Ozmo 擦窗机器人,请将其任务与本外墙系统分开,避免流程混淆。安装完成后,先关闭清洁功能进行空载试运行,确认机器人能沿完整垂直路径移动且无卡阻。
校准 AI 检测模块
这款外立面清洁机器人测评的检测环节关键在于校准。打开配套软件,在已知洁净的幕墙区域运行传感器对准程序。AI 检测系统需要基线数据,以区分污渍与裂缝、密封失效或面板位移。设置状况报告阈值,并选择机器人记录图像的频率。玻璃幕墙清洗机器人价格分析应包含此校准时间,因为精准的数据输出正是 Verobotics 区别于普通清洗设备之处。保存校准配置,使后续运行从同一参考点开始。
首次清洁与检测运行
保存校准后,同时启用清洁与检测功能。先从较低、不太显眼的区域开始,验证水流量、刷压和图像质量。观察实时画面,若机器人遇到障碍则暂停。完成该段后,下载状况报告并与基线对比。这正是高层幕墙清洁自动化的价值所在:无需单独安排检测攀爬,您已拥有书面证据。记录异常情况,调整速度或压力,然后安排全高运行。每季度重复此流程,建立资管方可据以行动的维护历史。
评测结论
安装 Verobotics 幕墙机器人,重点不在重型硬件,而在于严谨的校准与数据规划。遵循上述勘察、安装、校准与首次运行步骤,您就能将 2026 年的玻璃幕墙清洗机器人投资转化为可重复的清洗与记录流程。对于正在权衡幕墙机器人替代高空作业的团队而言,前期安装投入较大,但持续产出的状况报告让维护规划变得轻松许多。