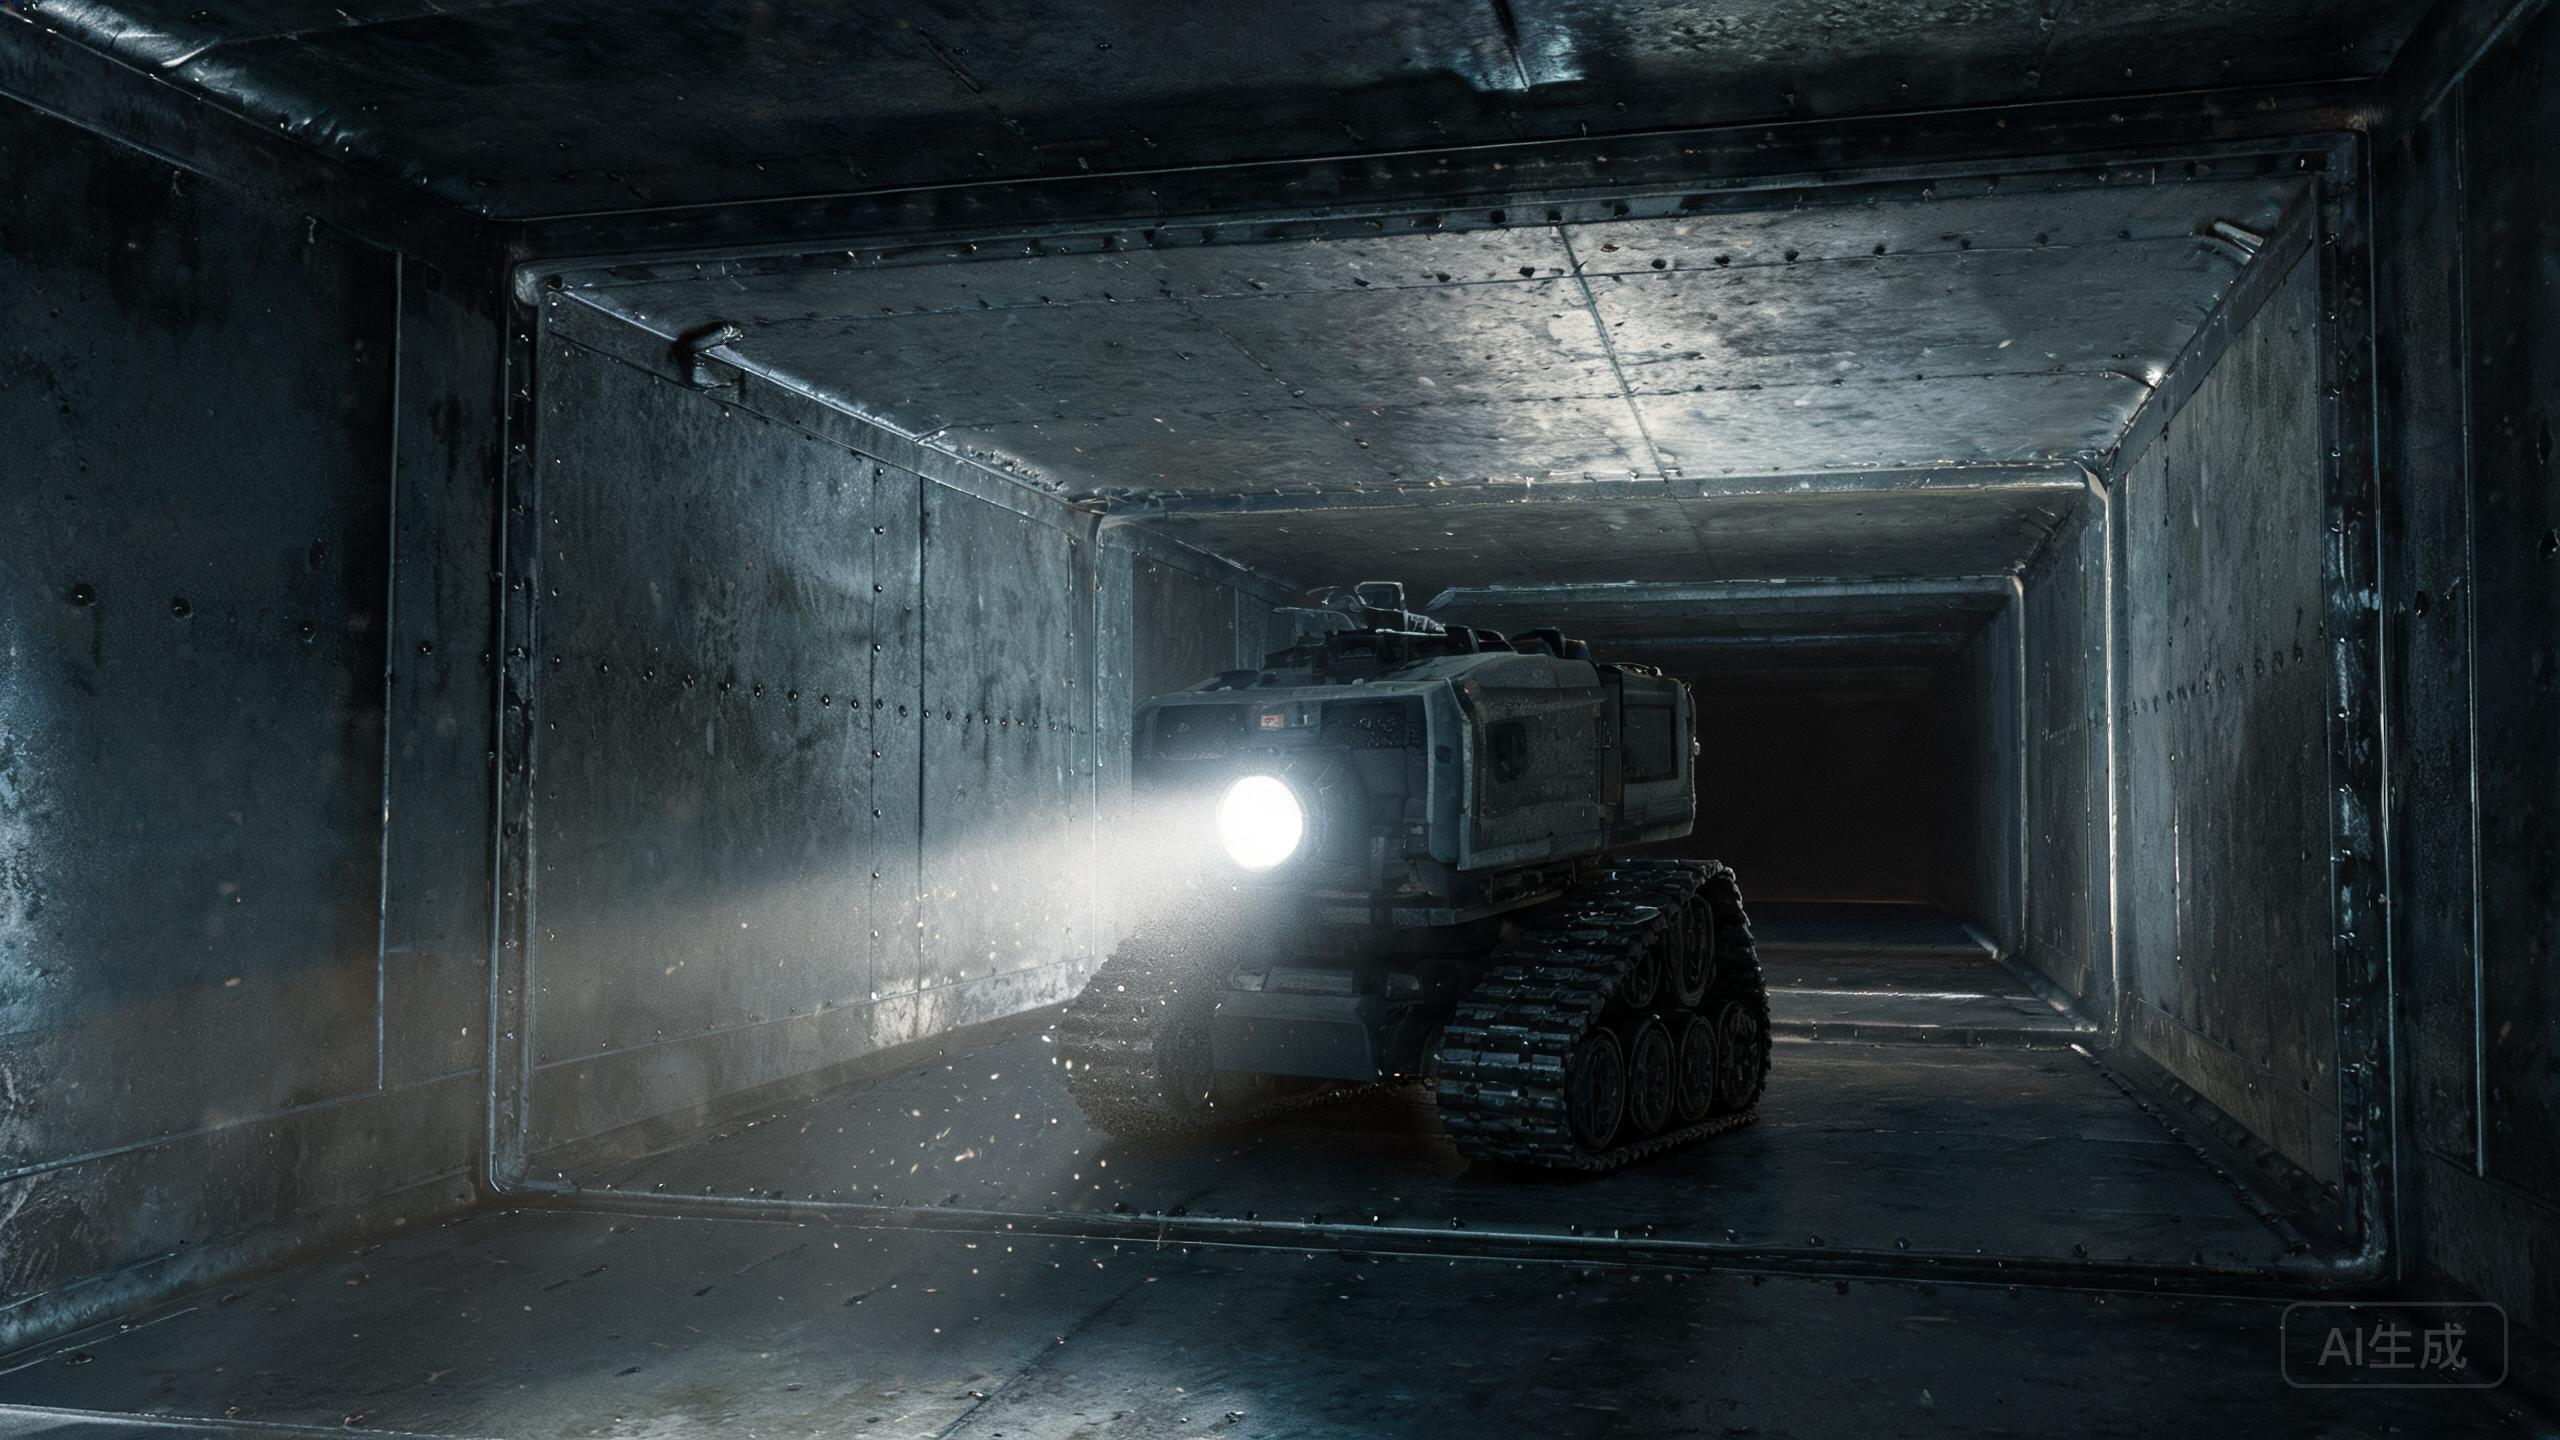
Robotics Design ANATROLLER ARI-50 — это модульный гусеничный робот для инспекции воздуховодов, созданный для отверстий 6×6 дюймов и труднодоступных небольших воздуховодов. Это руководство проведёт вас через чистую, воспроизводимую настройку, чтобы ваша команда могла перейти от распаковки к первой инспекции без догадок. Добавляете ли вы компактный блок в парк коммерческого оборудования для чистки воздуховодов или сравниваете варианты в обзоре роботов для чистки воздуховодов, именно правильная установка обеспечивает надёжность гусеничного робота для инспекции воздуховодов на каждом объекте.
Шаг 1 — Распаковка и проверка модульного комплекта
Начните на чистой ровной поверхности. ARI-50 — это модульная платформа, поэтому перед сборкой сверьте каждый компонент со упаковочным листом: гусеничное шасси, гусеничные модули, головка камеры, кабельный барабан, контроллер и любые навесные приспособления для конкретных задач. Поскольку индивидуальные конфигурации стоят дороже, точно запишите, какие модули были заказаны — это предотвратит неожиданности в середине работы. Осмотрите гусеницы и разъёмы на предмет повреждений при транспортировке и запишите серийные номера для гарантии. Быстрая инвентаризация сейчас сэкономит время позже и сохранит предсказуемой стоимость вашего робота для чистки воздуховодов на протяжении всего срока службы устройства.
Шаг 2 — Сборка краулера под размер вашего воздуховода
ARI-50 начинает работу с отверстий 6×6 дюймов, поэтому выбор модуля зависит от воздуховода, который вы очищаете. Сначала прикрепите гусеничные модули к шасси, затем установите головку камеры спереди для обзора вперёд. Держите профиль настолько низким, насколько позволяет воздуховод; дополнительная высота может заблокировать вход в узкие участки. Затяните все крепёжные элементы от руки, затем проверьте их ещё раз — вибрация при работе робота для инспекции воздуховодов может ослабить всё, что было затянуто недостаточно. Если вы документируете рабочий процесс для сравнения 风管清洁机器人排名 2026, сфотографируйте каждую конфигурацию, чтобы бригады могли её повторить.
Шаг 3 — Подключение контроллера, кабеля и питания
Проложите кабель от гусеничного робота к кабельной катушке, оставив у конца робота небольшую сервисную петлю, чтобы разъём не испытывал нагрузку при повороте гусеничного робота. Подключите катушку к контроллеру, затем подайте питание на контроллер от стабильного источника — избегайте последовательного подключения к инструментам с высоким энергопотреблением. Сопрягите контроллер и подтвердите видеопоток перед входом в воздуховод. Проверьте движение вперёд, назад и наклон камеры во всём диапазоне. Эта предполётная проверка является стандартной практикой для коммерческого оборудования для очистки воздуховодов и позволяет выявить ошибки в проводке, пока робот ещё находится на верстаке.
Шаг 4 — Первый запуск и уход после работы
Вставьте гусеничную платформу через доступ 6×6 дюймов и продвигайтесь медленно, следя за видео на предмет препятствий. Следите за провисанием троса, которым управляет второй оператор при больших объёмах работ. После прохода выключите питание, протрите гусеницы и объектив камеры, проверьте трос на износ и уберите модули в кейс. Регулярный уход важен, потому что то, насколько очистка воздуховодов улучшает качество воздуха, зависит от постоянного, не загрязнённого инструмента — грязная камера или изношенный кабель подрывают каждую инспекцию. Записывайте каждую настройку и любую индивидуальную конфигурацию, чтобы будущие задачи начинались быстрее.
Наш вердикт
Настройка ANATROLLER ARI-50 — это routine из четырёх шагов: проверьте модульный комплект, соберите его под размер вашего воздуховода, подключите и спарьте контроллер, затем запустите и обслуживайте. Минимальный размер воздуховода 6×6 дюймов и настраиваемая гусеничная платформа делают его практичным выбором для специализированных работ в труднодоступных местах — даже несмотря на то, что это конструкция 2020 года. Следуйте этим шагам, и робот будет готов к повторяемым задачам инспекции и очистки малых воздуховодов.